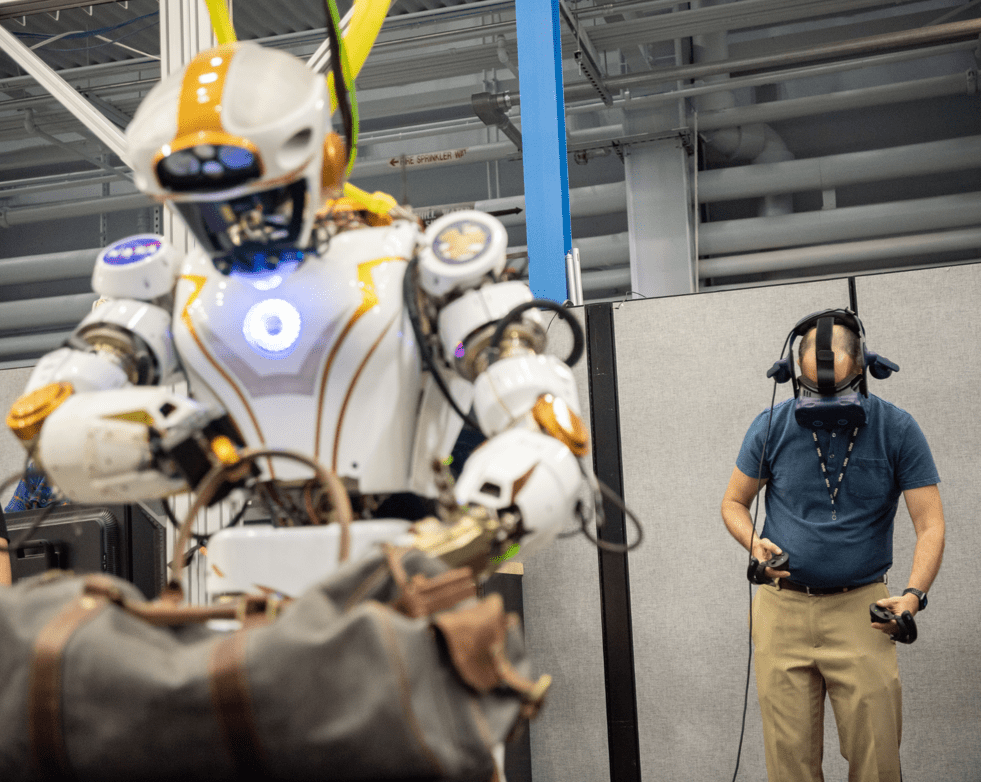
믿고 맡길 수 있는 로봇: NASA 존슨우주센터의 정교 조작 로봇팀을 만나다
인간과 로봇이 우주에서 나란히 일한다는 생각은 한때 공상과학의 소재였다. 그러나 NASA가 우주 더 깊은 곳으로 점점 복잡한 임무를 보내면서 인간과 로봇의 협업은 현실이 될 수 있다.
more ›인간과 로봇이 우주에서 나란히 일한다는 생각은 한때 공상과학의 소재였다. 그러나 NASA가 우주 더 깊은 곳으로 점점 복잡한 임무를 보내면서 인간과 로봇의 협업은 현실이 될 수 있다.
more ›| Predictive Varanus: 로봇 실행의 적합성 검사와 미래 결과 예측을 결합한 검증 | Angelo Ferrando 외 |
| 시연 15회로 로봇 삽입을 학습할 때 동작 정규화는 얼마나 도움이 되는가 | Ning Hu 외 |
| 버튼 한 번으로 서비스 로봇의 실패를 바로잡는 실시간 재계획 | Ryo Terashima 외 |
| 사람이 보기에 적절한 파지 상태를 로봇에 전달하는 학습 체계 | Ryohei Kobayashi 외 |
| 헤엄치고 수면 위로 도약하는 손바닥 크기 로봇 | D. Choi 외 |
| Dynin-Robotics: 시각·언어·행동을 통합하는 확산 기반 로봇 모델 | Hoeun Lee 외 |
| 에너지 효율적인 주행을 위한 ROS 2 설정의 실험적 분석 | M. Albonico 외 |
STEP · STL · 부품 목록 · 시제품 제작
제작 노트 · 기구 설계 · 개선안 공유
원문 링크 · 한국어 요약 · 공개 자료 범위
로봇 도감 · 개발 환경 · 확장성 · 구매 정보
로봇의 설계·제어·학습·응용을 직접 다룬 논문을 모아 한국어 제목과 요약으로 제공합니다.
Swim-and-Breach at Palm Scale: A Rudder-Steered Two-Propeller Underwater Robot Platform with Differential-Thrust Pitch Control
이 연구는 물속을 헤엄치다가 수면 밖으로 뛰어오르고, 다시 물에 들어가 주행을 이어가는 소형 로봇을 제안합니다. 기체 길이는 65mm, 무게는 34g입니다. 물웅덩이 사이의 마른 구간이나 장애물을 넘어야 하는 탐사·점검 작업에 활용할 수 있는 이동 플랫폼을 만드는 것이 목표입니다.
위아래로 배치한 두 프로펠러가 전진하는 힘을 만들면서 기체의 앞부분을 들거나 내리는 역할도 합니다. 두 프로펠러의 추력 차이로 상하 기울기인 ‘피치’를 조절하고, PID 제어로 목표 자세를 따라가도록 했습니다. 꼬리의 방향타는 좌우 방향인 ‘요’를 제어합니다. 추진력과 자세 조절을 같은 프로펠러로 수행하는 구조입니다.
연구진은 유동 시뮬레이션으로 선체가 받는 물의 저항을 평가했습니다. 비교 대상으로 삼은 동등한 직육면체에 비해 저항을 약 5분의 1로 줄였다고 보고합니다. 프로펠러는 B-series 모델링을 이용해 최적화하고 동력계 측정으로 검증했습니다. 선체 형상, 추진 장치, 자세 제어를 함께 설계한 연구입니다.
보고된 수영 속도는 초당 몸길이의 13.9배이고, 회전 속도는 초당 209도입니다. 자유롭게 헤엄치는 상태에서 명령한 상향 기울기로 몸체를 돌렸으며, 방향타로 수면을 벗어나는 동작을 안정화했습니다. 도약 높이는 몸길이의 1.6배, 수평 이동 거리는 3.7배로, 수중 주행 → 도약 → 수중 주행이 연속적으로 이어졌습니다.
저자들은 하천, 침수 구조물, 산업 설비의 점검에 활용할 가능성을 제시합니다. 핵심 성과는 작은 수중 로봇에서 추진과 방향 제어를 결합해 연속 도약을 구현했다는 점입니다. 위 수치는 논문에서 보고한 실험 성능이며, 모든 수역이나 장애물에서 같은 성능을 보장한다는 뜻은 아닙니다.
Dynin-Robotics: Omnimodal Unified Diffusion Vision-Language-Action Model
언어 지시, 카메라 관측, 목표 장면과 로봇 행동을 하나의 모델에서 다루며, 미래 장면 예측을 행동 생성과 선택에 활용합니다.
저자들은 시뮬레이션 벤치마크와 Franka Research 3 로봇의 물체 조작 실험에서 성능을 평가했습니다. 실험 조건과 한계는 원문에서 확인할 수 있습니다.
Tuning ROS 2 for Energy-Efficient Navigation: Empirical Insights from Costmap 2D Configurations
크기와 장애물 배치가 다른 두 창고형 환경에서, ROS 2의 Costmap 2D 설정이 이동 로봇의 에너지 소비와 주행 성능에 미치는 영향을 실험했습니다.
반복 측정 결과를 바탕으로 로봇이 활동하는 환경에 맞게 설정을 선택해야 한다고 설명합니다.
국내외 로봇 관련 기사를 모으고, 해외 기사는 한국어로 읽고, 재사용이 허용된 자료는 전문 번역으로 제공합니다.
Robots Are Learning to Feel
연구진은 로봇이 물체의 압력과 미끄러짐을 감지하도록 촉각 데이터를 학습시키고 있습니다. 기사에서는 손끝의 감각으로 동작을 빠르게 보정하는 방법과 서로 다른 로봇·센서에서 수집한 데이터를 함께 활용하려는 연구를 소개합니다.
Skild AI Taps NVIDIA Physical AI to Teach Robots New Tasks From a Single Video
NVIDIA는 Skild AI의 S1 모델이 시범 영상 한 편을 입력받아 별도의 작업별 재학습 없이 새로운 다단계 로봇 작업을 수행하도록 설계됐다고 소개했습니다. 발표에는 화분 심기와 조립 사례, 시뮬레이션·학습·실제 로봇 배치에 사용한 NVIDIA 기술이 담겨 있습니다.
성능 설명은 기업 발표를 바탕으로 합니다.
Wristband enables wearers to control a robotic hand with their own movements
MIT 연구진은 손목 내부의 근육과 힘줄을 초음파로 촬영하고 AI로 손가락 움직임을 추정하는 착용형 장치를 개발했습니다. 사용자의 동작을 로봇손에 무선으로 전달해 간단한 피아노 연주와 탁상 농구 동작을 시연했습니다.
Astronaut Suni Williams and Astrobee
NASA 우주비행사이자 제72차 원정대 사령관인 수니 윌리엄스가 키보 실험실 모듈에서 자유비행 로봇 아스트로비를 살펴보고 있습니다. 로봇에는 도마뱀붙이처럼 달라붙는 접착 패드가 있는 촉수 모양의 팔이 장착돼 위성 포획 기술을 시연합니다. 이 로봇 기술의 발전은 위성의 수명을 늘리고 우주 쓰레기를 제거하는 데 도움이 될 수 있습니다.
2024년 11월 15일에 촬영한 이 사진에서 우주비행사 수니 윌리엄스가 앞쪽에 있는 자유비행 로봇 아스트로비의 촉수 모양 팔을 흉내 내고 있습니다.
아스트로비 로봇은 우주비행사들이 일상적인 업무에 쓰는 시간을 줄여, 사람만이 할 수 있는 일에 더 집중하도록 돕습니다. 이 로봇은 자율적으로 작동하거나 우주비행사, 비행 관제사 또는 지상의 연구원이 원격으로 제어할 수 있습니다. 재고를 조사하고, 내장 카메라로 우주비행사가 수행하는 실험을 기록하거나, 여러 로봇이 함께 정거장 안에서 화물을 옮기는 등의 작업을 하도록 설계됐습니다.
또한 이 시스템은 미세중력 환경에서 실험을 수행하도록 장비를 부착하고 프로그램할 수 있는 연구 플랫폼으로 쓰입니다. 이를 통해 로봇 기술이 우주에 있는 우주비행사들에게 어떤 도움을 줄 수 있는지 더 알아갈 수 있습니다.
사진 크레딧: NASA · 한국어 번역: 로봇노드 AI(비공식). NASA가 검토하거나 승인한 번역이 아닙니다.
3D 프린터로 만드는 교육용 로봇팔 · 공동 제작 프로젝트
공개 설계와 제작 기록을 바탕으로 부품을 구하고, 조립하고, 제어해보는 프로젝트입니다.
관절 유격을 줄이고, 다른 제작자도 같은 절차로 조립할 수 있는지 확인합니다.
다음 단계 · 조립 설명이 부족한 부분 확인하기
현재 단계 · 증상 영상, 측정값, 수정 후보를 연결
완료 기록 · 사용한 설계 버전과 실제 부품 기록
연결 자료: joint-v0.2.stl · 증상과 시도한 방법 공유
필요한 역할: 제작자 · 결과 사진과 수정 제안 남기기
필요한 역할: 입문자 · 헷갈린 설명과 빠진 단계 기록
해결된 질문과 수정안은 제작 기록 및 해당 설계 버전에 연결됩니다.
 Tesla
 Boston Dynamics
 ABB Robotics
 FANUC
 KUKA
 Yaskawa
 Universal Robots
 Figure AI
 Agility Robotics
 로봇신문
 월간로봇기술
 한국AI·로봇산업협회
 한국로봇산업진흥원