믿고 맡길 수 있는 로봇: NASA 존슨우주센터의 정교 조작 로봇팀을 만나다
이미지를 누르면 크게 볼 수 있습니다. 전체 11쪽
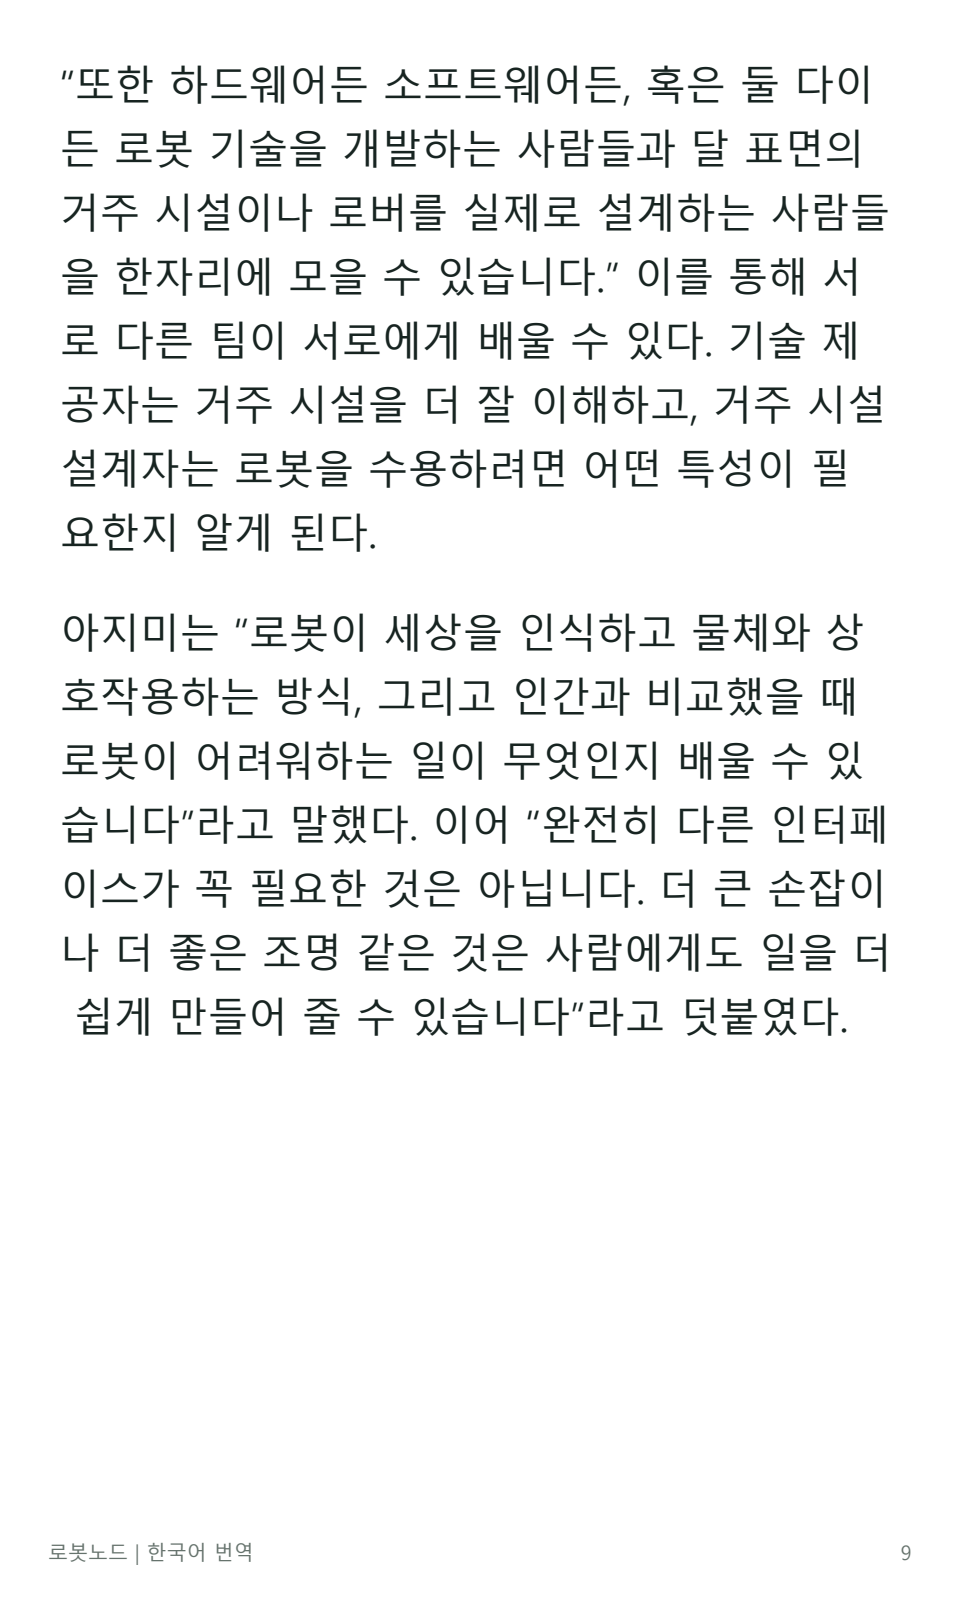
인간과 로봇이 우주에서 나란히 일한다는 생각은 한때 공상과학의 소재였다. 그러나 NASA가 우주 더 깊은 곳으로 점점 복잡한 임무를 보내면서 인간과 로봇의 협업은 현실이 될 수 있다.
첨단 로봇 시스템은 승무원의 수행 능력과 생산성을 높이는 동시에 위험을 줄이고 우주 탐사 역량을 넓힐 수 있기 때문에 유인 우주비행에 매우 중요하다. 휴스턴에 있는 NASA 존슨우주센터의 정교 조작 로봇팀(Dexterous Robotics Team)은 인간이 손으로 하는 작업을 수행할 수 있는 로봇에 초점을 맞춰, NASA의 대담한 미래 구상을 뒷받침할 로봇 하드웨어와 소프트웨어를 개발하는 핵심 역할을 맡고 있다.
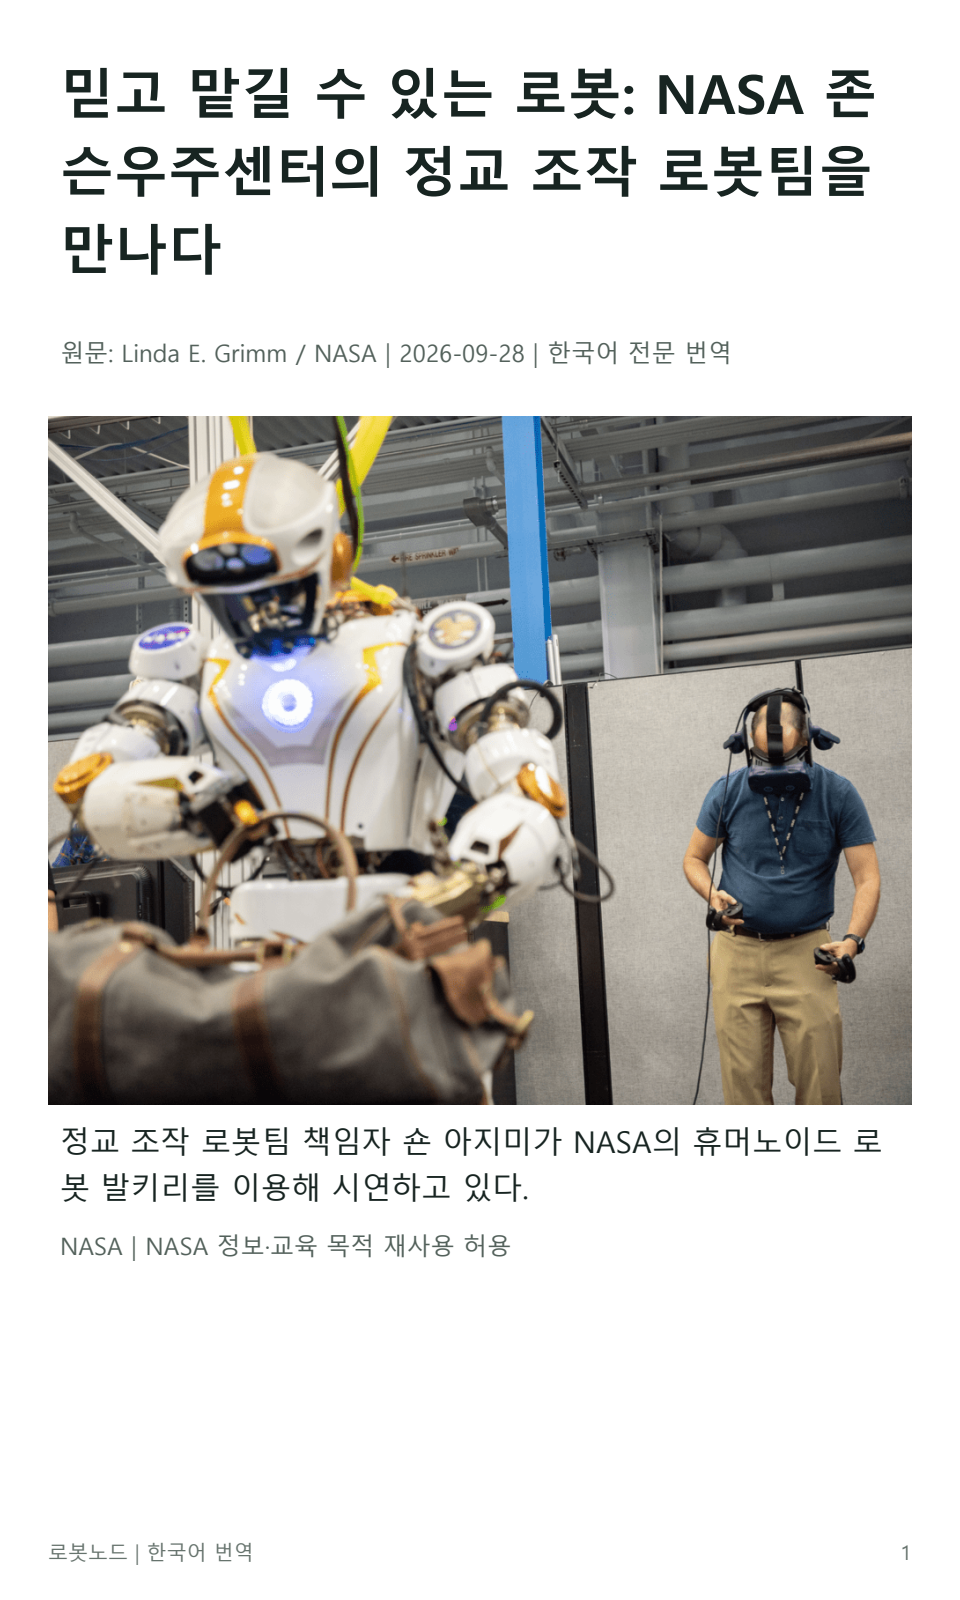
정교 조작 로봇팀 책임자 숀 아지미(Shaun Azimi)는 “우리 팀은 인간 탐사자를 로봇으로 대체하려는 것이 아닙니다. 극한 환경에서 일할 수 있는, 뛰어난 능력과 신뢰성을 갖추고 믿고 맡길 수 있는 로봇을 개발해 인간의 탐사를 더 안전하고 지속 가능하게 만들려는 것입니다”라고 말했다. 그는 “더 유능한 로봇을 보낼 수 있다면 위험을 줄이고, 사람이 가장 잘하는 일을 더 효과적으로 수행하도록 할 수 있습니다”라고 덧붙였다.
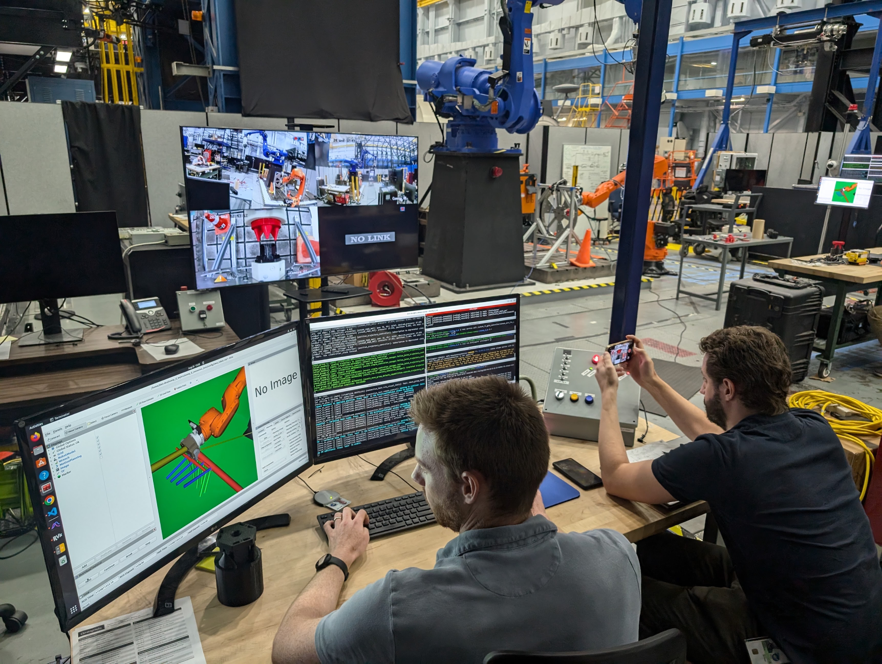
16명으로 구성된 이 팀은 무인 행성 탐사 로버 같은 이동 시스템도 개발하는 NASA 로봇 시스템 기술 부서(Robotic System Technology Branch)에 속한다. 아지미는 정교 조작과 이동 프로젝트 양쪽에서 일하는 여러 엔지니어 중 한 명이다. 정교 조작 로봇팀 내부에서도 역할이 교차한다. 팀은 대체로 메카트로닉스와 소프트웨어의 두 소그룹으로 나뉘지만, 대부분의 팀원은 시뮬레이션이나 분석용 소프트웨어 작성뿐 아니라 전자공학이나 기계 분야의 경험도 갖고 있다.
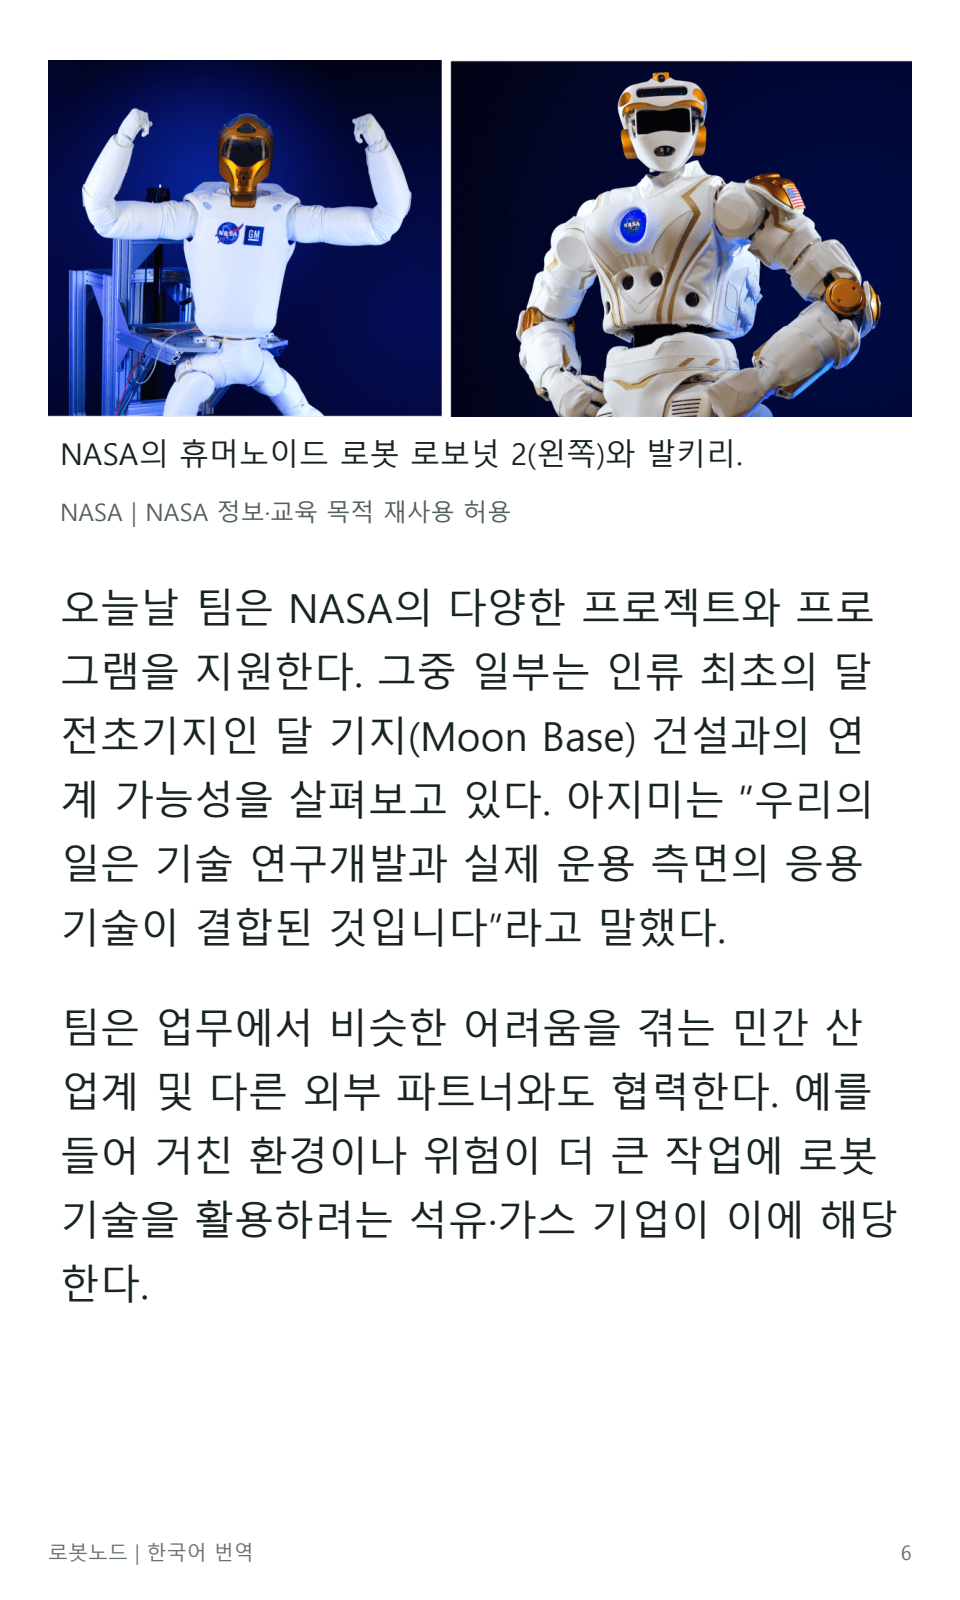
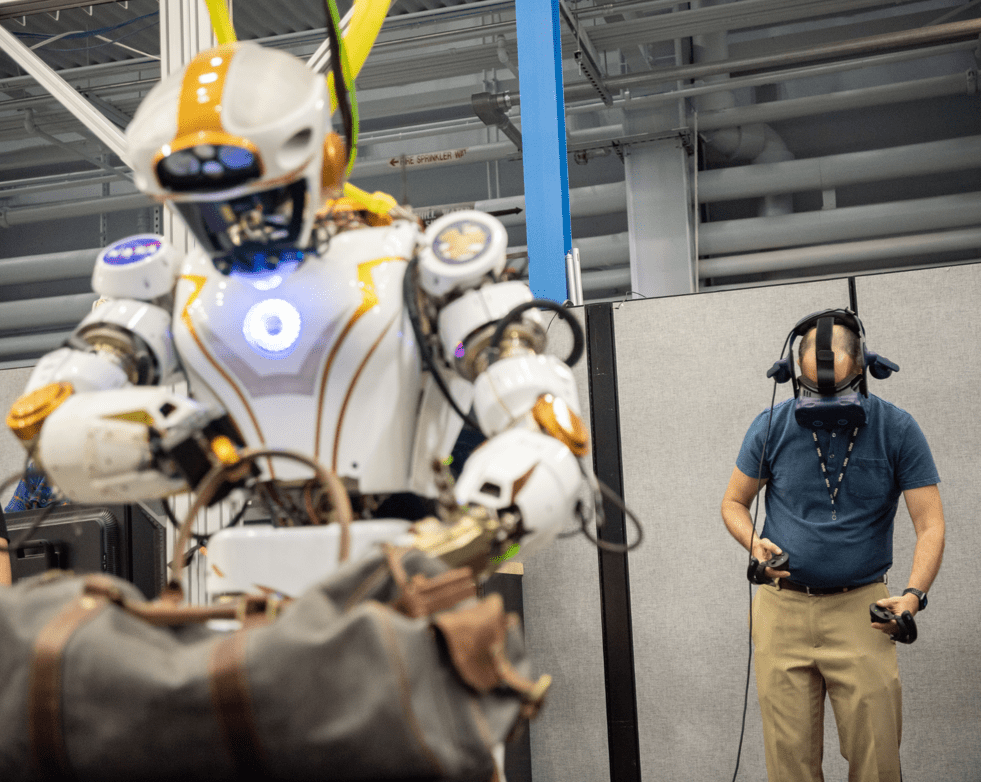
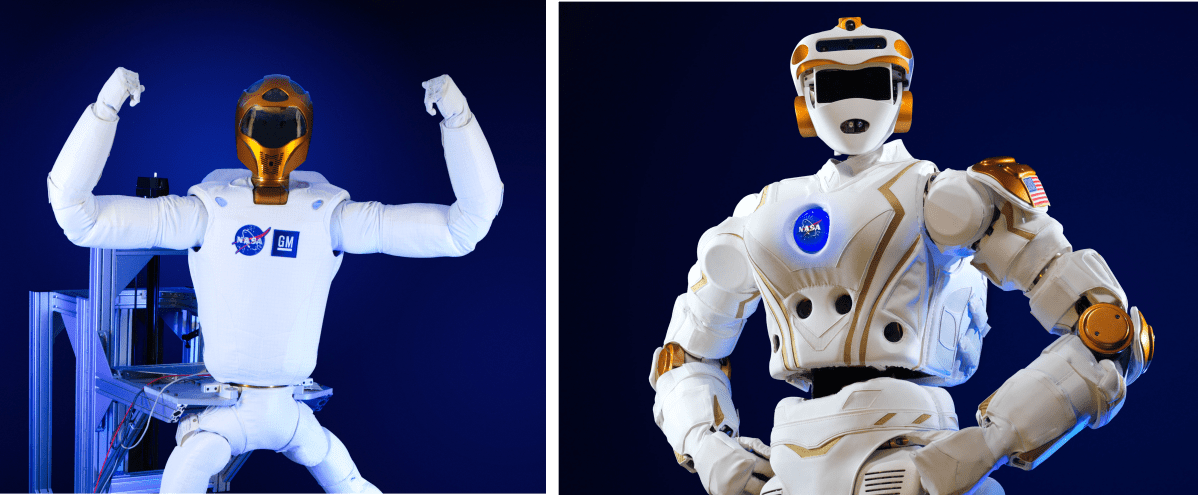
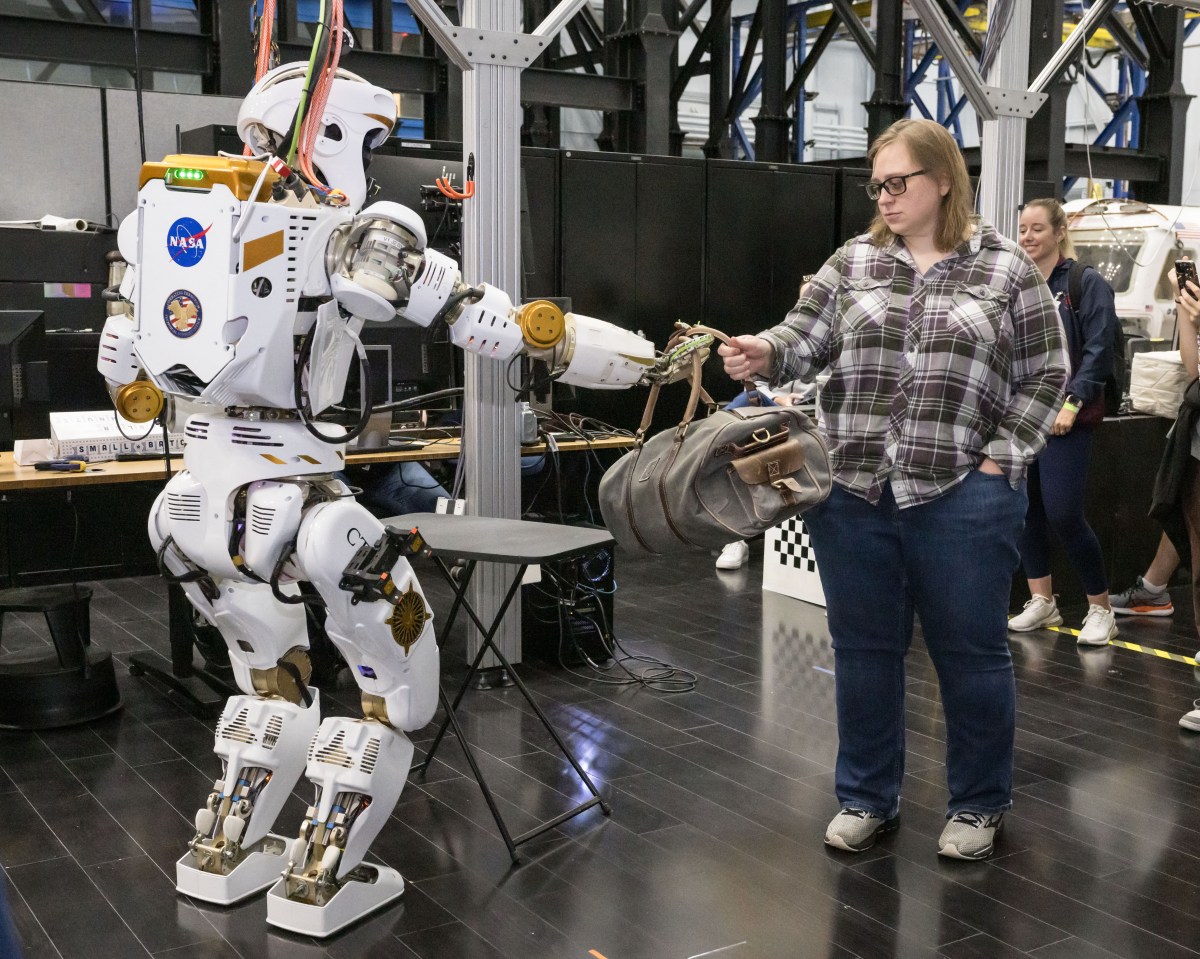
그 경험의 상당 부분은 잘 알려진 두 휴머노이드 로봇을 개발하며 쌓았다. 하나는 국제우주정거장에서 7년 동안 로봇 기술 시연에 참여한 로보넛 2(Robonaut 2)이고, 다른 하나는 NASA 최초의 이족보행 휴머노이드 로봇 발키리(Valkyrie)다. 이 프로젝트들에 참여했던 직원 다수가 현재 정교 조작 로봇팀을 구성하며 두 로봇이 남긴 성과를 계속 발전시키고 있다.
오늘날 팀은 NASA의 다양한 프로젝트와 프로그램을 지원한다. 그중 일부는 인류 최초의 달 전초기지인 달 기지(Moon Base) 건설과의 연계 가능성을 살펴보고 있다. 아지미는 “우리의 일은 기술 연구개발과 실제 운용 측면의 응용 기술이 결합된 것입니다”라고 말했다.
팀은 업무에서 비슷한 어려움을 겪는 민간 산업계 및 다른 외부 파트너와도 협력한다. 예를 들어 거친 환경이나 위험이 더 큰 작업에 로봇 기술을 활용하려는 석유·가스 기업이 이에 해당한다.
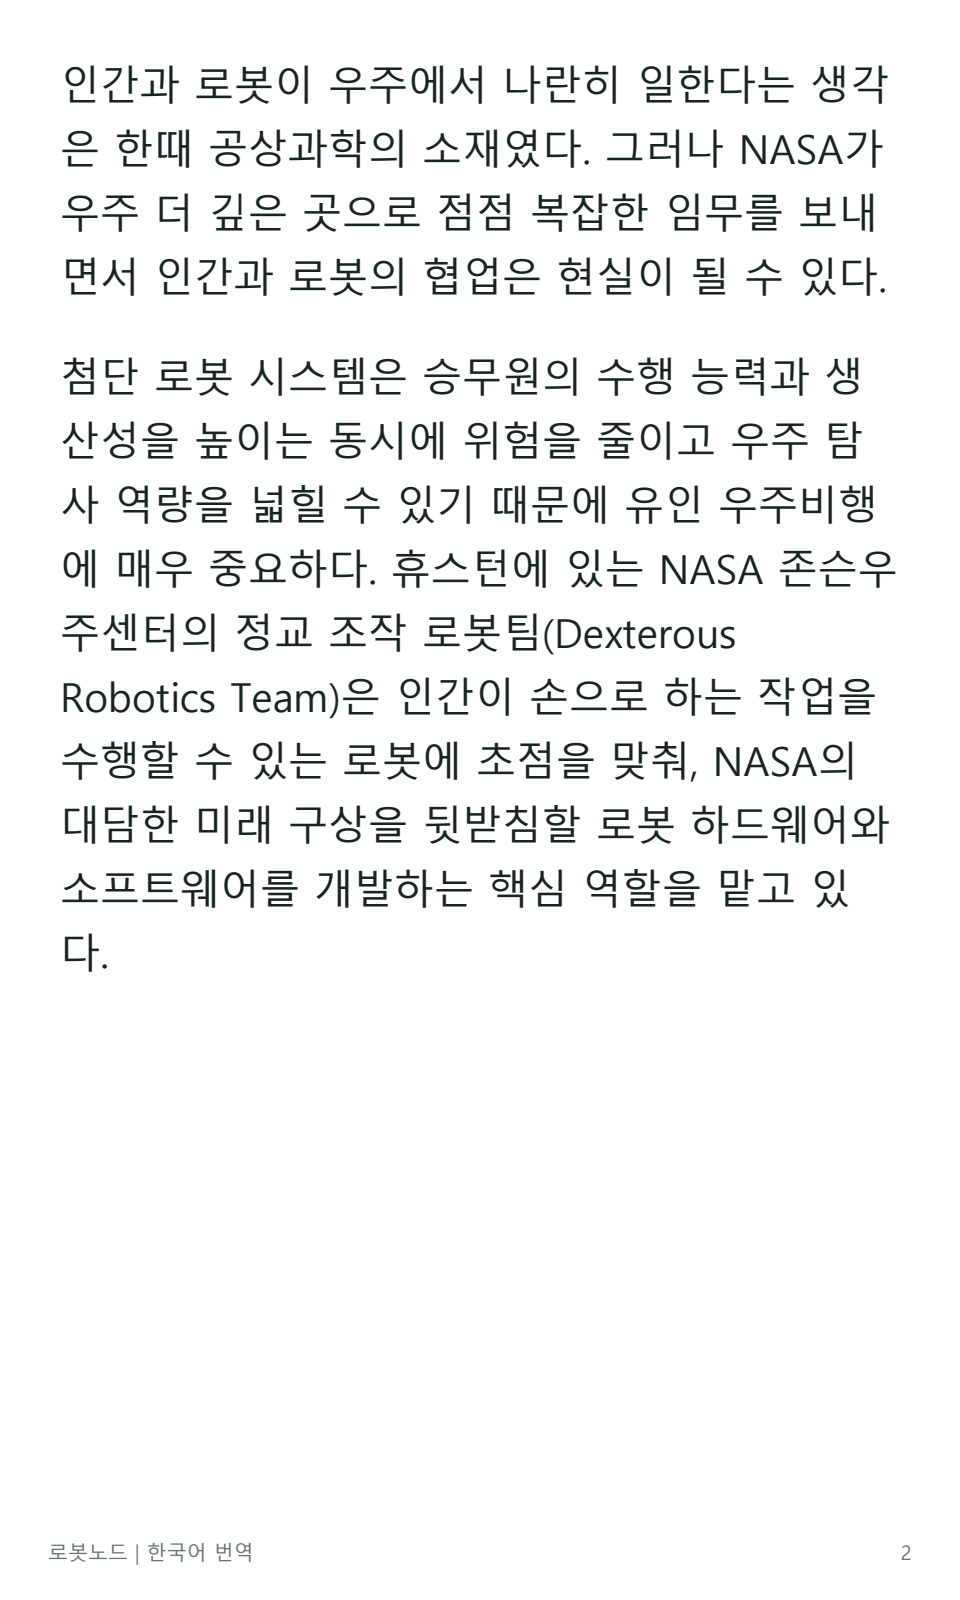
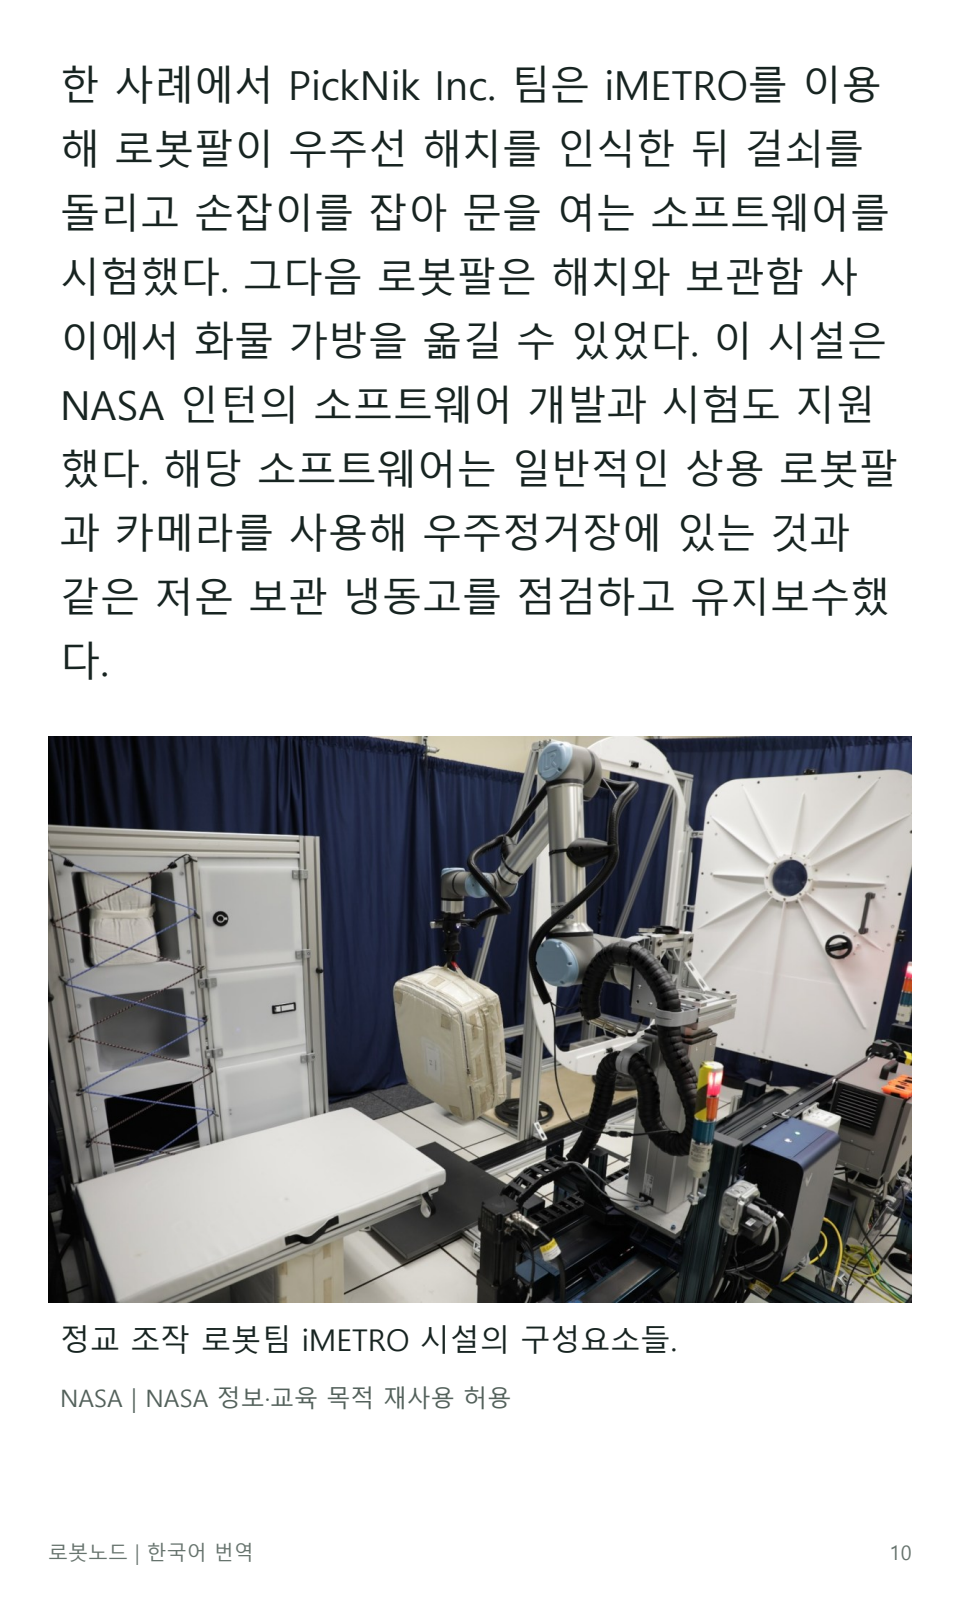
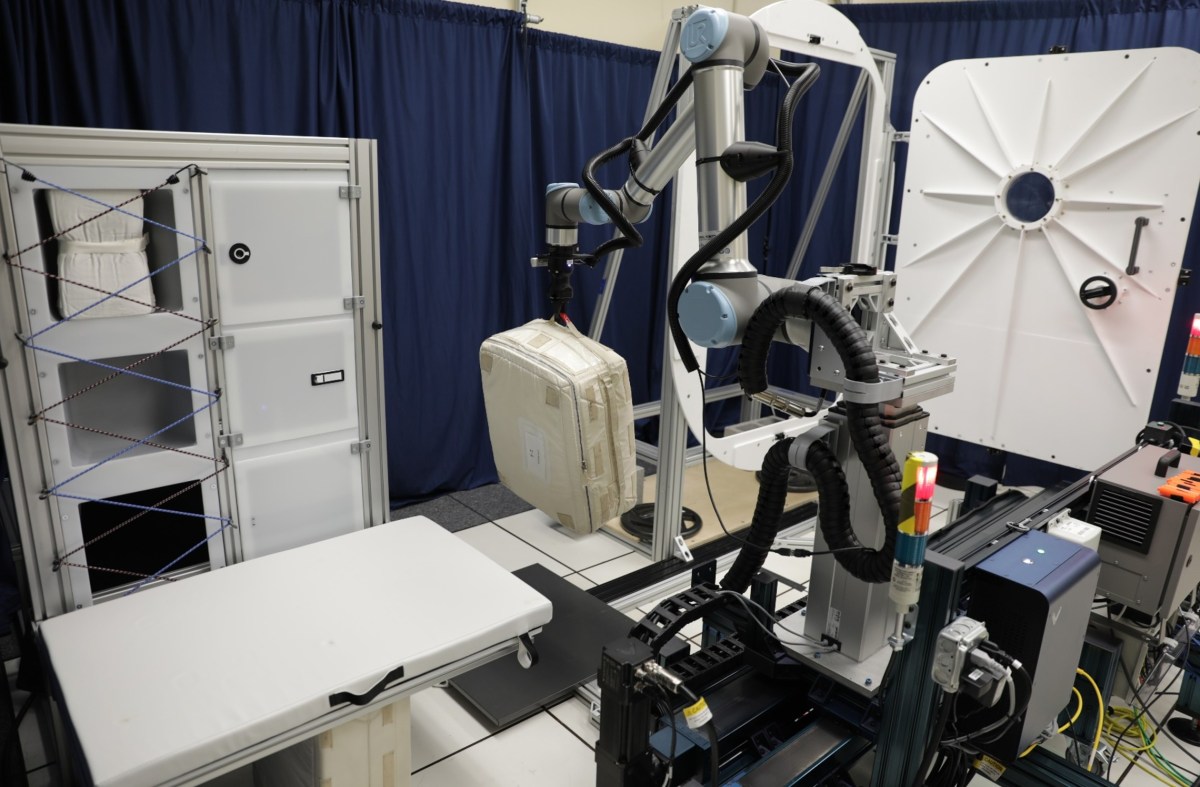
팀이 중점적으로 추진해 온 일 중 하나는 존슨우주센터의 로봇 운용 통합 이동형 평가 시험시설(Integrated Mobile Evaluation Testbed for Robotics Operations, iMETRO) 개발이다. NASA 프로그램과 외부 파트너가 이용할 수 있는 iMETRO는 물류, 유지보수, 과학 연구처럼 사람이 감독하는 우주 탐사 활동에 지상용 로봇 기술을 맞춰 적용하는 일을 지원하도록 설계됐다.
이 시설은 오픈소스 소프트웨어와 시뮬레이션 자산, 우주선 및 거주 시설 모형, 시설에 갖춰 둔 여러 로봇, 야외 암석 시험장으로 구성된다. 디지털 시설과 실제 시설을 함께 제공하므로 사용자는 로봇 전체뿐 아니라 하드웨어 또는 소프트웨어 구성요소 하나만 유연하게 시험할 수도 있다.
아지미는 iMETRO가 NASA와 외부 파트너의 협력에서 추측에 의존하는 부분을 줄이는 데 도움이 된다고 말했다. 그는 “우리가 실제로 무엇을 해야 하는지 보여 주기 때문에 파트너들이 짐작할 필요가 없습니다”라고 설명했다.
“또한 하드웨어든 소프트웨어든, 혹은 둘 다이든 로봇 기술을 개발하는 사람들과 달 표면의 거주 시설이나 로버를 실제로 설계하는 사람들을 한자리에 모을 수 있습니다.” 이를 통해 서로 다른 팀이 서로에게 배울 수 있다. 기술 제공자는 거주 시설을 더 잘 이해하고, 거주 시설 설계자는 로봇을 수용하려면 어떤 특성이 필요한지 알게 된다.
아지미는 “로봇이 세상을 인식하고 물체와 상호작용하는 방식, 그리고 인간과 비교했을 때 로봇이 어려워하는 일이 무엇인지 배울 수 있습니다”라고 말했다. 이어 “완전히 다른 인터페이스가 꼭 필요한 것은 아닙니다. 더 큰 손잡이나 더 좋은 조명 같은 것은 사람에게도 일을 더 쉽게 만들어 줄 수 있습니다”라고 덧붙였다.
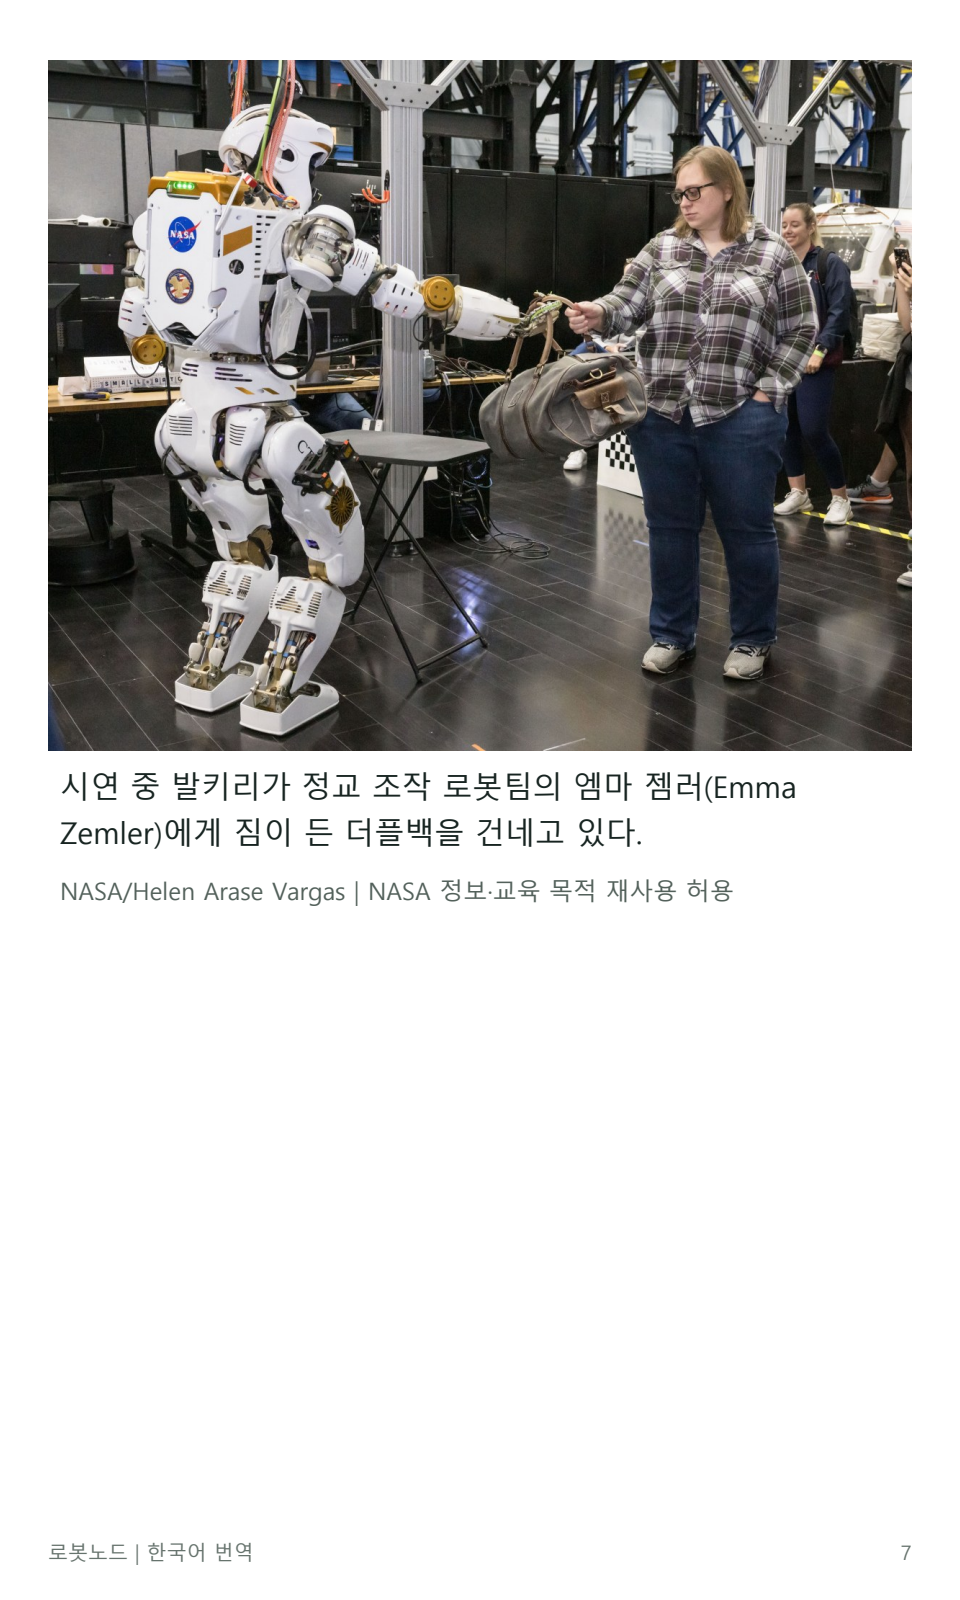
한 사례에서 PickNik Inc. 팀은 iMETRO를 이용해 로봇팔이 우주선 해치를 인식한 뒤 걸쇠를 돌리고 손잡이를 잡아 문을 여는 소프트웨어를 시험했다. 그다음 로봇팔은 해치와 보관함 사이에서 화물 가방을 옮길 수 있었다. 이 시설은 NASA 인턴의 소프트웨어 개발과 시험도 지원했다. 해당 소프트웨어는 일반적인 상용 로봇팔과 카메라를 사용해 우주정거장에 있는 것과 같은 저온 보관 냉동고를 점검하고 유지보수했다.
아지미는 팀이 단기적으로 달 표면에서 인간의 지속적인 체류를 지원할 수 있는 기술에 주력하고 있다고 인정하면서도, 그 기술이 미래의 화성 임무에도 적용될 수 있다고 설명했다. 실제로 팀은 NASA의 다른 조직들과 협력해 앞으로 열릴 NASA 챌린지를 준비하고 있다. 이 챌린지는 대중에게 화성 탐사를 위한 기술적 해결책에 관한 아이디어를 제안하도록 요청할 예정이다.
아지미는 존슨우주센터에 왜 로봇팀이 있느냐는 질문을 자주 받는다고 말했다. 그는 “결국 인간과 관련된 요소 때문입니다. 인간을 위해 설계된 환경에서 일하거나, 인간과 나란히 일하는 것이죠. 그것이 우리의 전문 영역입니다”라고 말했다. 또 “우리는 인간이 생활하고 활동할 환경을 설계하는 사람들을 참여시킬 수 있는 독특한 위치에 있습니다”라고 덧붙였다.
본문 사진 출처·이용 조건
- 정교 조작 로봇팀 책임자 숀 아지미가 NASA의 휴머노이드 로봇 발키리를 이용해 시연하고 있다. · NASA · 원본 사진 · NASA 정보·교육 목적 재사용 허용
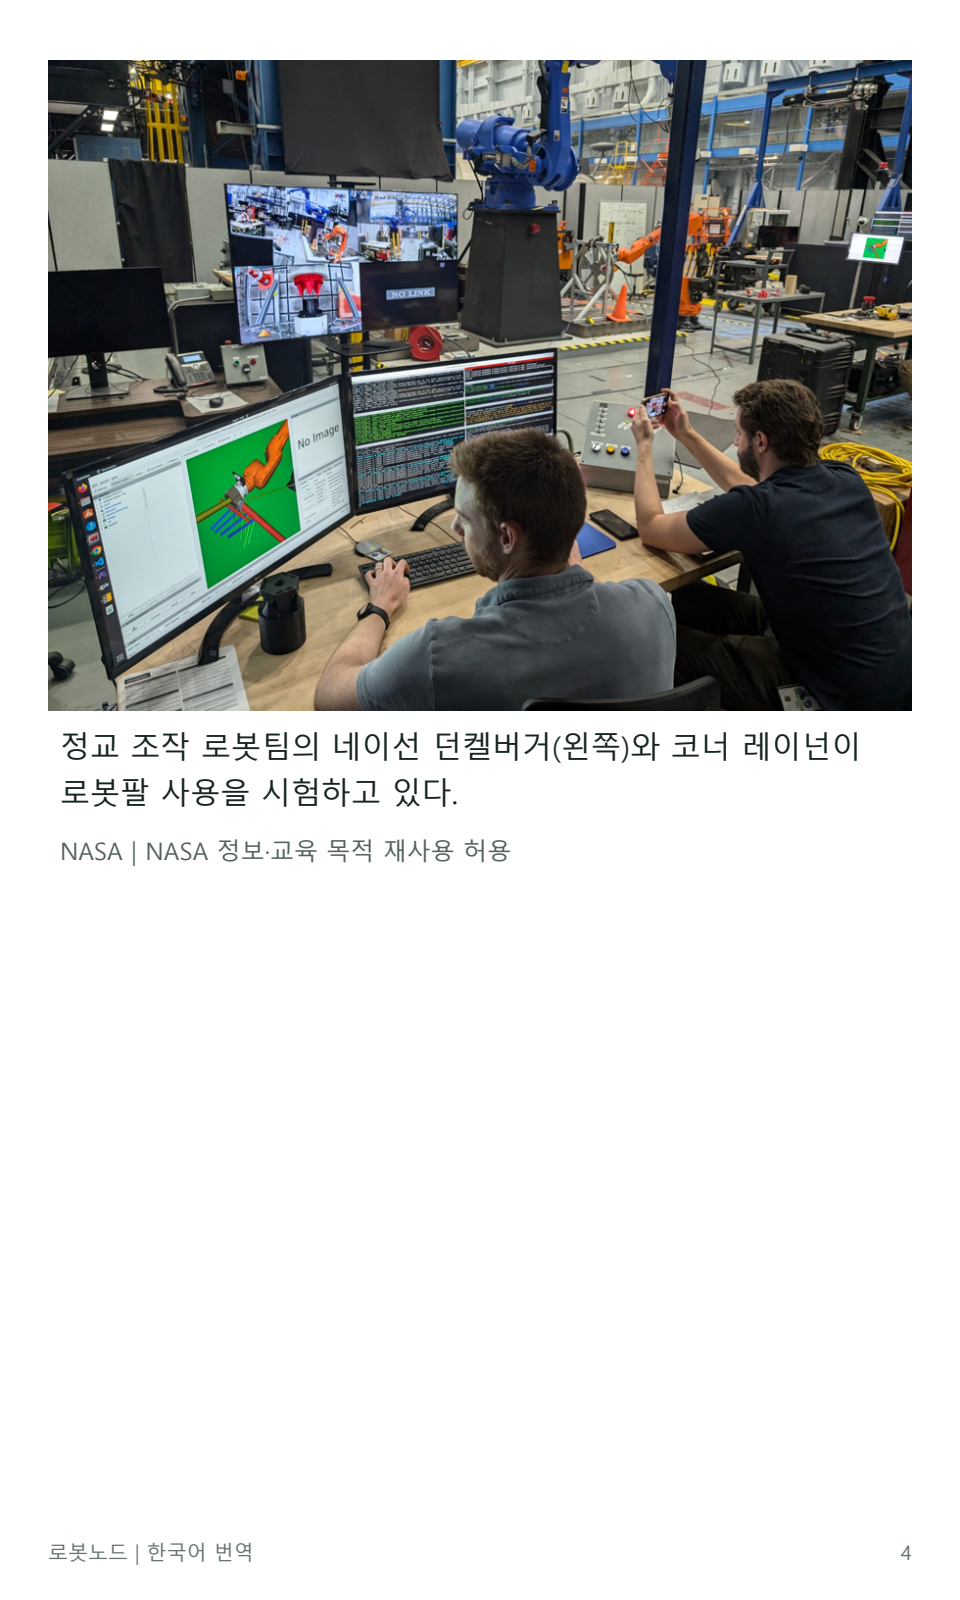
- 정교 조작 로봇팀의 네이선 던켈버거(왼쪽)와 코너 레이넌이 로봇팔 사용을 시험하고 있다. · NASA · 원본 사진 · NASA 정보·교육 목적 재사용 허용
- NASA의 휴머노이드 로봇 로보넛 2(왼쪽)와 발키리. · NASA · 원본 사진 · NASA 정보·교육 목적 재사용 허용
- 시연 중 발키리가 정교 조작 로봇팀의 엠마 젬러(Emma Zemler)에게 짐이 든 더플백을 건네고 있다. · NASA/Helen Arase Vargas · 원본 사진 · NASA 정보·교육 목적 재사용 허용
- 정교 조작 로봇팀 iMETRO 시설의 구성요소들. · NASA · 원본 사진 · NASA 정보·교육 목적 재사용 허용