미국 · 매사추세츠공과대학교(MIT) Raman Lab
MIT 연구진이 2026년 9월 29일 공개한 수영 로봇 연구 시제품입니다. 얇은 젤 구조의 두 지느러미에 살아 있는 근육세포를 배치하고 빛으로 수축을 유도해 물속에서 움직이도록 했습니다. 연구진은 빛을 수동으로 비추어 단순한 수중 미로에서 이동 방향을 제어했습니다. 상용 제품이나 자율 수중 탐사 성능이 검증된 로봇으로 표시하지 않습니다. 공식 영상에는 깜빡이는 빛이 나옵니다.
미국 · 매사추세츠공과대학교(MIT) Raman Lab
MIT 연구진이 2026년 9월 29일 공개한 수영 로봇 연구 시제품입니다. 얇은 젤 구조의 두 지느러미에 살아 있는 근육세포를 배치하고 빛으로 수축을 유도해 물속에서 움직이도록 했습니다. 연구진은 빛을 수동으로 비추어 단순한 수중 미로에서 이동 방향을 제어했습니다. 상용 제품이나 자율 수중 탐사 성능이 검증된 로봇으로 표시하지 않습니다. 공식 영상에는 깜빡이는 빛이 나옵니다.
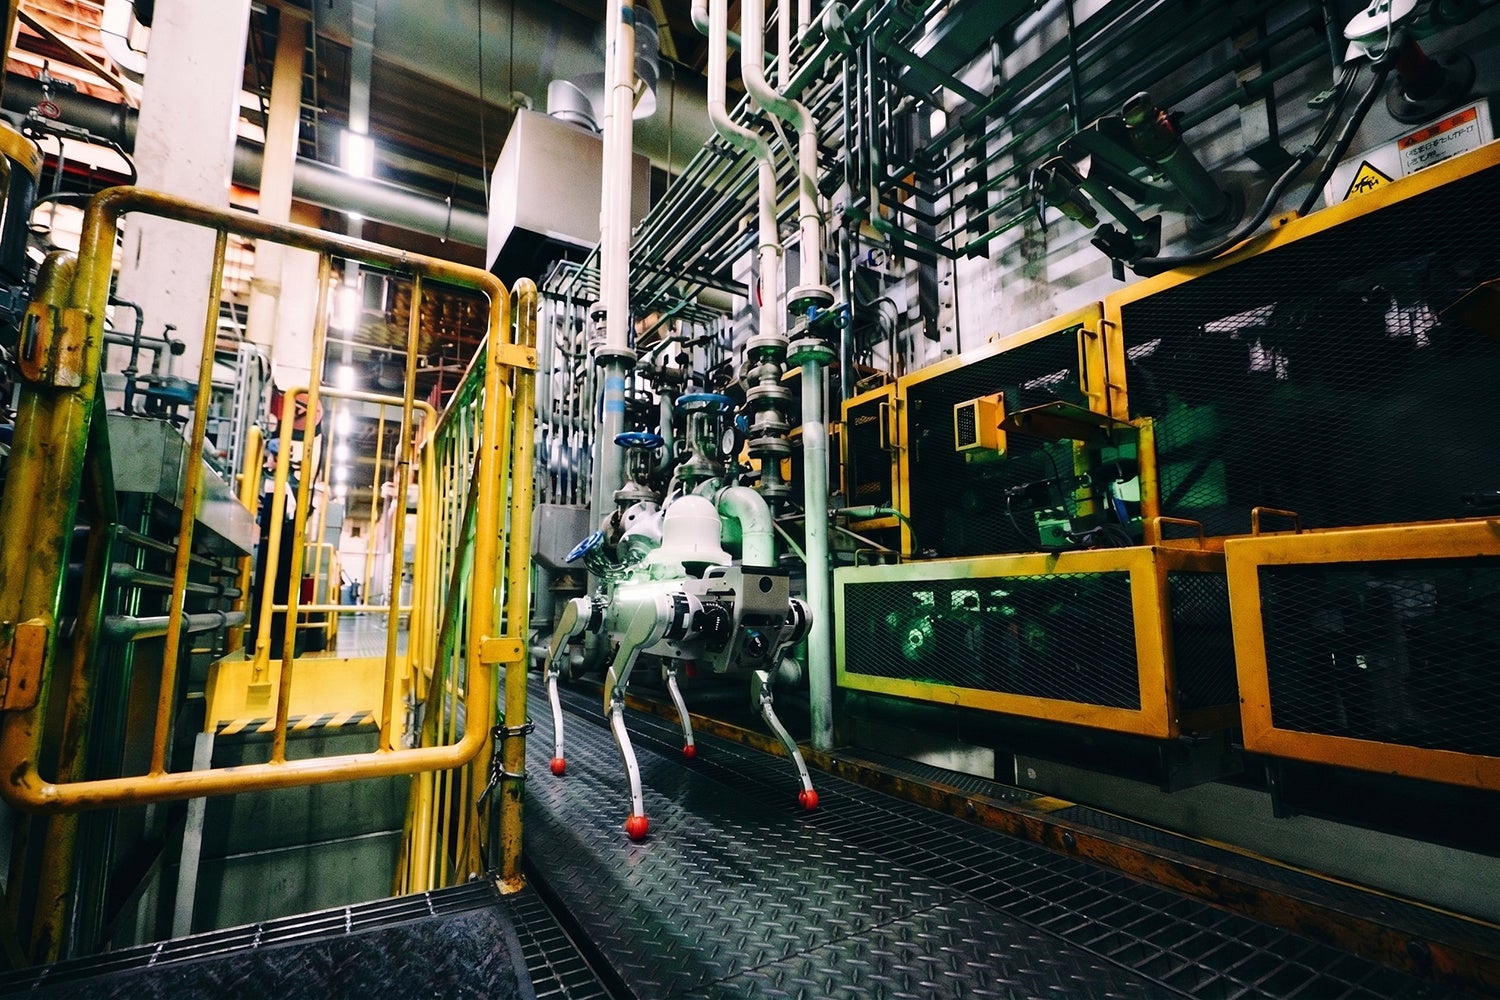
일본 · RT Corporation (株式会社アールティ), 협력: NSK (日本精工)
일본 RT Corporation이 개발하고 NSK와 협력하는 공장 순찰·점검용 사족보행 로봇 시제품입니다. 계단·단차가 있는 설비 구역에서 계기 확인과 기록을 지원하는 용도를 검토하고 있습니다. 2026년 9월 25일 공식 발표는 9월 29일 Robotics NEXT Tokyo에서 시제품과 자동 순찰을 처음 공개할 계획이라고 안내했습니다. 공개일은 이 발표일이며 행사 개최 결과나 양산 완료를 뜻하지 않습니다.
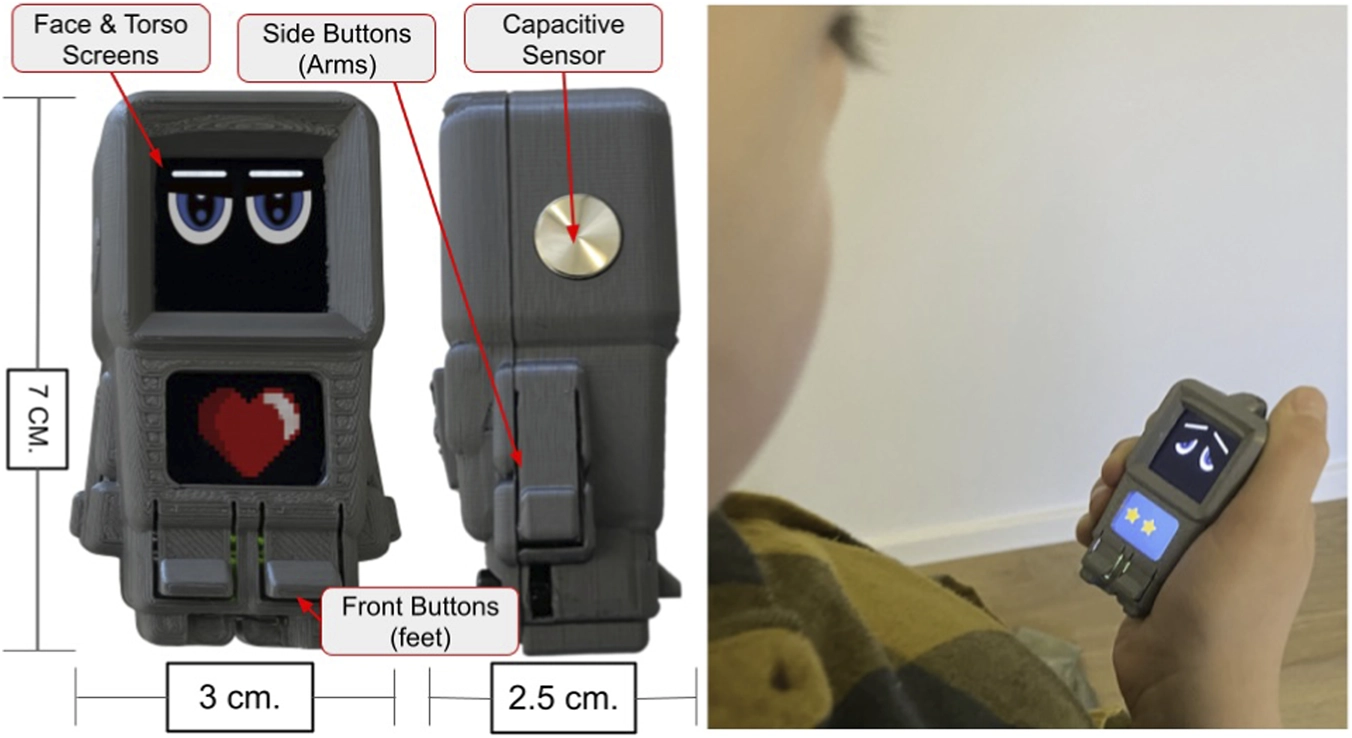
덴마크·미국 · IT University of Copenhagen · University of Southern California 연구진
코펜하겐 IT대학교·서던캘리포니아대학교 연구진이 소개한 손에 쥐는 소형 연구용 로봇입니다. 정전식 터치와 버튼 입력을 감지하고 진동 액추에이터로 촉각 피드백을 제공합니다. 사용자는 진동 리듬을 버튼으로 따라 하는 게임을 진행합니다. 얼굴·몸통 화면과 3D 프린트 외장을 갖추고 있습니다. 표시한 공개일은 이 사진을 포함한 연구 논문의 발행일이며 최초 제품 출시일이 아닙니다. 의료 효과가 확립된 제품으로 소개하지 않습니다.
 ▶ 동영상 3
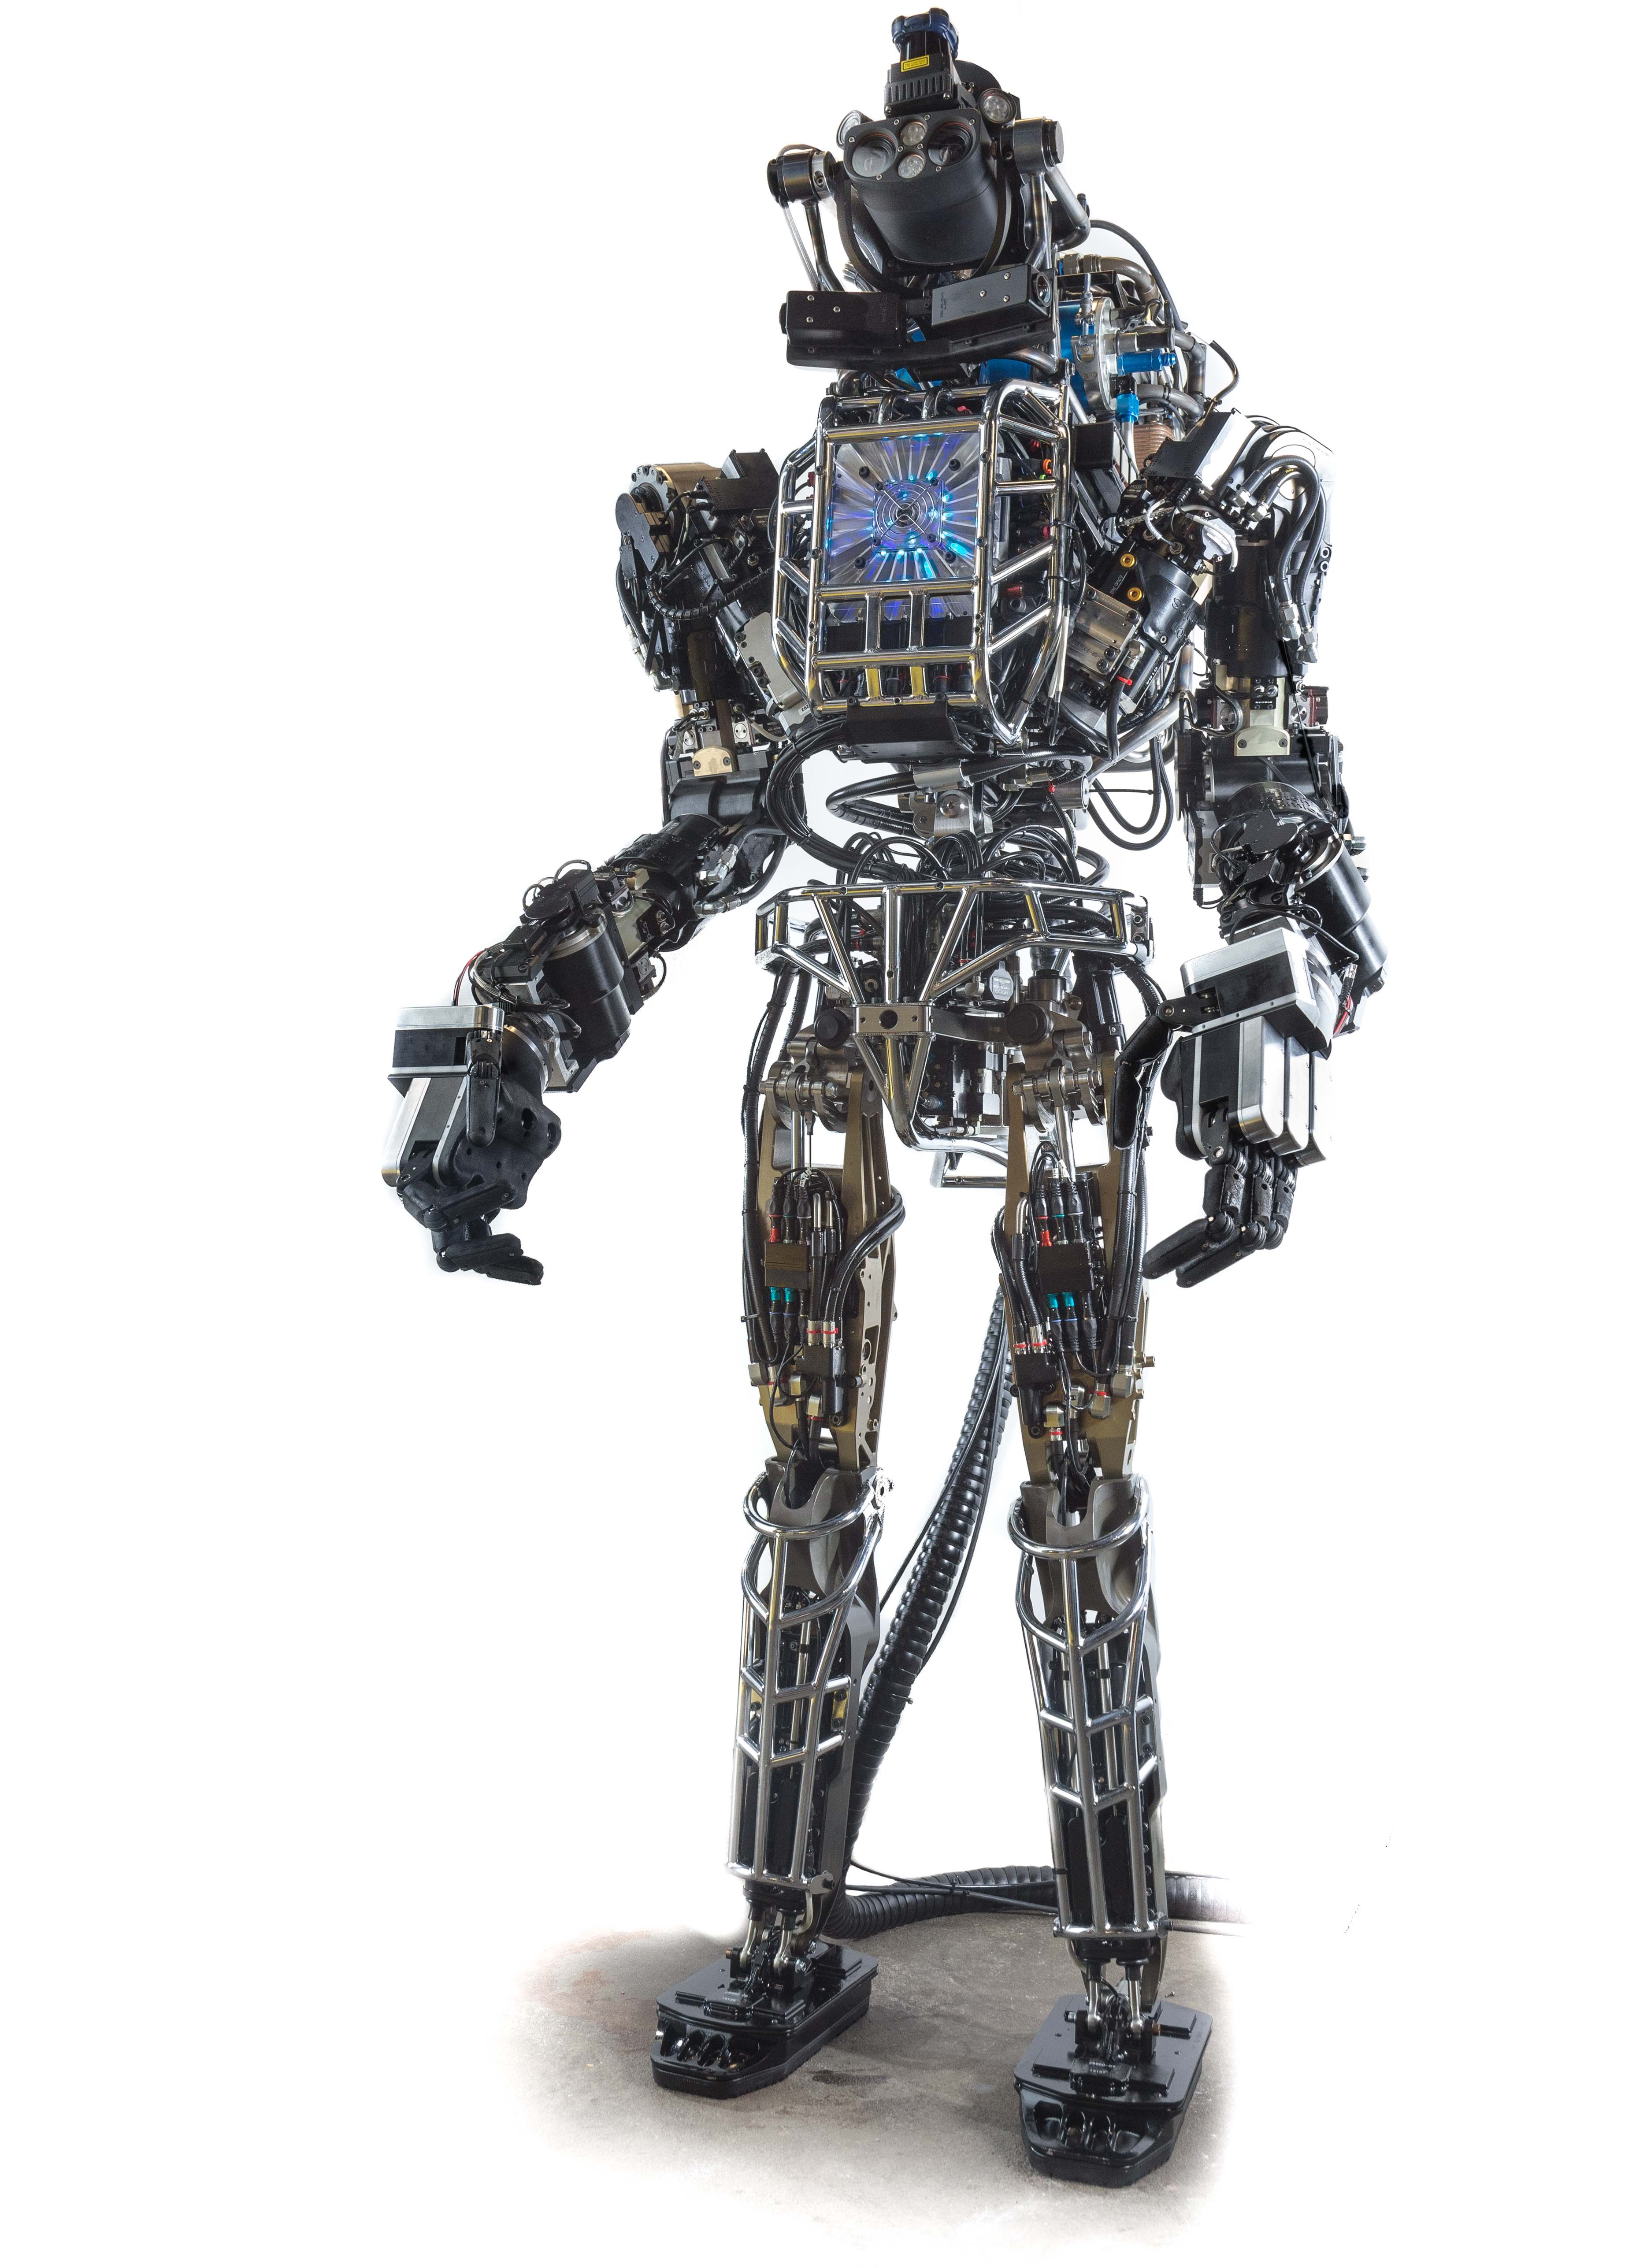
미국 · Boston Dynamics
Boston Dynamics의 Atlas 휴머노이드와 공식 시연 영상을 모아 보는 도감 항목입니다. 사진은 공개 저작권 자료이며, 영상은 원본 YouTube 플레이어로 재생합니다.
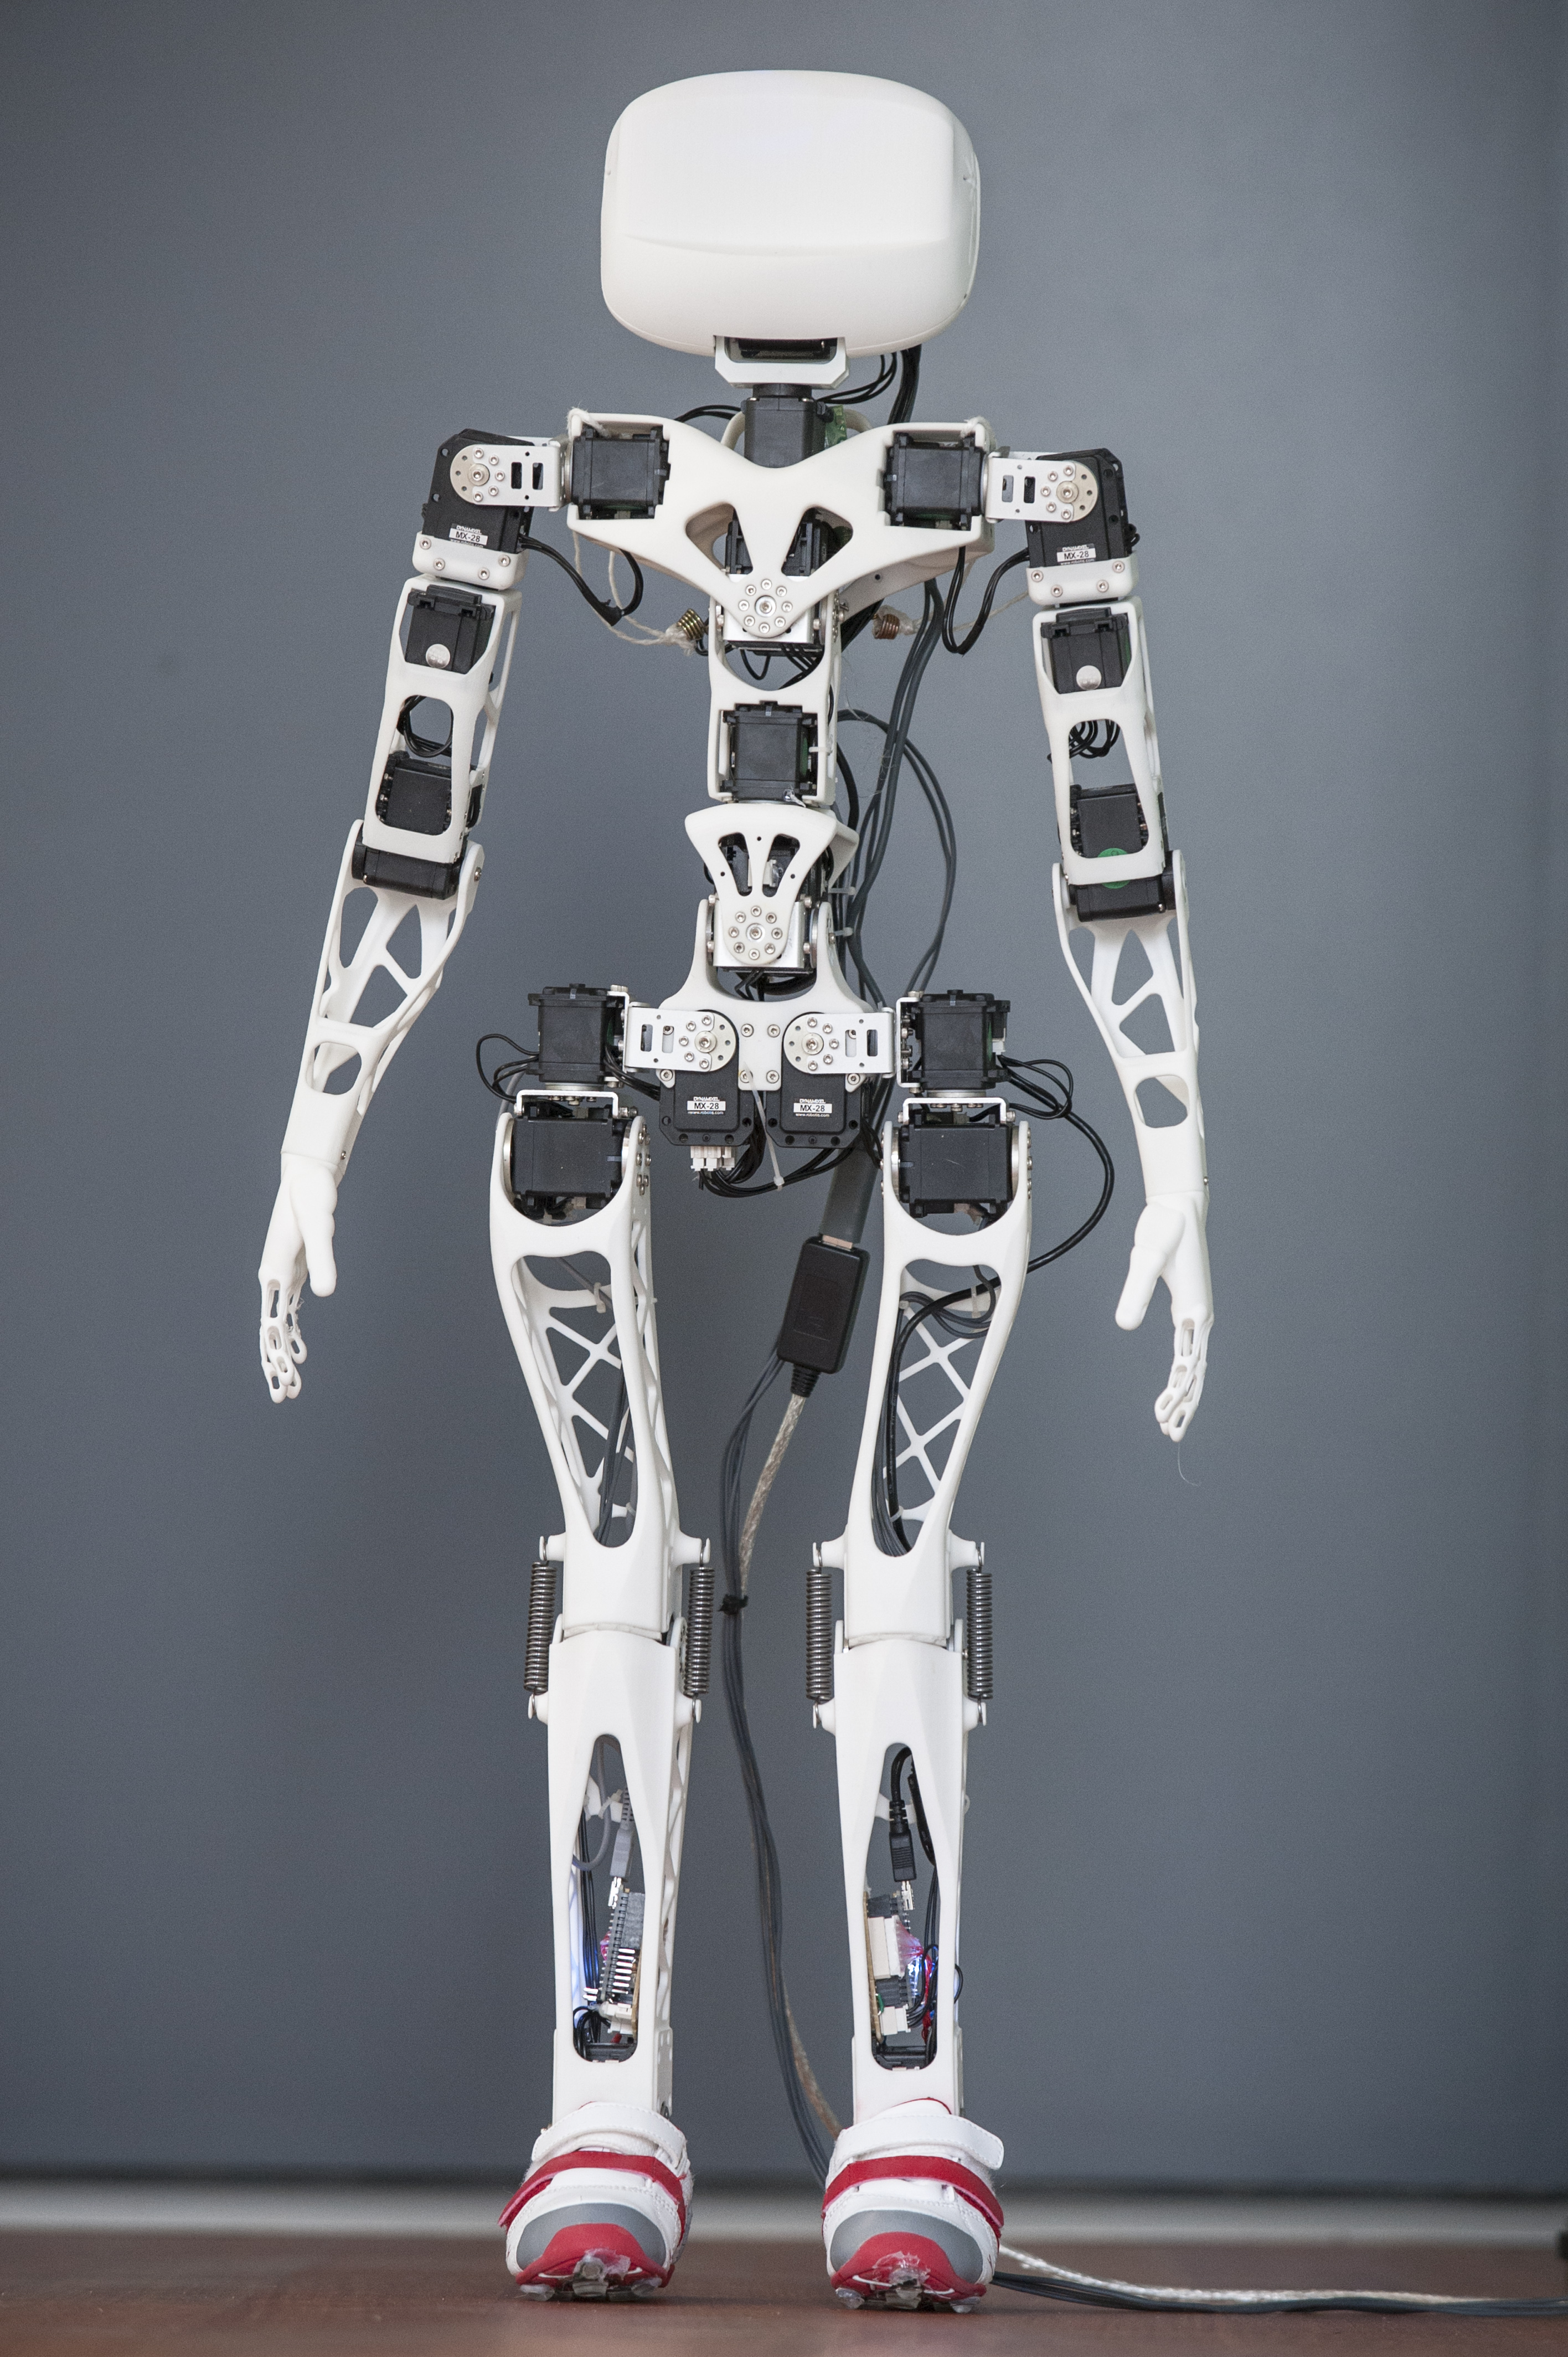
프랑스 · Poppy Project / Inria Flowers
프랑스 Inria에서 시작된 모듈형 휴머노이드. 3D 프린팅 부품과 25개 구동기를 바탕으로 교육, 연구, 예술 실험에 활용하는 공개 로봇 플랫폼이다. 기존 연구·교육 플랫폼. 프로젝트 시작 연도: 2012.
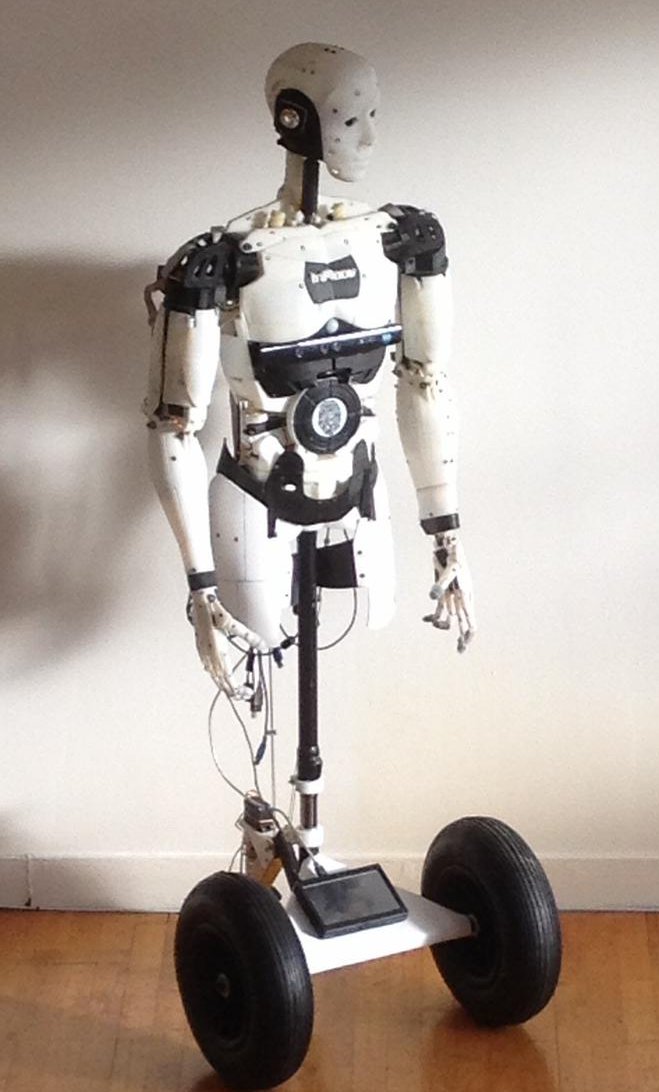
프랑스 · Gaël Langevin / InMoov
프랑스 디자이너 Gaël Langevin이 시작한 3D 프린팅 로봇 프로젝트. 대학, 연구실, 메이커가 부품을 제작하고 조립하며 로봇 개발을 배울 수 있도록 설계됐다. 기존 공개 제작 프로젝트. 프로젝트 시작 시점: 2012-01.
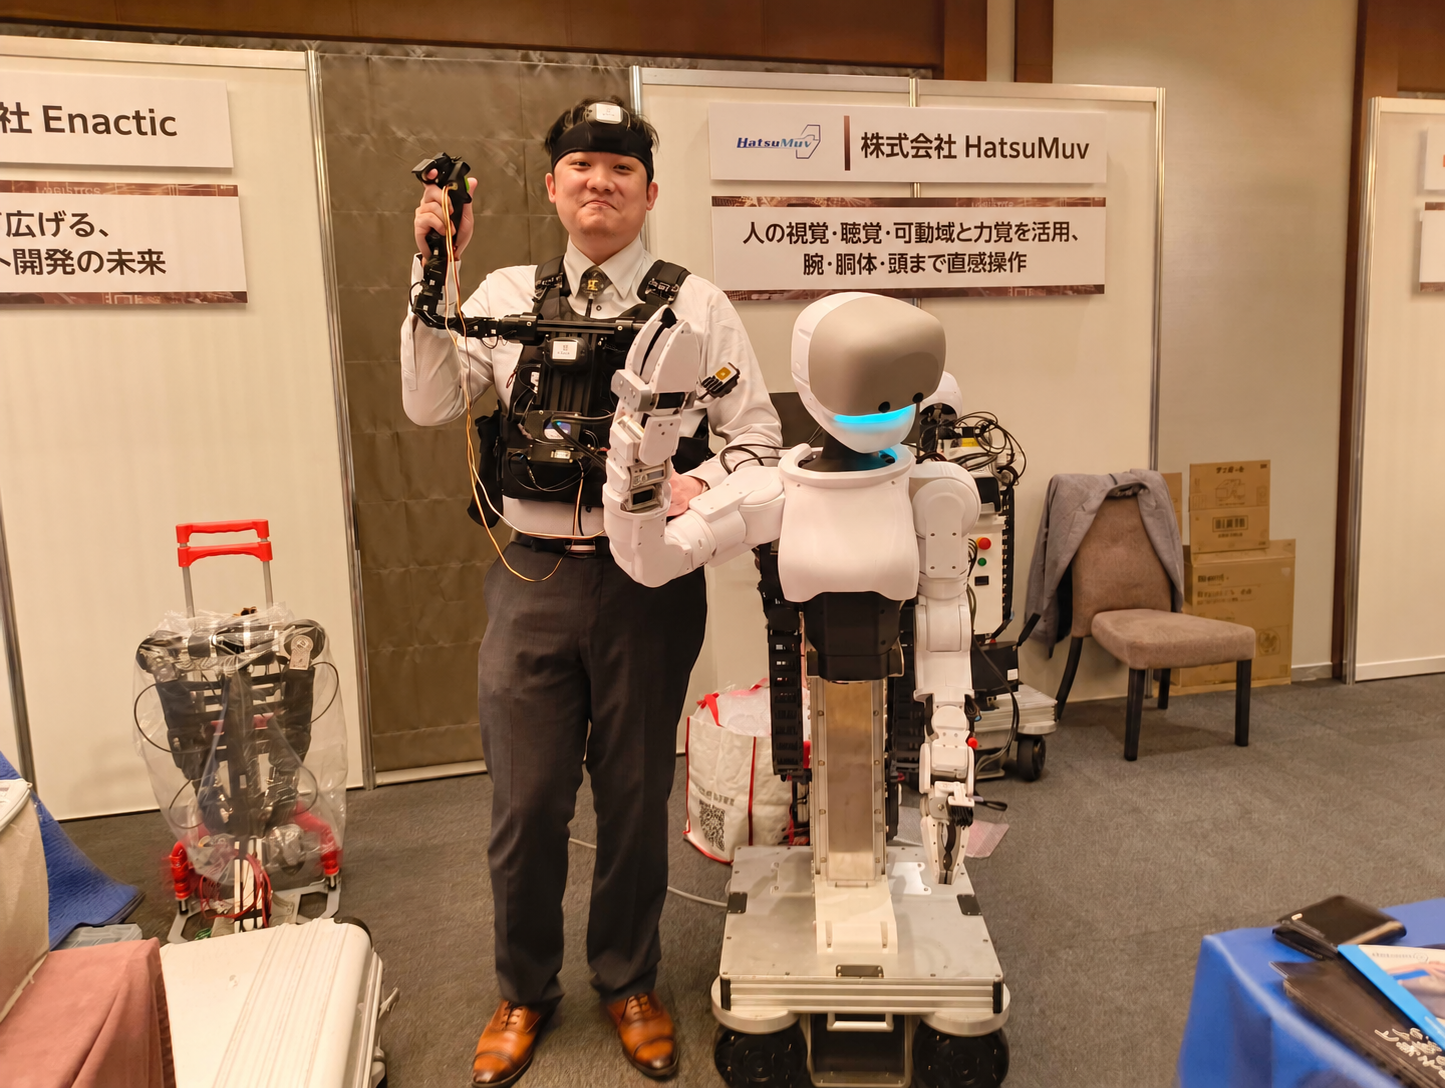
일본 · HatsuMuv
일본 HatsuMuv의 사람형 상체·이동 대차 결합 시제품. 2026년 9월 16일 도쿄 피지컬 AI 서밋에서 공개했다. VR·모션캡처와 양방향 힘 제어를 이용하는 원격조작 및 모방학습 연구 플랫폼이다. 자율 작업 성능을 검증한 발표와 구분한다.
일본 · ugo Inc.
일본 ugo가 2026년 9월 16일 발표한 바퀴형 양팔 로봇입니다. 사람의 작업 시연 데이터를 수집하고 학습한 AI 모델을 실제 로봇에서 검증하는 용도로 소개됐습니다. 제조사 공식 영상으로 외형과 동작을 살펴볼 수 있습니다.
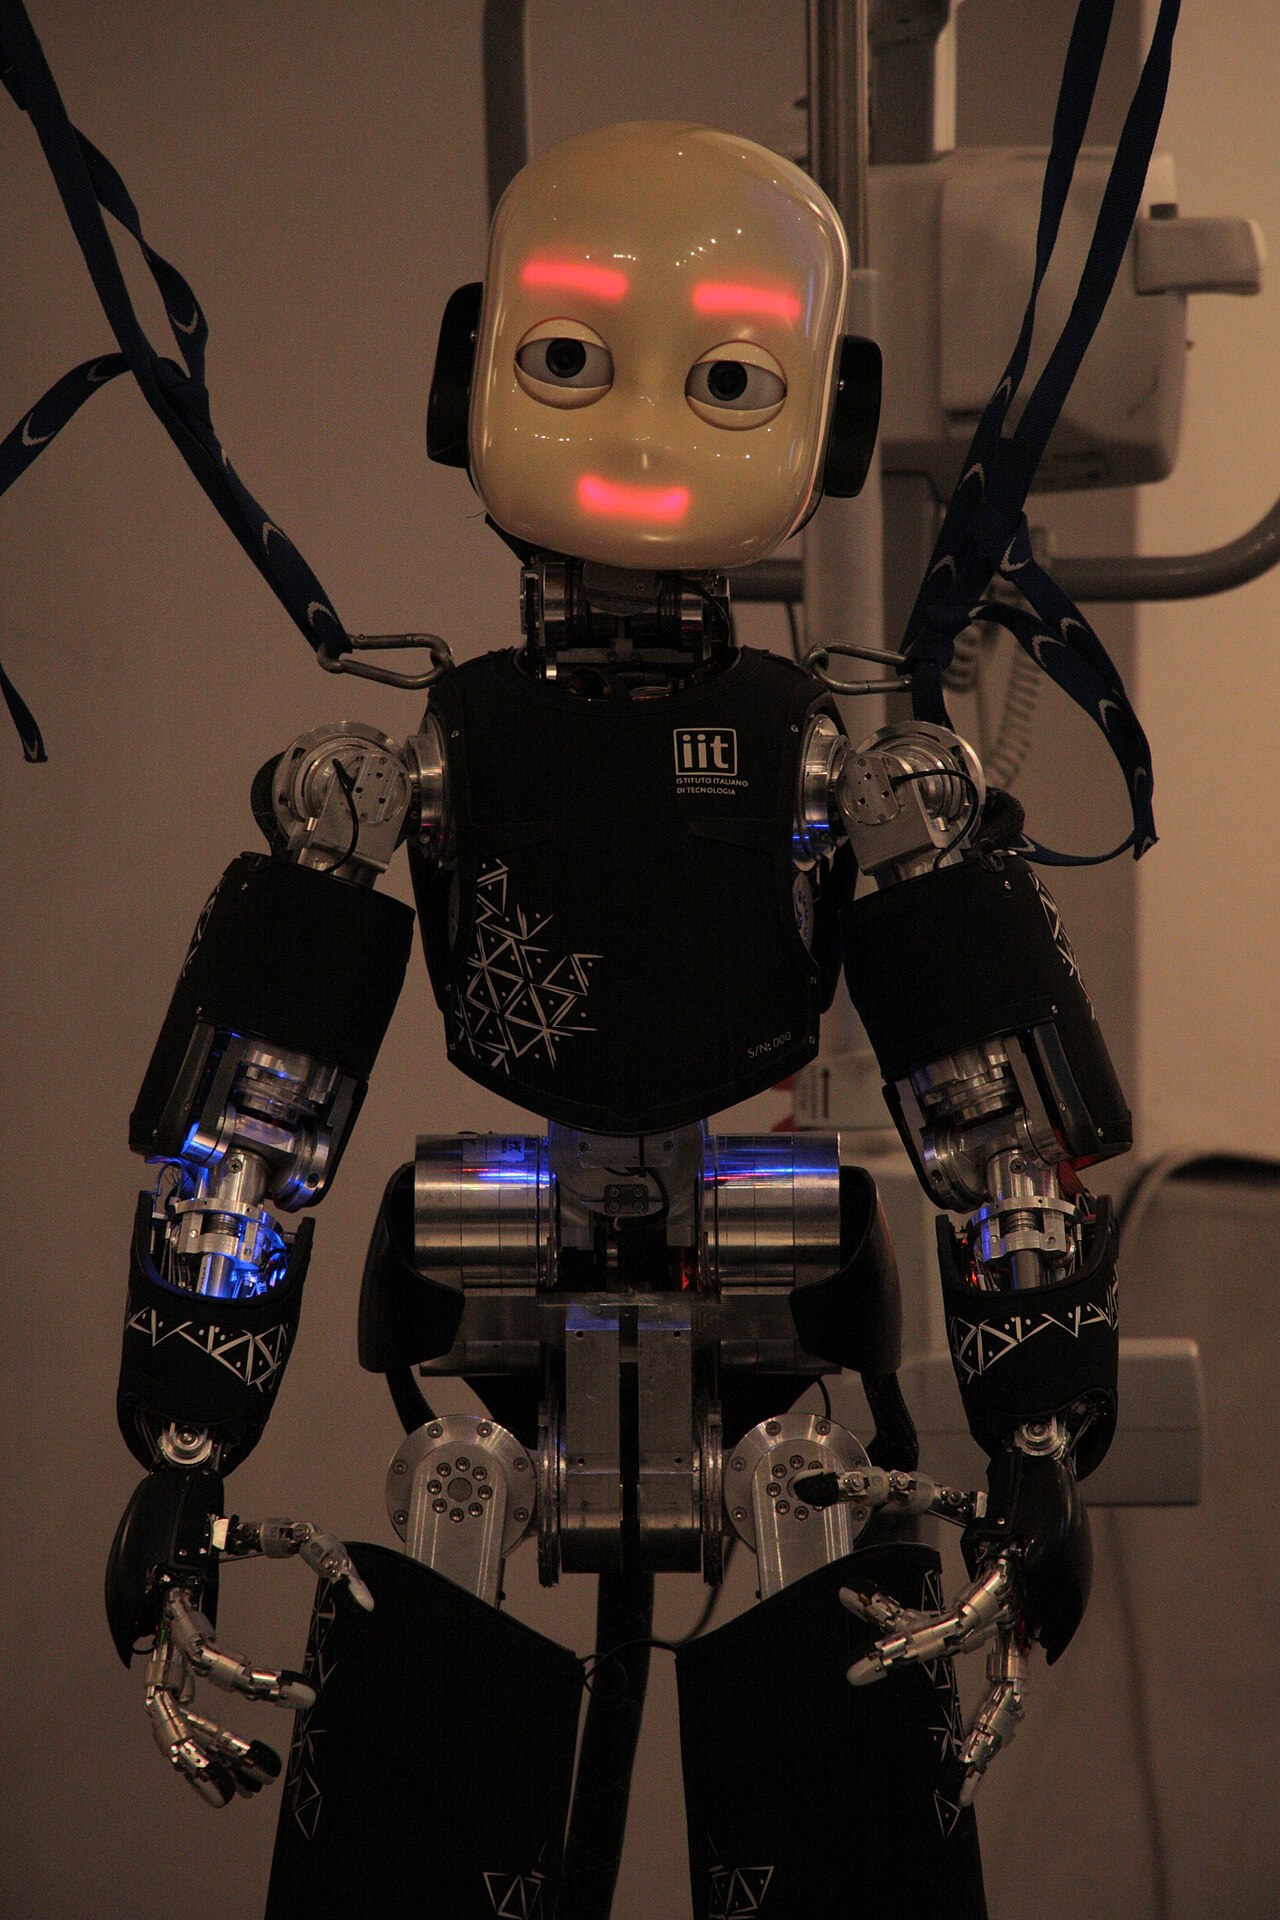
이탈리아 · Istituto Italiano di Tecnologia
이탈리아 IIT의 연구용 휴머노이드 iCub입니다. 사진은 2015년 제노바 과학 축제에 전시된 모습으로, 사람 형태의 연구 플랫폼을 보여줍니다.
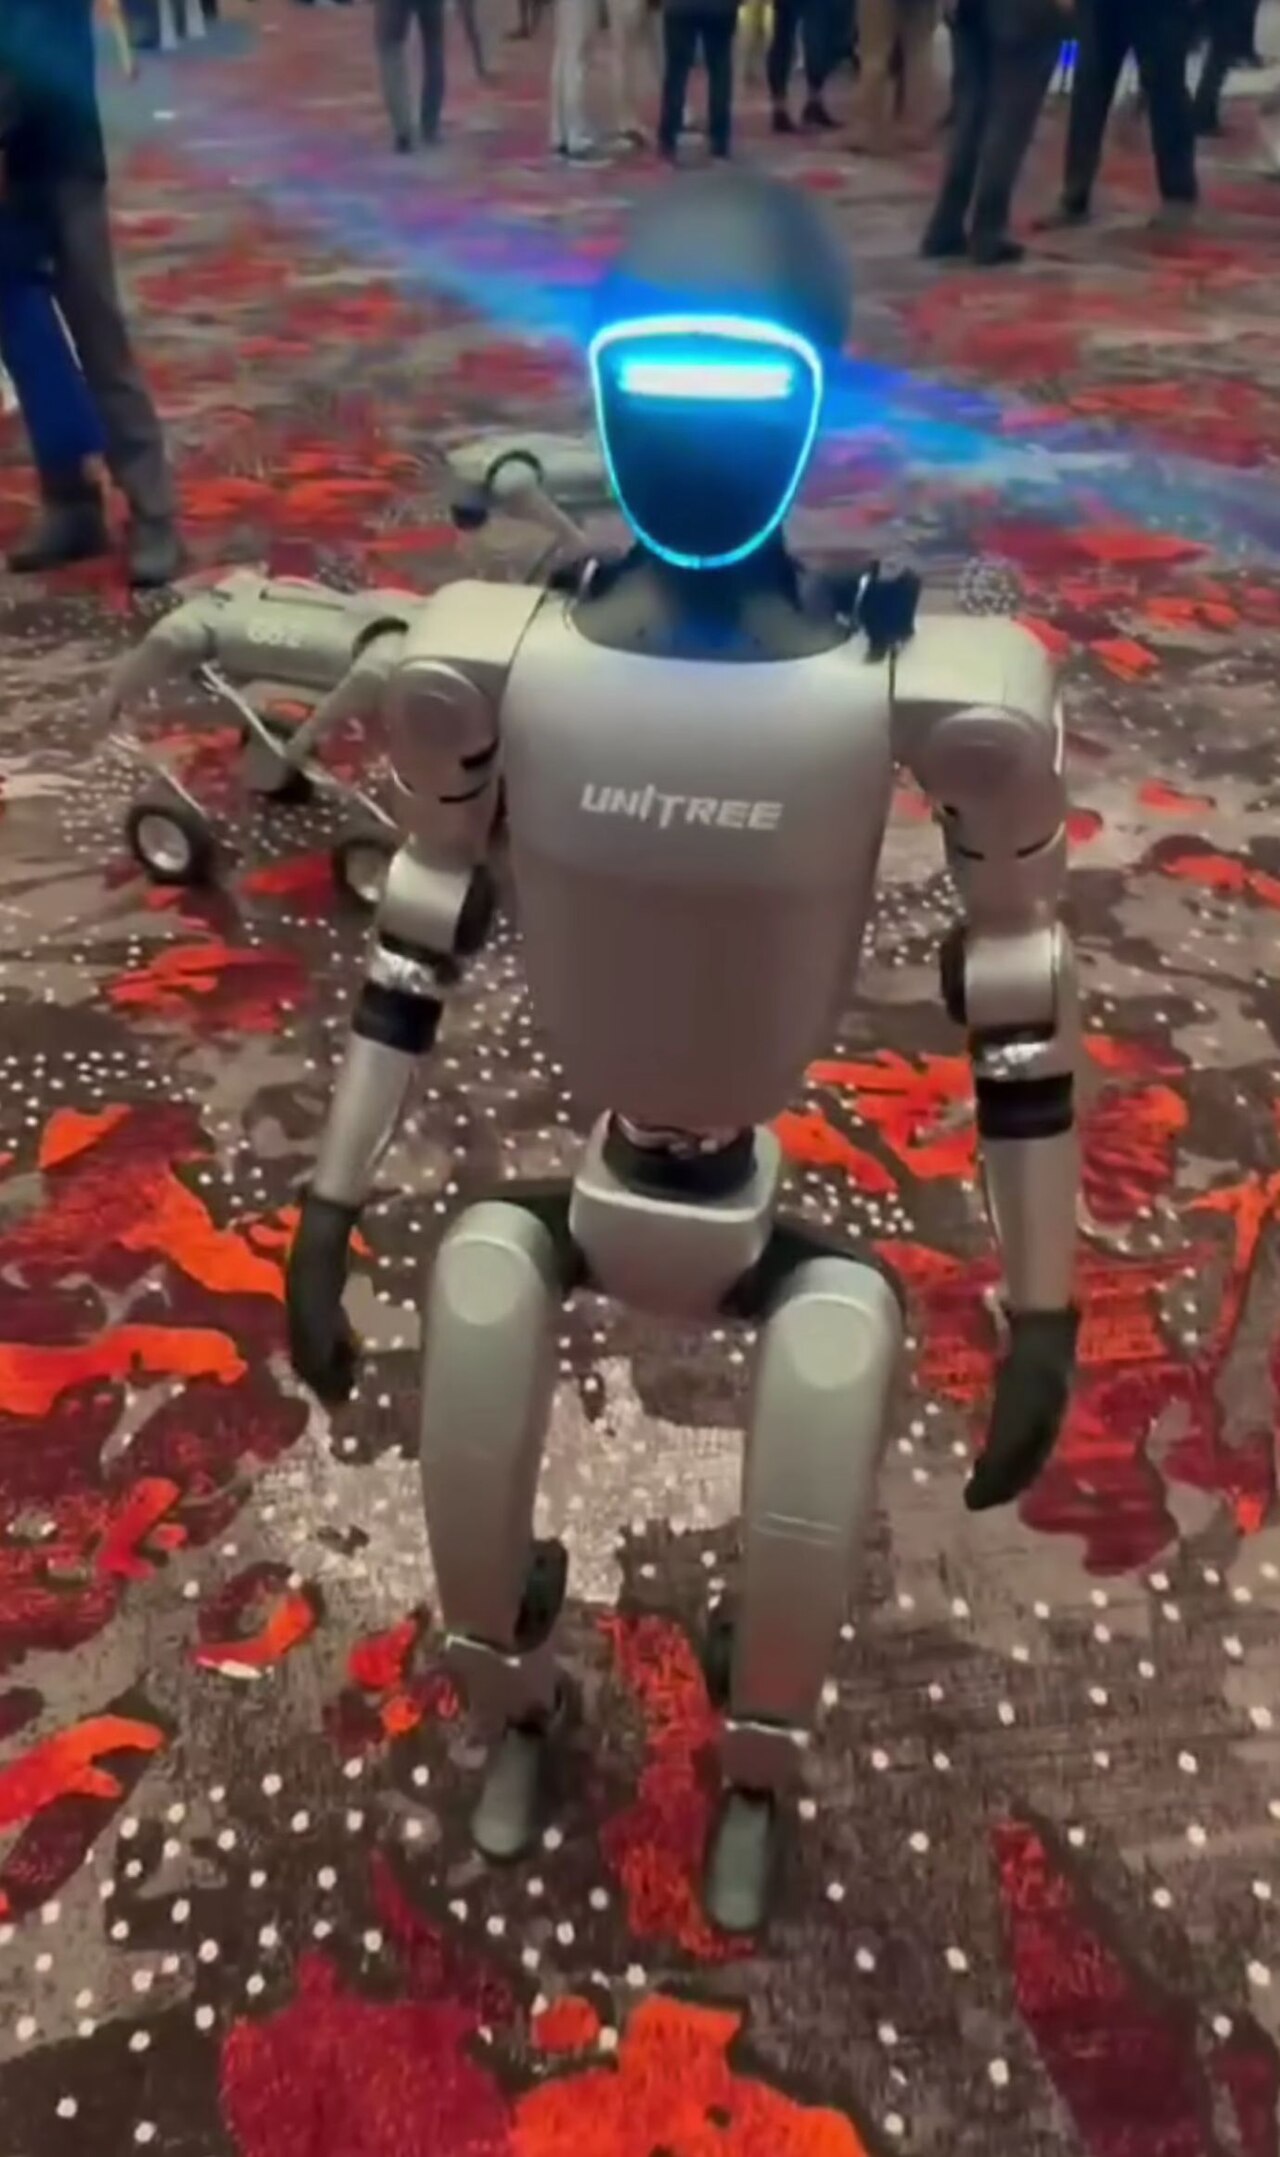
중국 · Unitree Robotics
중국 Unitree Robotics의 휴머노이드 G1입니다. 사람 형태로 구성된 몸체와 팔·다리의 관절 배치를 확인할 수 있는 사진입니다.
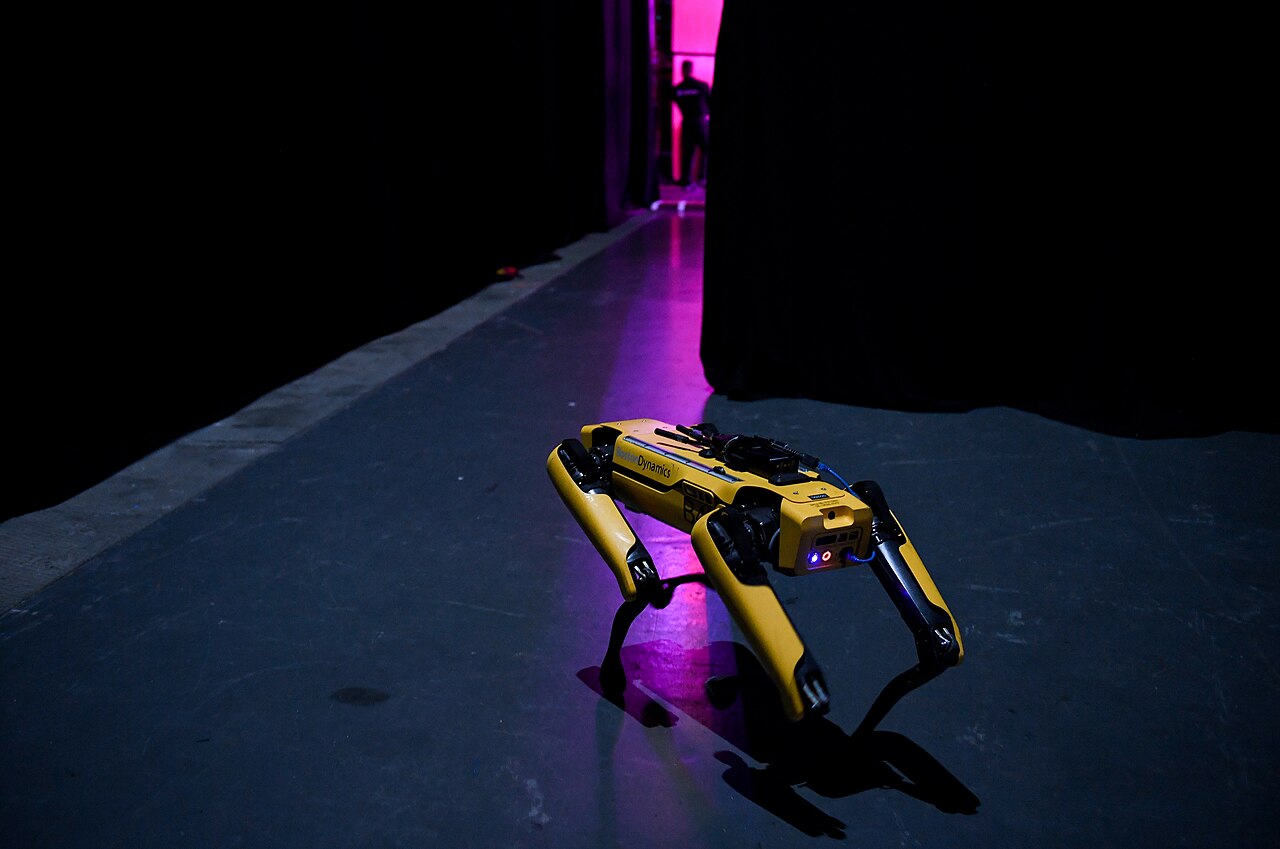
미국 · Boston Dynamics
미국 Boston Dynamics의 사족보행 로봇 SpotMini입니다. 사진은 2019년 웹 서밋에 전시된 모습이며, 당시 모델의 네 다리와 몸체 구조를 보여줍니다.
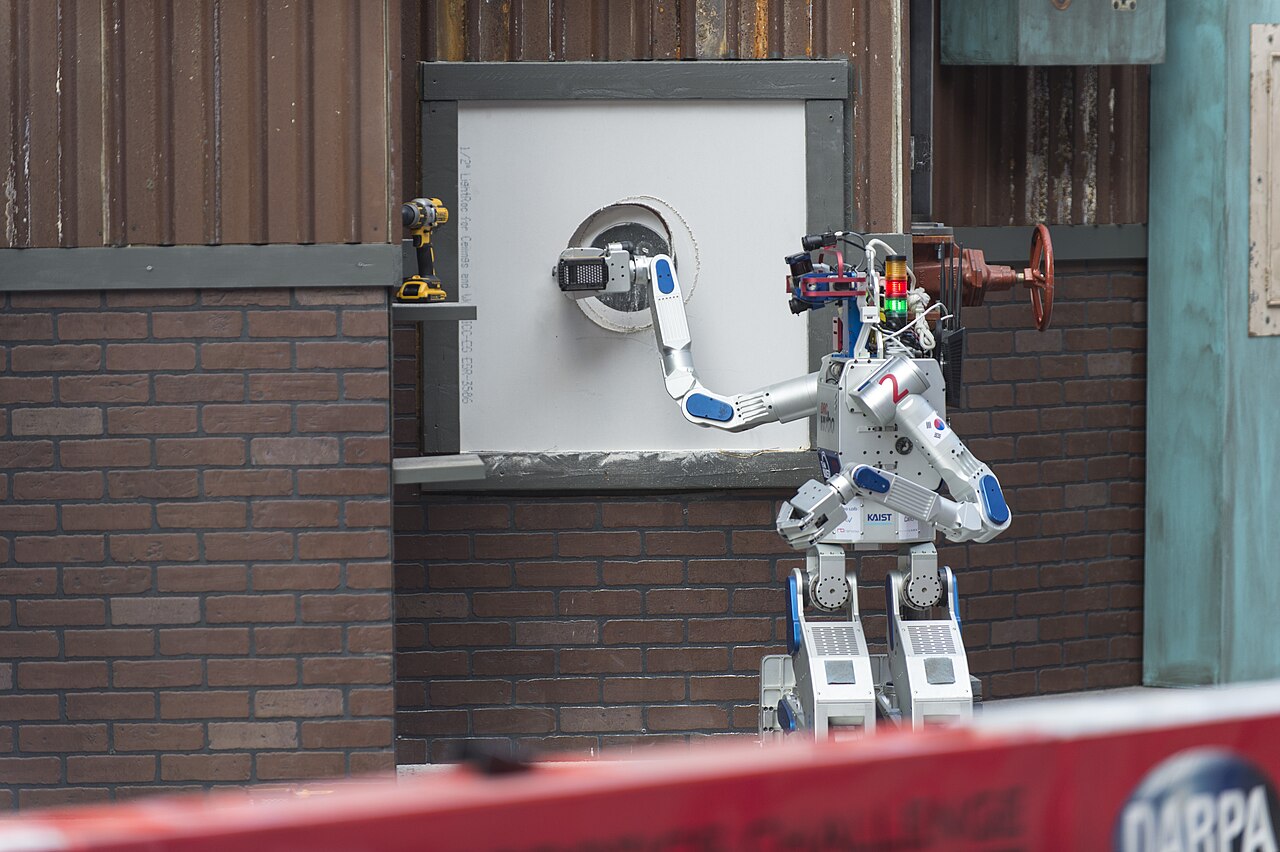
대한민국 · KAIST
한국 KAIST의 재난 대응 로봇 HUBO입니다. 사진은 2015년 DARPA 로봇 대회에서 벽 절단 과제를 수행하는 장면으로, 도구를 사용하는 모습을 담고 있습니다.
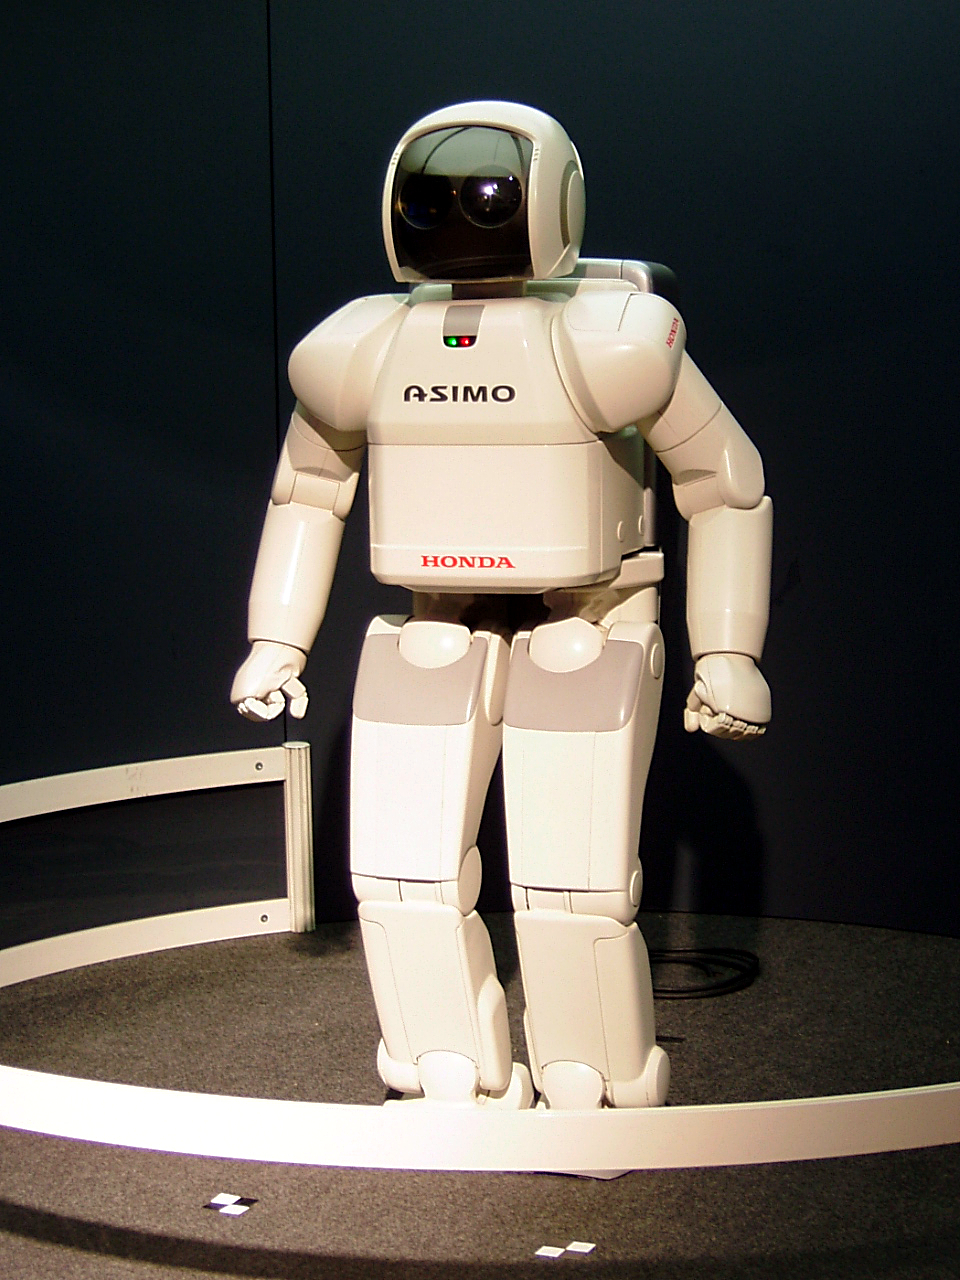
일본 · Honda
일본 혼다가 개발한 사람 형태의 로봇 ASIMO입니다. 이 사진은 2005년 일본 엑스포에서 촬영된 모습으로, 당시 공개된 휴머노이드의 외형을 보여줍니다.
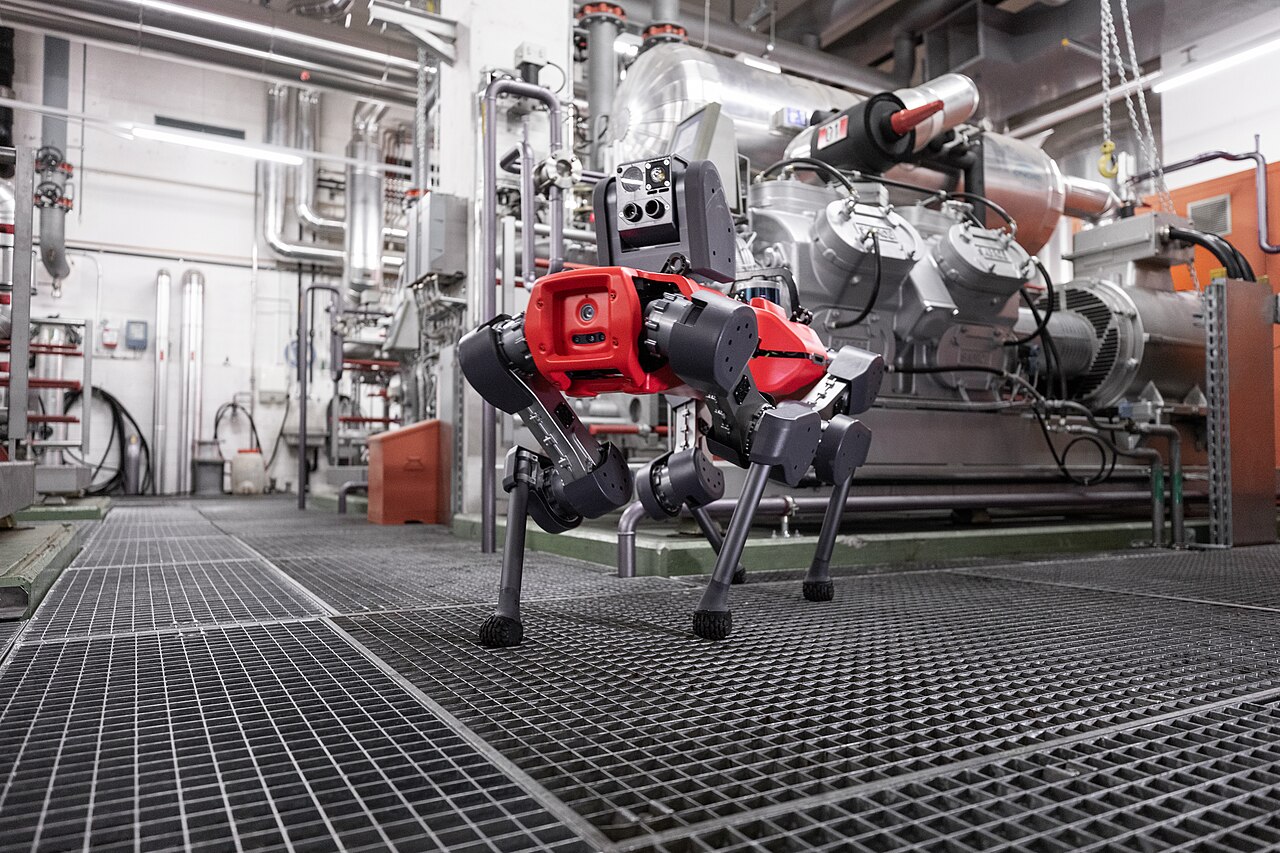
스위스 · ANYbotics
스위스 ANYbotics의 산업 시설 점검용 사족보행 로봇입니다. 네 다리로 이동하는 플랫폼과 점검 장비를 탑재하는 몸체 구성을 살펴볼 수 있습니다.
미국 · Agility Robotics
Agility Robotics가 2026년 9월 15일 발표한 차세대 산업용 휴머노이드입니다. 제조사는 물류·제조 현장에서 사람과 가까이 작업하도록 설계했다고 설명합니다. 아직 개발 중이며 공개 영상에는 동작을 설명하기 위한 애니메이션이 포함될 수 있습니다. 사양과 일부 안전 기능은 변경될 수 있습니다.
중국 · Booster Robotics
부스터 로보틱스가 2026년 7월 10일 공개한 휴머노이드 개발 플랫폼이다. 제조사는 부스터 스튜디오와 연계한 시뮬레이션 학습·알고리즘 개발·실제 로봇 적용 흐름을 제공한다고 설명한다. 제품 공개 영상과 9월 30일·10월 1일에 게시된 생활 공간 및 운동 공간 시연 영상을 함께 수록했다.
미국 · Apptronik
앱트로닉이 2026년 6월 30일 로봇 파크와 함께 소개한 아폴로 2다. 두 다리형과 바퀴형 구성을 활용해 실제 환경에서 로봇 학습 데이터를 수집하며, 구글 딥마인드와의 협력에도 사용된다. 데이터 수집에는 원격 조작과 자율 실행이 함께 활용된다.
일본 · iPresence
일본 iPresence가 2026년 6월 26일 발표한 태블릿 거치대형 원격 대화 로봇입니다. 태블릿과 영상통화 앱을 결합해 원격 대화에 사용하며, 제조사는 얼굴을 따라 움직이는 AI 에이전트 연계와 조작 API 제공 계획을 소개했습니다. 공식 발표에 기재된 판매 시작 예정일은 2026년 10월 15일입니다. 이 도감은 공개된 시연 모델을 소개하며 현재 판매가 시작됐다고 표시하지 않습니다.
중국 · Unitree Robotics
중국 유니트리가 2026년 2월 24일 공개한 사족보행 로봇입니다. 제조사는 소형 몸체와 산업 현장 활용을 강조하며, 공식 제품 페이지에서 보행·계단 이동과 개발자용 인터페이스를 소개합니다. 제조사 공식 소개 영상을 원본 플레이어로 제공합니다. 이번 도감 등록일과 제품의 원래 공개일은 구분해 표시합니다.
중국 · Unitree Robotics
유니트리가 공식 소개 영상에서 공개한 H2 휴머노이드입니다. 사람 형태의 몸체와 관절 동작을 보여주는 제조사 시연 자료입니다. 표시한 공개일은 원본 YouTube 영상의 날짜이며 영상만으로 작업 성공률이나 상용 현장 성능을 판단하지 않습니다.
일본 · Seiko Epson Corporation
일본 세이코 엡손의 6축 협동로봇 AX6입니다. 코드 작성 없이 작업을 구성하는 AX Portal과 파이썬 기반 개발을 지원합니다. 표시한 2025년 9월 19일은 확인 가능한 Epson Europe 공식 시연 영상의 공개일이며 로봇의 최초 발표일로 단정하지 않습니다. 2026년 9월 미국법인 공급 발표와 구분해 소개합니다.
중국 · Unitree Robotics
중국 유니트리가 2025년 8월 5일 공개한 산업용 사족보행 로봇입니다. 제조사는 공식 소개 영상에서 산업 현장을 위한 설계와 이동 능력을 소개합니다. 기존 도감의 A1·B2와 구분되는 A2 모델이며, 제조사 영상을 원본 플레이어로 제공합니다. 이번 도감 등록일과 제품의 원래 공개일은 구분해 표시합니다.
중국 · Unitree Robotics
유니트리가 2025년 7월 25일 공개한 R1 휴머노이드입니다. 제조사는 개발·맞춤 구성을 위한 로봇으로 소개하며 음성·영상용 멀티모달 모델 통합을 설명합니다. 아래 공식 소개 영상은 공개 당시 자료이며 현재 판매 가격이나 제공 기능을 보장하는 자료는 아닙니다.
프랑스 · Pollen Robotics · Hugging Face
Pollen Robotics와 Hugging Face가 함께 선보인 탁상형 로봇입니다. 머리와 안테나의 움직임, 카메라·마이크·스피커를 활용해 사람과 로봇의 상호작용을 실험하고 Python으로 동작을 개발할 수 있습니다. 리치 2와 다른 소형 플랫폼이며 공개일은 공식 출시 소개와 영상의 날짜입니다.
중국 · Booster Robotics
부스터 로보틱스의 교육·피지컬 AI 개발용 휴머노이드다. 제조사 연혁에는 2025년 7월 로보컵에서 K1을 사용한 팀들의 활동이 기록되어 있어 이 공개 활동의 연월을 표시했다. 입문용 개발 플랫폼의 정식 출시 발표는 2025년 10월 24일이다. 수록 영상은 2026년 소프트웨어 1.7.1 업데이트 소개다.
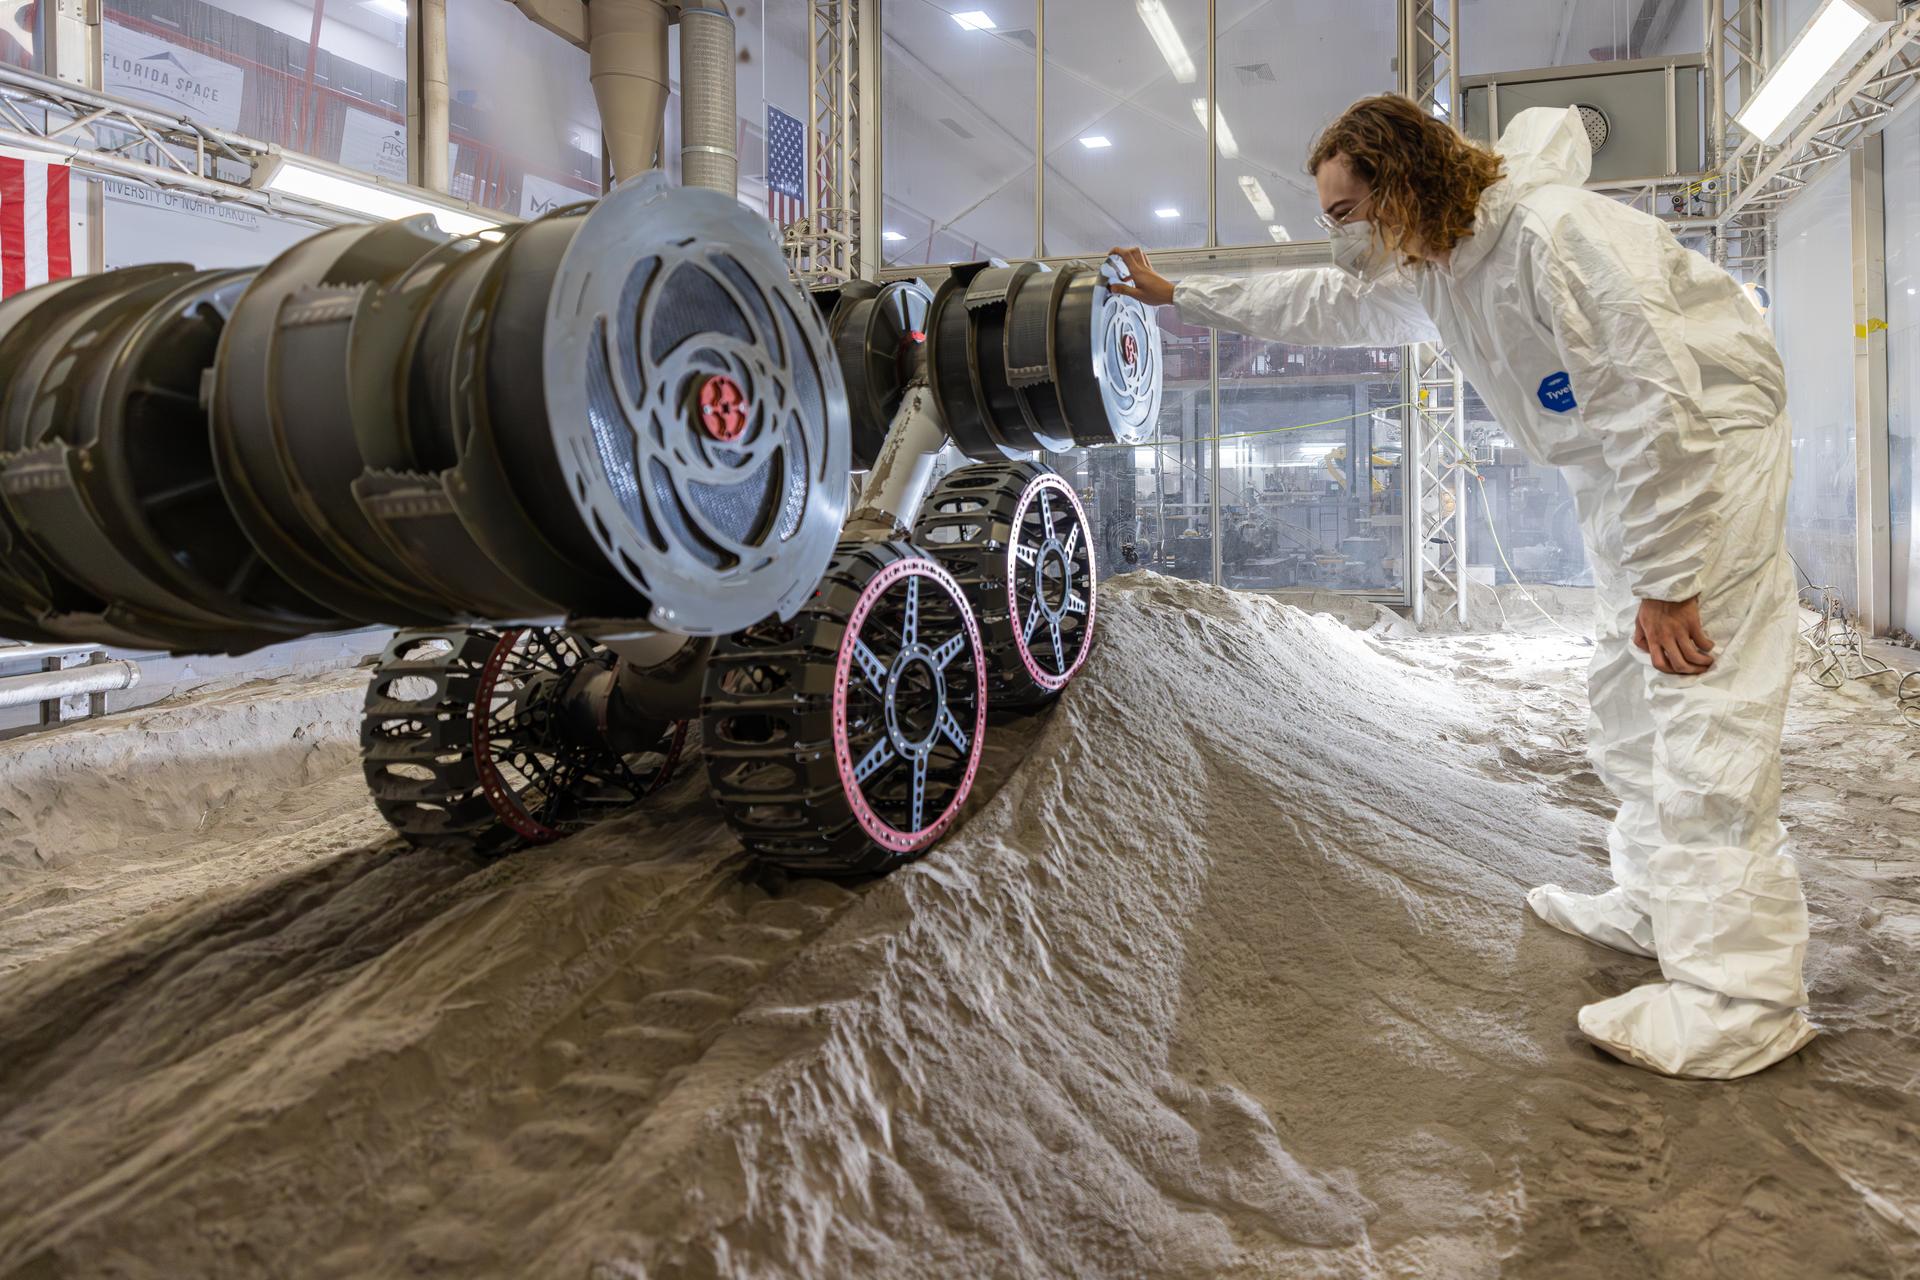
미국 · NASA Kennedy Space Center
양쪽의 회전 드럼을 이용해 토양을 파고 옮기는 굴착 연구 로봇입니다. 사진은 2025년 5월 27일 NASA 케네디 우주센터의 달 토양 모사 환경에서 진행한 지형 조성 시험입니다.
미국 · UC Berkeley 연구팀
미국 UC Berkeley 연구진이 공개한 연구용 휴머노이드입니다. 모듈식 3D 프린팅 기어박스와 조달 가능한 부품을 활용하며, 공식 프로젝트는 보행·원격 조작·조립 과정을 소개합니다. 정책 학습과 실제 로봇 제어를 위한 코드 및 제작 자료를 공개한 연구 플랫폼입니다. 공개일은 공식 프로젝트에서 연결한 소개 영상의 최초 공개일을 기준으로 기록했습니다.
미국 · Stanford University 연구팀
스탠퍼드대학교 연구진이 개발한 소형 휴머노이드 연구 플랫폼입니다. 실제 로봇에서 보행과 양손 조작을 학습하고 원격 조작 데이터를 수집하는 연구에 사용합니다. 공식 프로젝트가 연결한 최초 소개 영상의 공개일을 기록했으며, 이후 ToddlerBot 2.0과 구분한 원래 플랫폼 소개입니다.
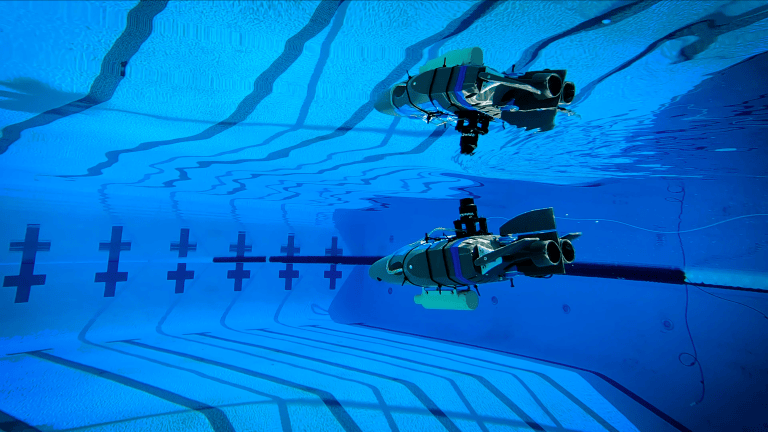
미국 · NASA/JPL-Caltech
SWIM은 얼음으로 덮인 천체의 바다를 탐사할 소형 수중 로봇을 연구하는 프로젝트입니다. 사진 속 시제품은 2024년 캘리포니아공과대학교 수영장에서 자율 이동 제어를 시험한 장치입니다. 시험용 시제품과 미래 임무에서 구상하는 더 작은 로봇은 구분해야 하며, 공개일은 NASA의 시험 소개 기사 날짜입니다.
프랑스 · Pollen Robotics
프랑스 Pollen Robotics의 연구·교육용 휴머노이드입니다. 양팔 조작과 가상현실 기반 원격 제어를 지원하며 Python SDK와 ROS 2를 이용해 동작을 개발할 수 있습니다. 개발 협력사 maxon의 공식 소개가 확인한 출시는 2024년 10월로, 정확한 일자는 추정하지 않았습니다. 수록 영상은 제조사가 2025년 3월 11일 공개한 동작 시연입니다.
중국 · Booster Robotics
부스터 로보틱스가 2024년 8월 세계로봇대회에서 선보인 휴머노이드 플랫폼이다. 축구와 전신 동작 제어 연구 등에 활용된다. 제조사 연혁에서 공개 연월을 확인했으며 정확한 공개 일자는 별도로 특정하지 않았다. 수록 영상은 2025년에 공개된 동작 시연이다.
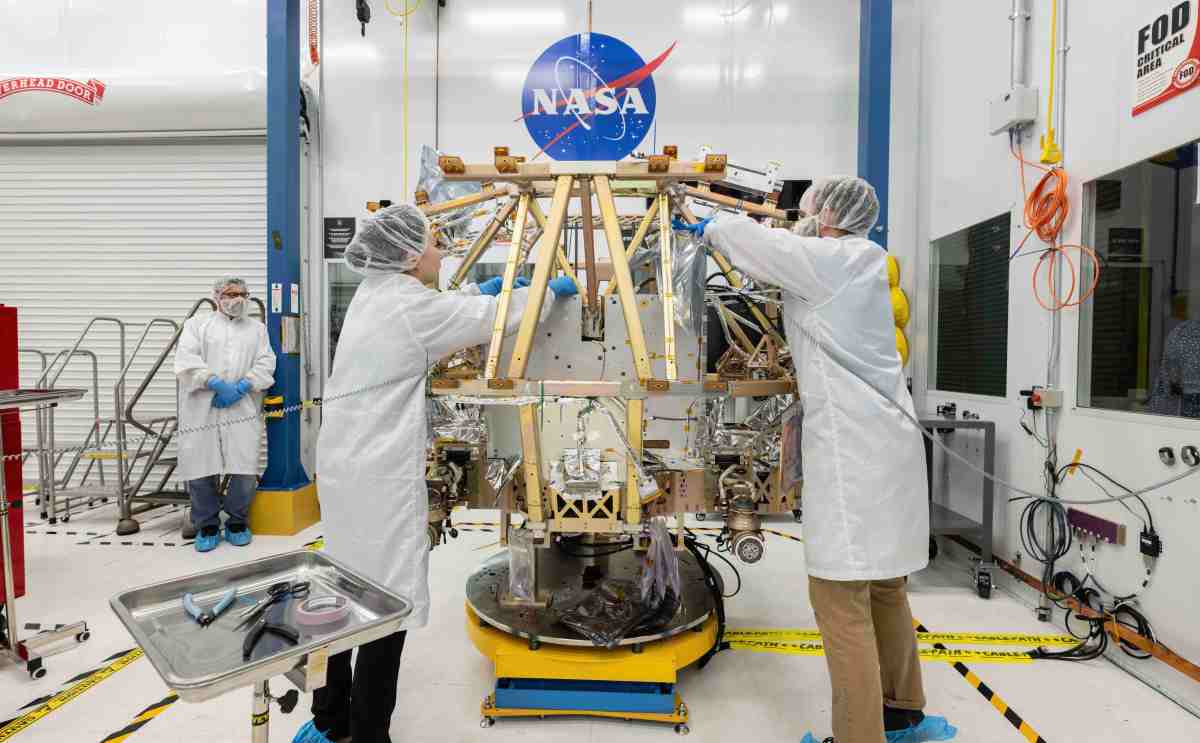
미국 · NASA
달 남극의 물 얼음과 자원을 조사하도록 개발된 NASA의 VIPER 탐사 로버입니다. 이 사진은 존슨우주센터에서 비행용 장비를 조립하던 실제 하드웨어 모습입니다. 표시한 공개일은 사진이 실린 2024년 2월 28일 NASA 조립 진행 발표일이며 최초 개발 발표일이나 현재 임무 상태를 뜻하지 않습니다.
미국 · Hello Robot
미국 Hello Robot의 Stretch 3는 이동 베이스와 로봇팔을 갖춘 이동 조작 로봇입니다. 제조사의 제품 소개 영상은 웹 인터페이스, 손목을 이용한 원격조작, 시각 피드백을 이용한 물체 잡기 기능을 구분해 보여줍니다. 공개일은 공식 소개 영상의 게시 날짜이며 회사 포럼의 출시 안내는 2024년 2월 17일입니다.
미국 · Stanford University · Zipeng Fu, Tony Z. Zhao, Chelsea Finn 연구팀
미국 스탠퍼드 연구팀의 Mobile ALOHA는 양팔 조작 시스템에 이동 베이스와 전신 원격조작 인터페이스를 결합한 연구용 로봇입니다. 사람이 시연한 데이터를 모아 이동 조작 작업을 학습하는 연구에 쓰입니다. 논문은 2024년 1월 4일 공개됐습니다. 아래 요리·가사 영상은 원격조작 시연으로, 자율 동작 영상과 구분해 표시했습니다.
중국 · Unitree Robotics
유니트리가 2023년 11월 3일 공개한 산업용 사족보행 로봇 B2입니다. 제조사는 산업 현장의 이동·점검을 위한 지형 대응과 적재 기능을 소개합니다. 아래 영상은 제조사의 공개 시연이며 서로 다른 시험 조건의 최대 속도·적재량·운행 시간을 하나의 동시 달성 성능으로 옮기지 않았습니다.
미국 · Apptronik
앱트로닉이 2023년 8월 23일 공개한 휴머노이드 로봇이다. 창고와 제조 현장의 작업을 시작점으로 개발한 플랫폼으로, 이후 공개된 아폴로 2와 구분해 원래 모델을 기록한다. 공식 첫 소개 영상을 통해 외형과 동작을 볼 수 있다.
중국 · Unitree Robotics
유니트리가 2023년 8월 15일 공개한 범용 휴머노이드 H1입니다. 공식 제품 설명은 이족보행과 3D 라이다·깊이 카메라를 이용한 공간 인식을 소개합니다. 이 게시물의 영상은 H1 최초 소개 자료이며 후속 H1-2 모델과 구분합니다.
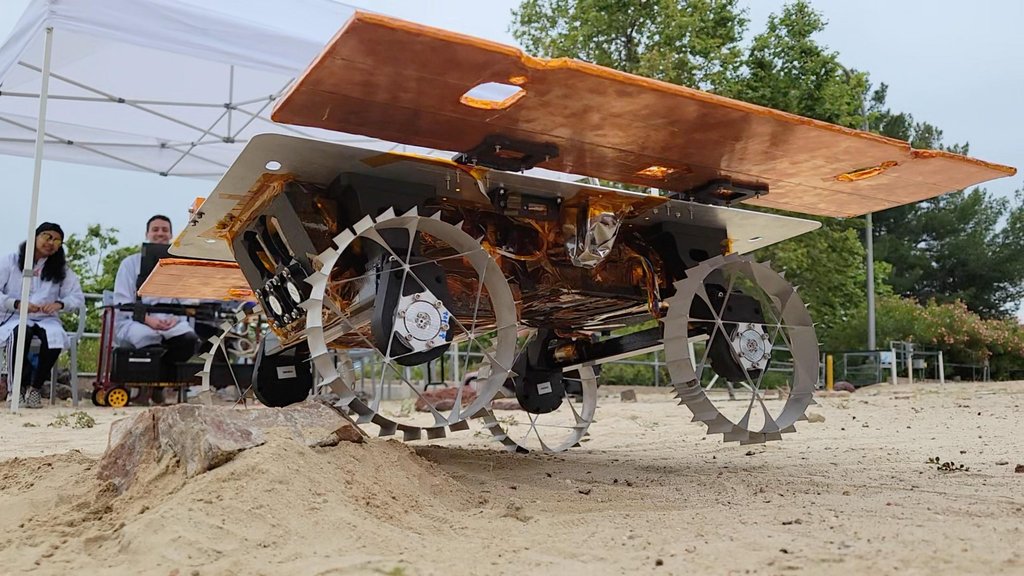
미국 · NASA Jet Propulsion Laboratory (JPL), Caltech (United States)
NASA/JPL의 CADRE(협력 자율 분산 로봇 탐사) 개발 로버가 2023년 6월 JPL 화성 야드에서 자율 주행으로 바위를 넘는 모습.
미국 · Carnegie Mellon University 연구팀
카네기멜런대학교 연구진의 다지 로봇 손입니다. 사람 손을 본뜬 구조로 물체 조작과 시각 기반 원격 조작, 시뮬레이션에서 학습한 제어의 실제 적용을 연구합니다. 공개일은 RSS 2023 공식 프로그램의 포스터 발표일이며, 함께 수록한 연구진 소개 영상은 2023년 9월 21일 공개됐습니다.
중국 · Unitree Robotics
유니트리가 2023년 7월 12일 공개한 사족보행 로봇입니다. 제조사 소개는 주변 공간을 인식하는 라이다와 로봇의 이동 기능을 다룹니다. 공식 최초 소개 영상을 원본 플레이어로 제공합니다.
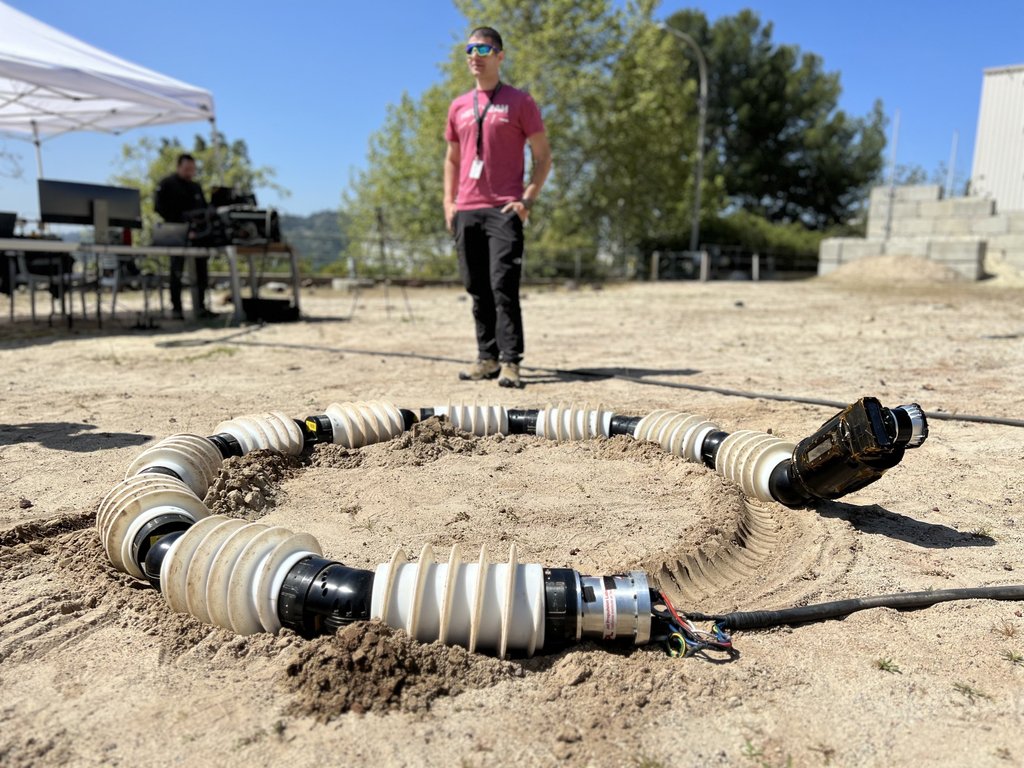
미국 · NASA/JPL-Caltech
EELS는 험한 지형을 이동하는 방법을 연구하는 뱀 형태의 탐사 로봇 시제품입니다. 여러 회전 모듈을 연결한 몸체를 사용하며 JPL의 모사 화성 지형 등에서 시험했습니다. 표시한 날짜는 이 연구와 EELS 1.0을 소개한 공식 발표일입니다.
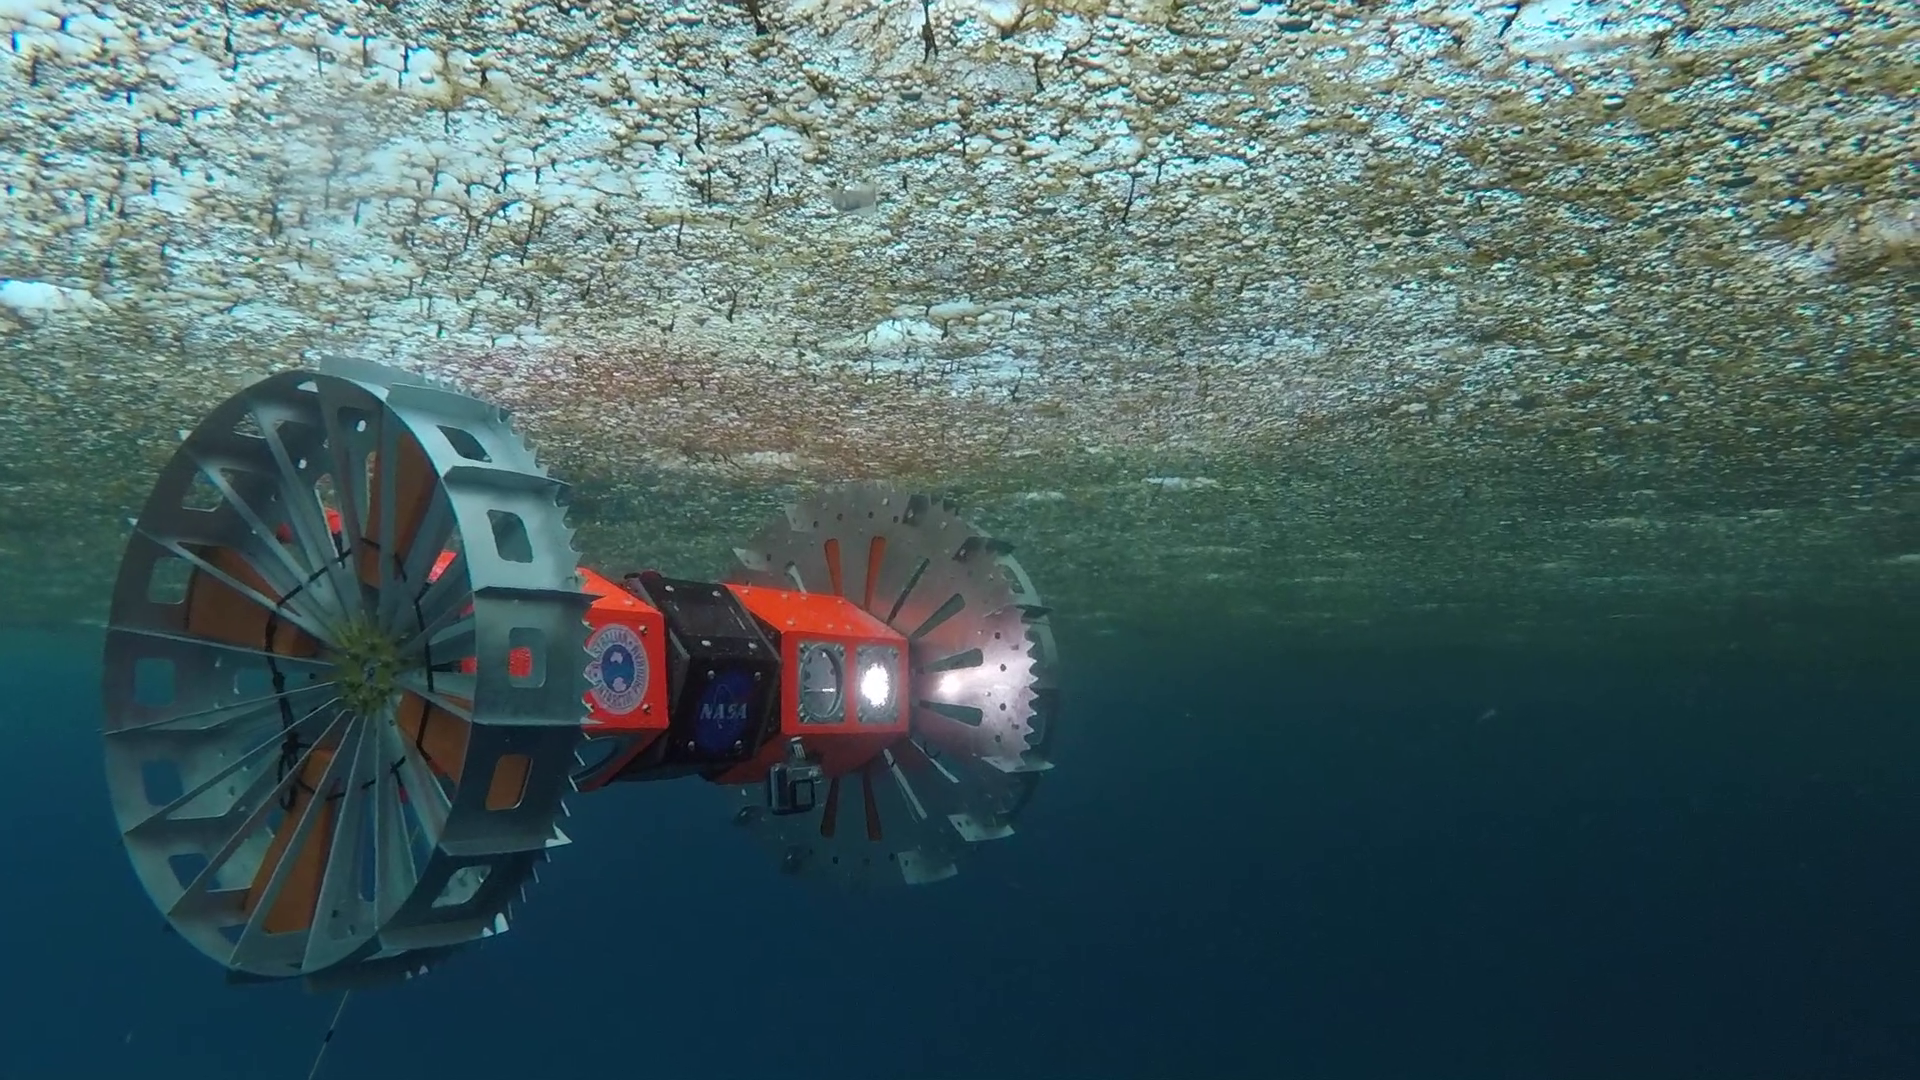
미국 · NASA JPL / Caltech
부력을 이용해 얼음 아래쪽에 붙고 두 바퀴로 이동하는 수중 탐사 시제품. 지구의 얼음과 물 경계면을 조사하며 미래 얼음 천체 탐사 기술을 연구한다. 기존 탐사 연구 시제품. 공식 사진 게시일: 2022-08-25.
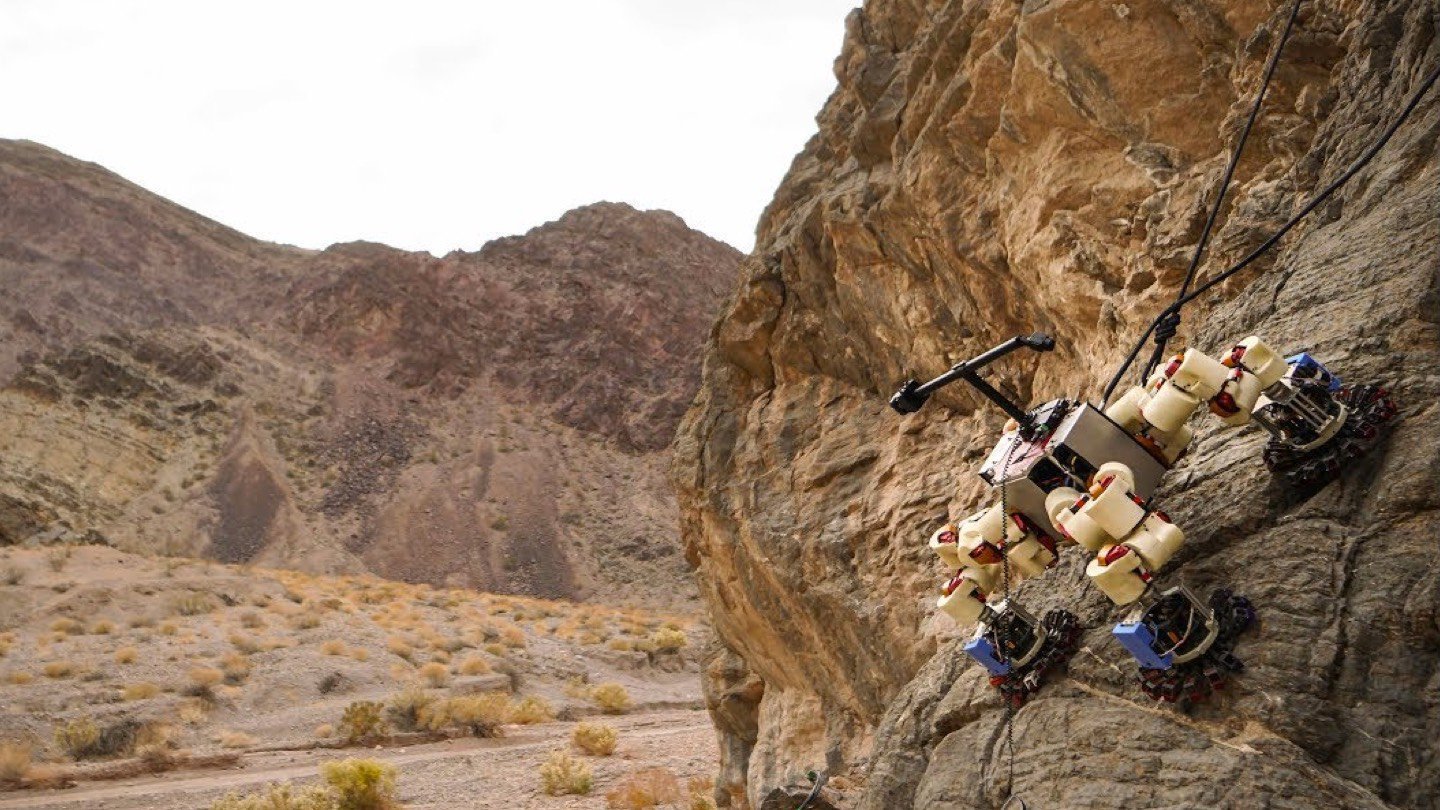
미국 · NASA JPL / Caltech
거친 암벽을 기어오르며 극한 지형의 이동 기술을 연구하는 JPL 로봇. 달과 화성, 소천체 탐사에 활용할 수 있는 등반 시스템을 시험하기 위해 제작됐다. 기존 극한 지형 연구 로봇. 공식 사진 게시일: 2022-08-25.
영국 · Engineered Arts
영국 엔지니어드 아츠가 개발한 사람과 로봇의 상호작용용 휴머노이드 플랫폼이다. 얼굴 표정과 상체 동작을 이용한 의사소통을 탐구한다. 2021년 12월 1일에 게시된 제조사의 첫 소개 영상을 기준으로 공개일을 기록했으며, 이후 세대의 사양을 이 초기 모델의 사양으로 합치지 않았다.
중국 · Unitree Robotics
유니트리가 2021년 6월 공개한 Go1 사족보행 로봇입니다. 공식 소개 영상은 사람 곁을 따라 이동하는 동반 기능을 설명합니다. 도감 공개일은 2021년 6월 8일 게시된 제조사 소개 영상 기준이며 당시 가격·성능 홍보를 현재 조건으로 간주하지 않습니다.
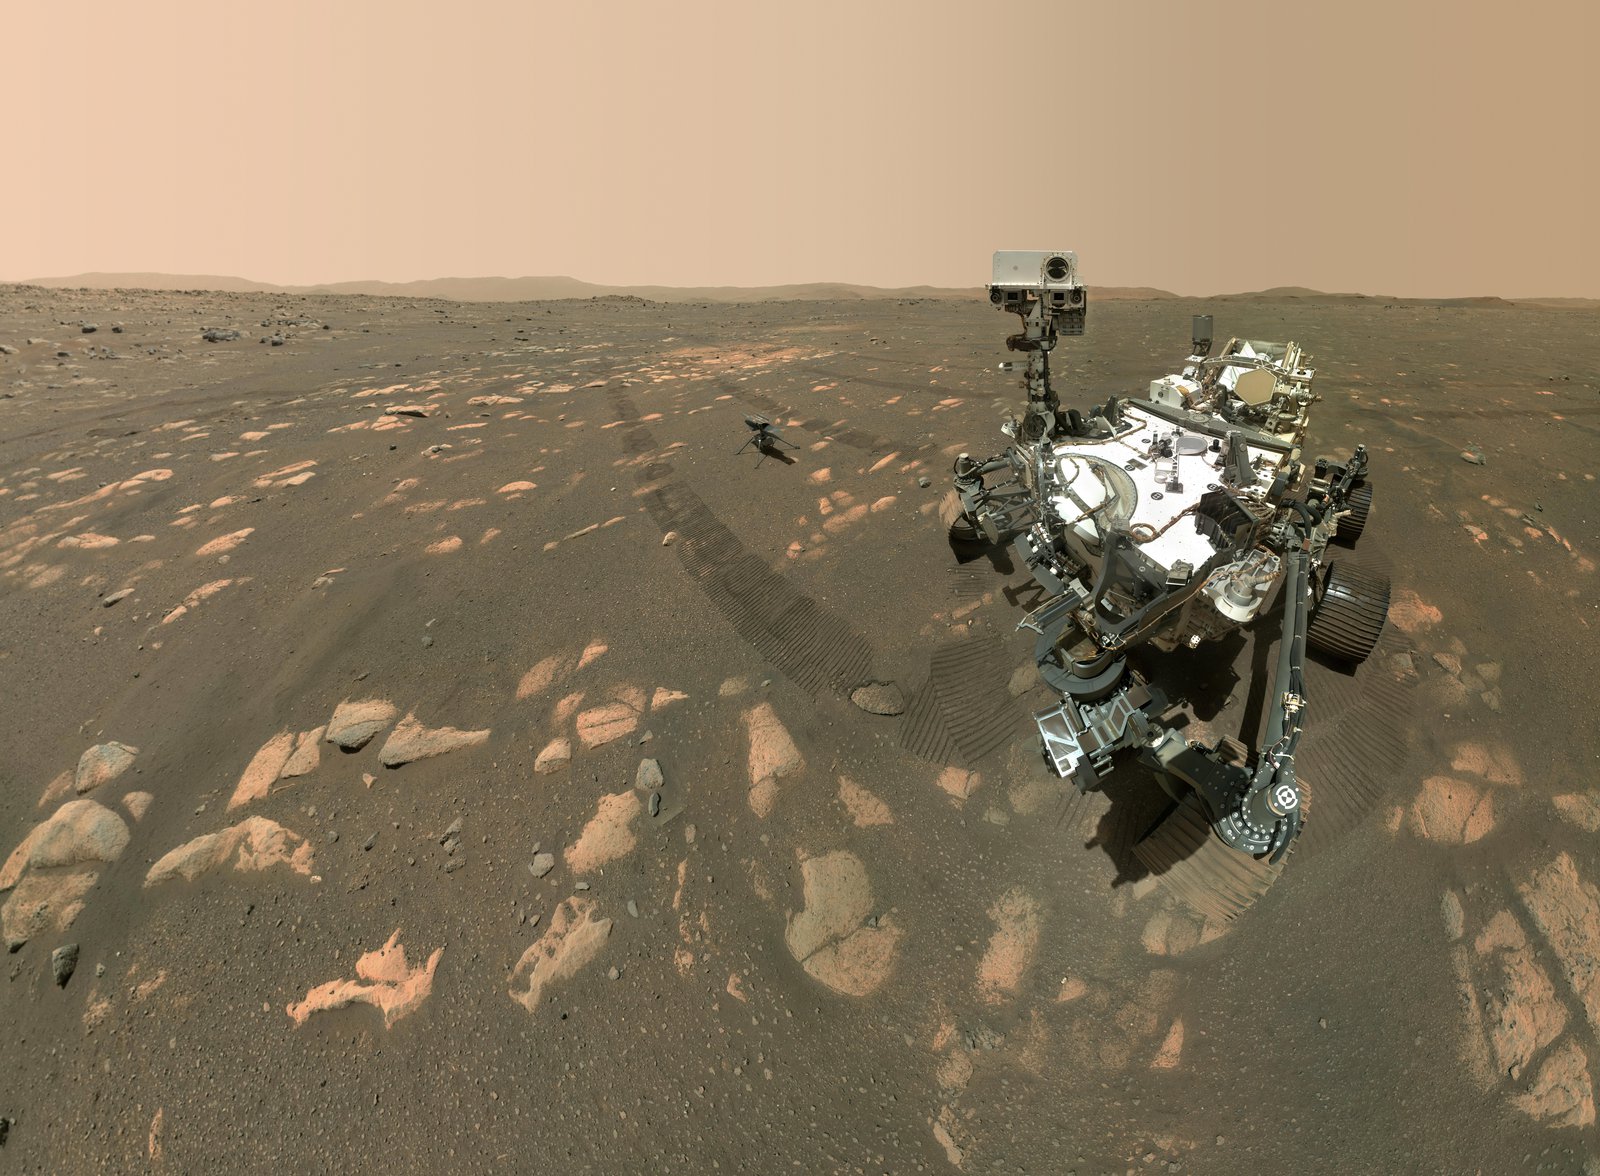
미국 · NASA / Jet Propulsion Laboratory
NASA JPL이 제작한 화성 탐사 로버 퍼서비어런스입니다. 2021년 4월 6일 로봇 팔의 WATSON 카메라로 촬영한 62장을 합친 자화상이며, 약 3.9미터 떨어진 인저뉴어티 헬리콥터도 함께 보입니다. 퍼서비어런스는 화성 지질과 과거 생명체 흔적을 조사하고 암석·토양 시료를 수집하는 탐사 로봇입니다. 공개일은 이 사진의 공식 게시일이며 새 로봇 발표일을 뜻하지 않습니다.
미국 · Boston Dynamics
보스턴 다이내믹스가 2021년 3월 29일 소개한 창고·물류센터용 상자 이동 로봇입니다. 이동 베이스를 이용해 반복적인 상자 취급 작업이 필요한 곳으로 이동하도록 설계됐습니다. 이 공식 영상은 당시 프로토타입 소개로 현재 판매 모델과 구분하며, Hello Robot의 동명 Stretch 로봇과는 다른 제품입니다.
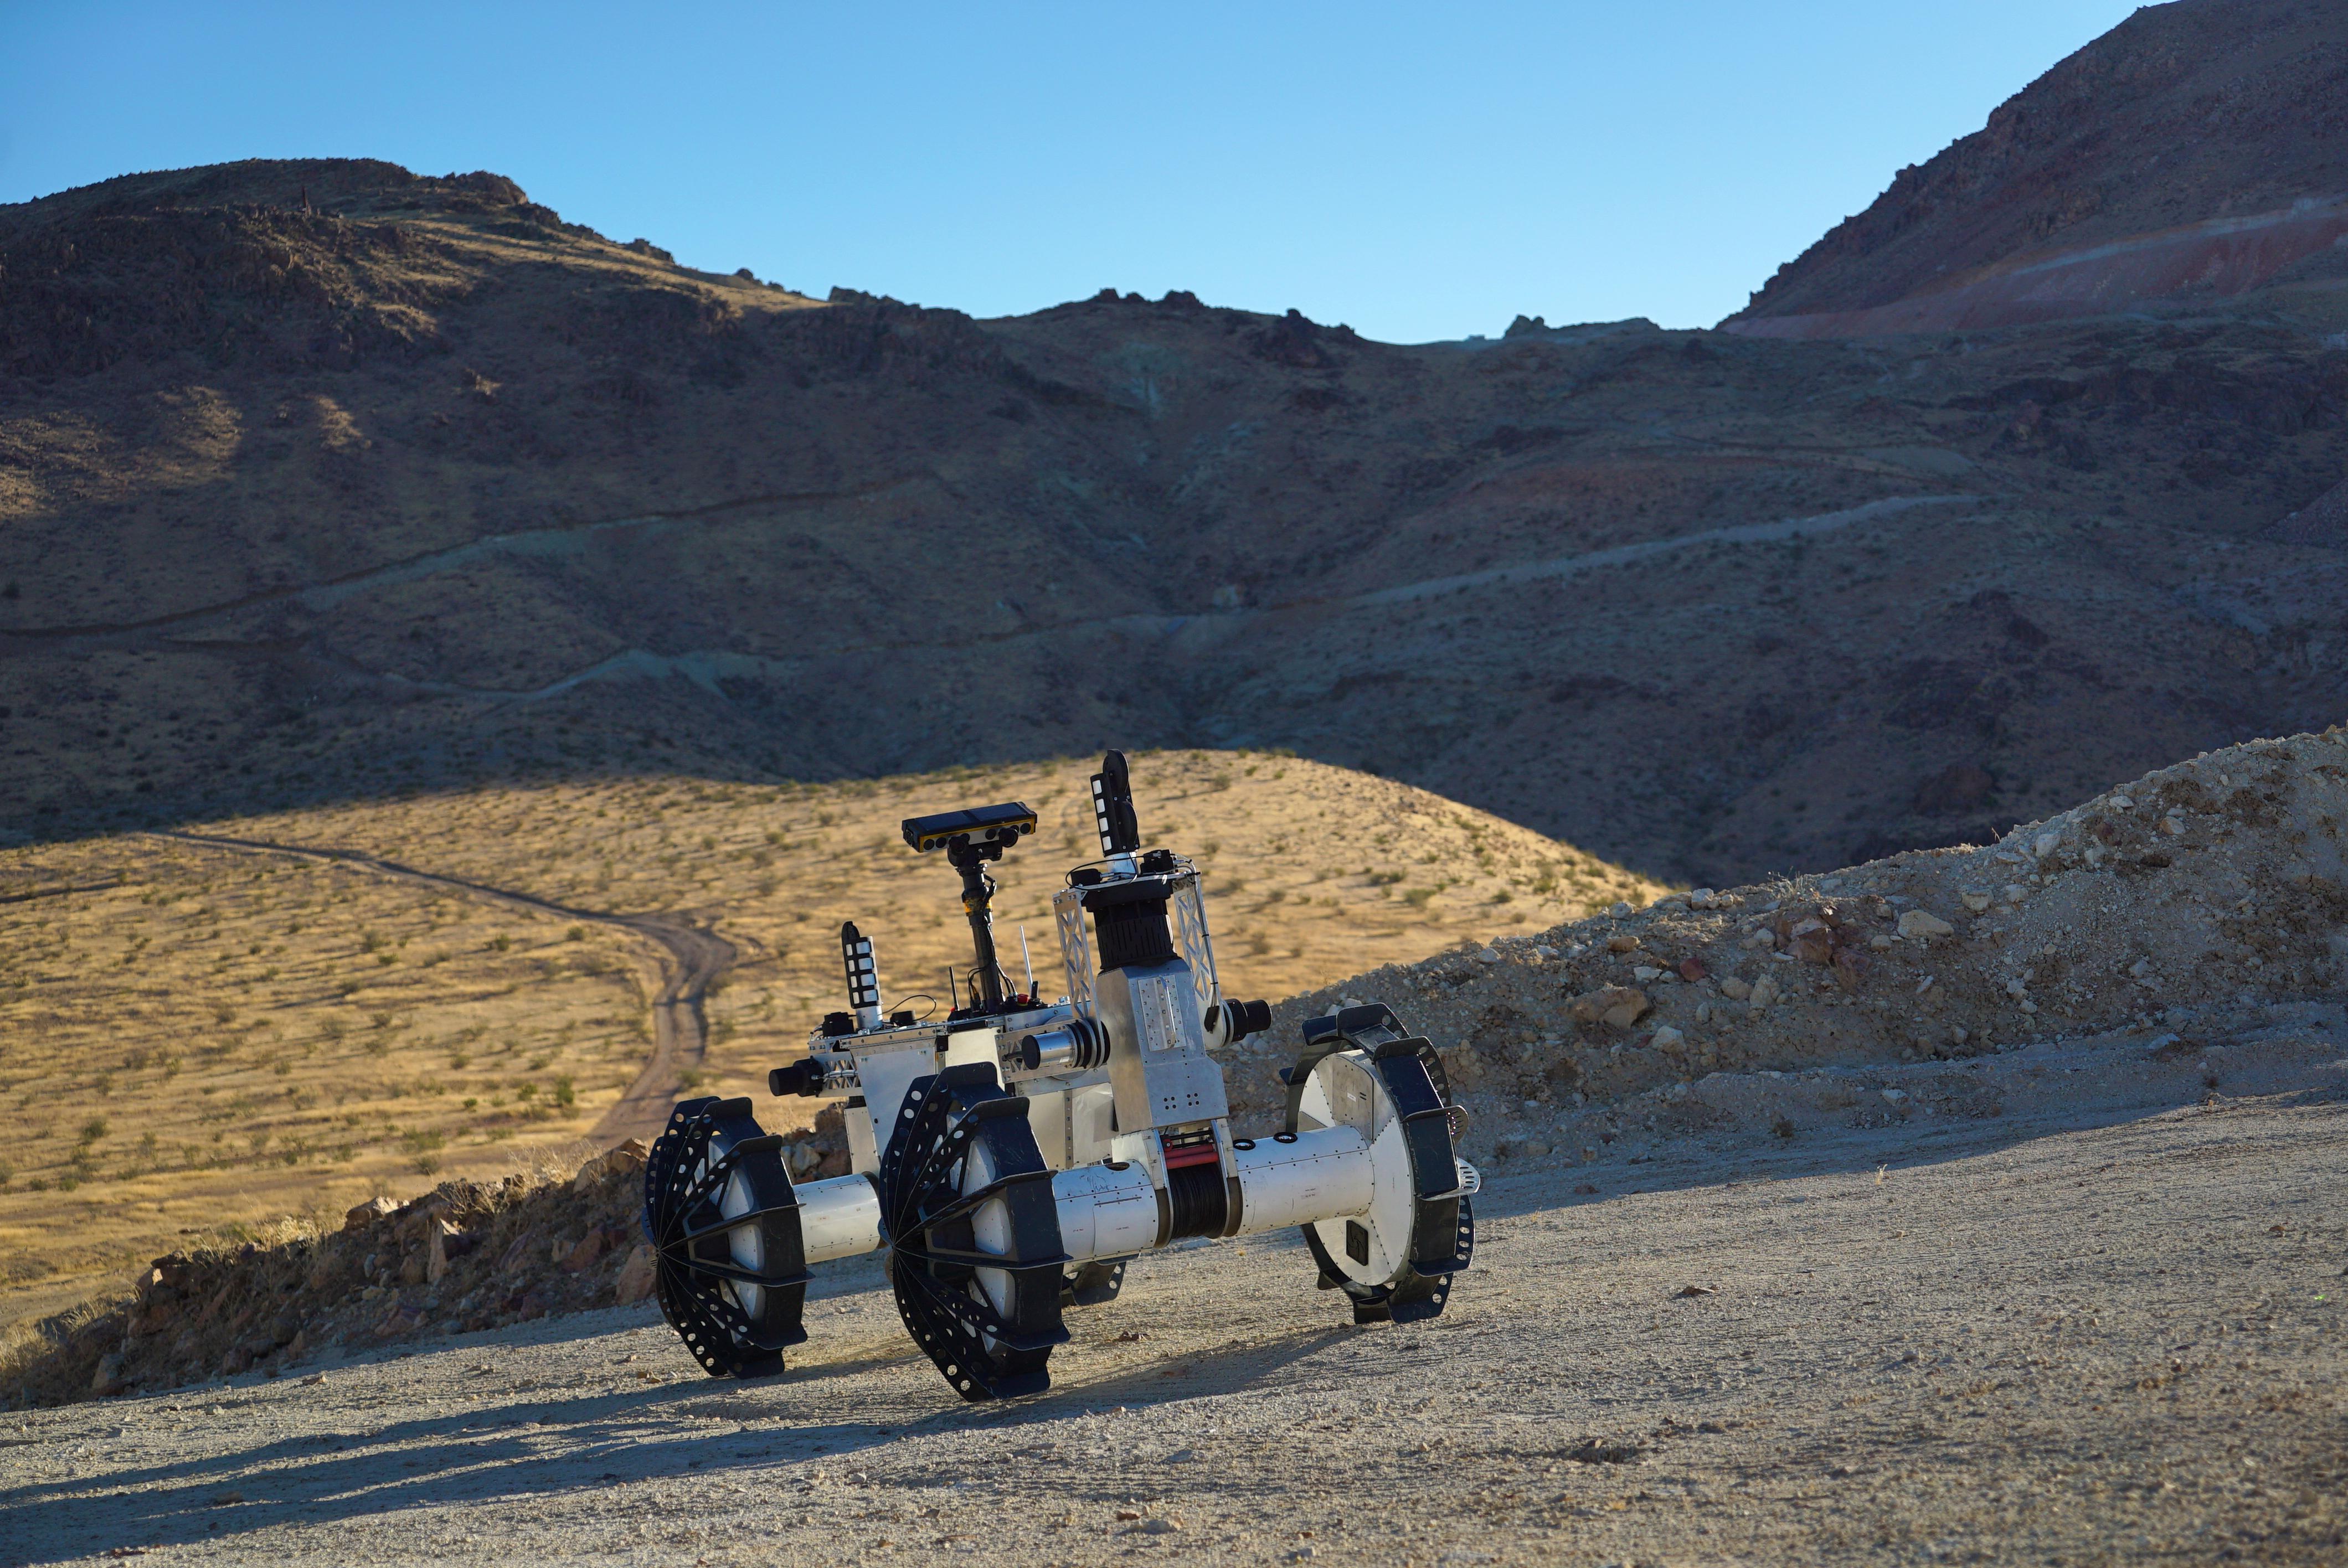
미국 · NASA JPL / Caltech
네 바퀴 로버가 두 개의 이륜 로봇으로 분리되는 JPL 탐사 시제품. 한쪽이 고정점이 되고 다른 쪽이 케이블을 이용해 급경사 지형을 탐사하도록 설계됐다. 기술 실증 시제품. 공식 사진 게시일: 2020-10-13.
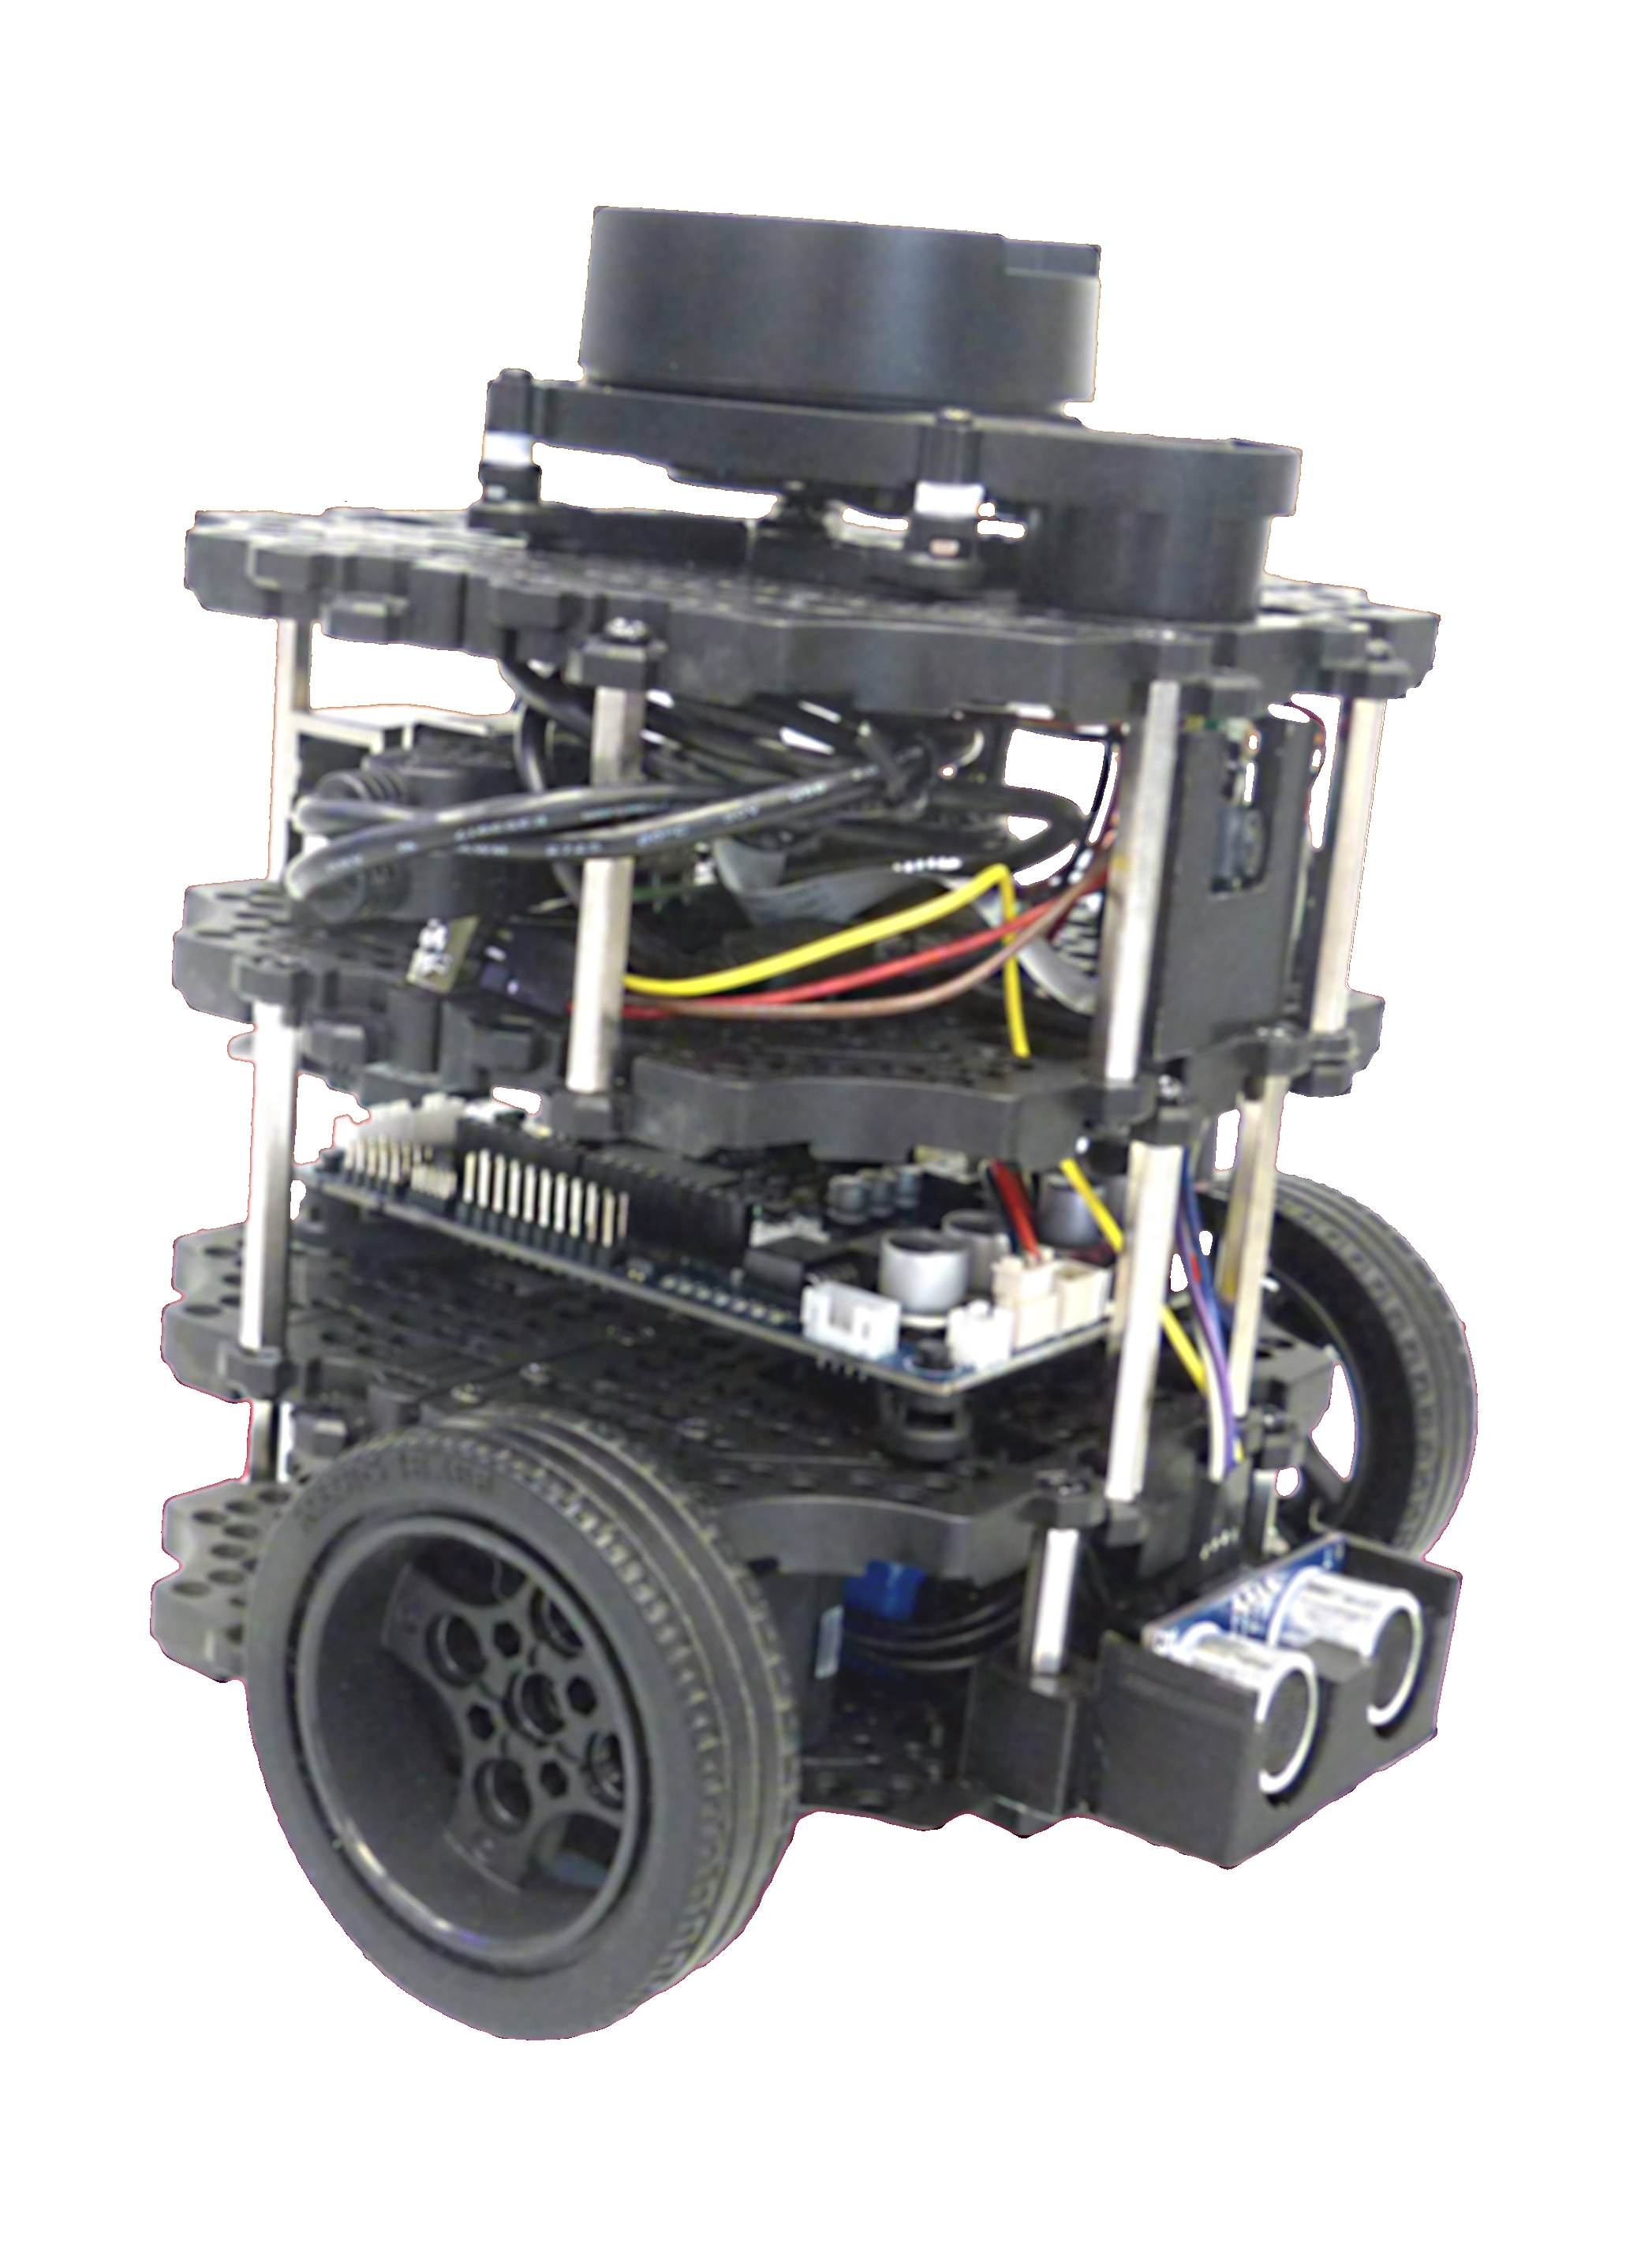
대한민국·미국 · ROBOTIS / Open Robotics
ROS 학습과 실험에 쓰이는 소형 TurtleBot 3 Burger 플랫폼입니다. 센서와 소형 구동부를 조합해 이동 로봇 소프트웨어를 연습할 수 있습니다.
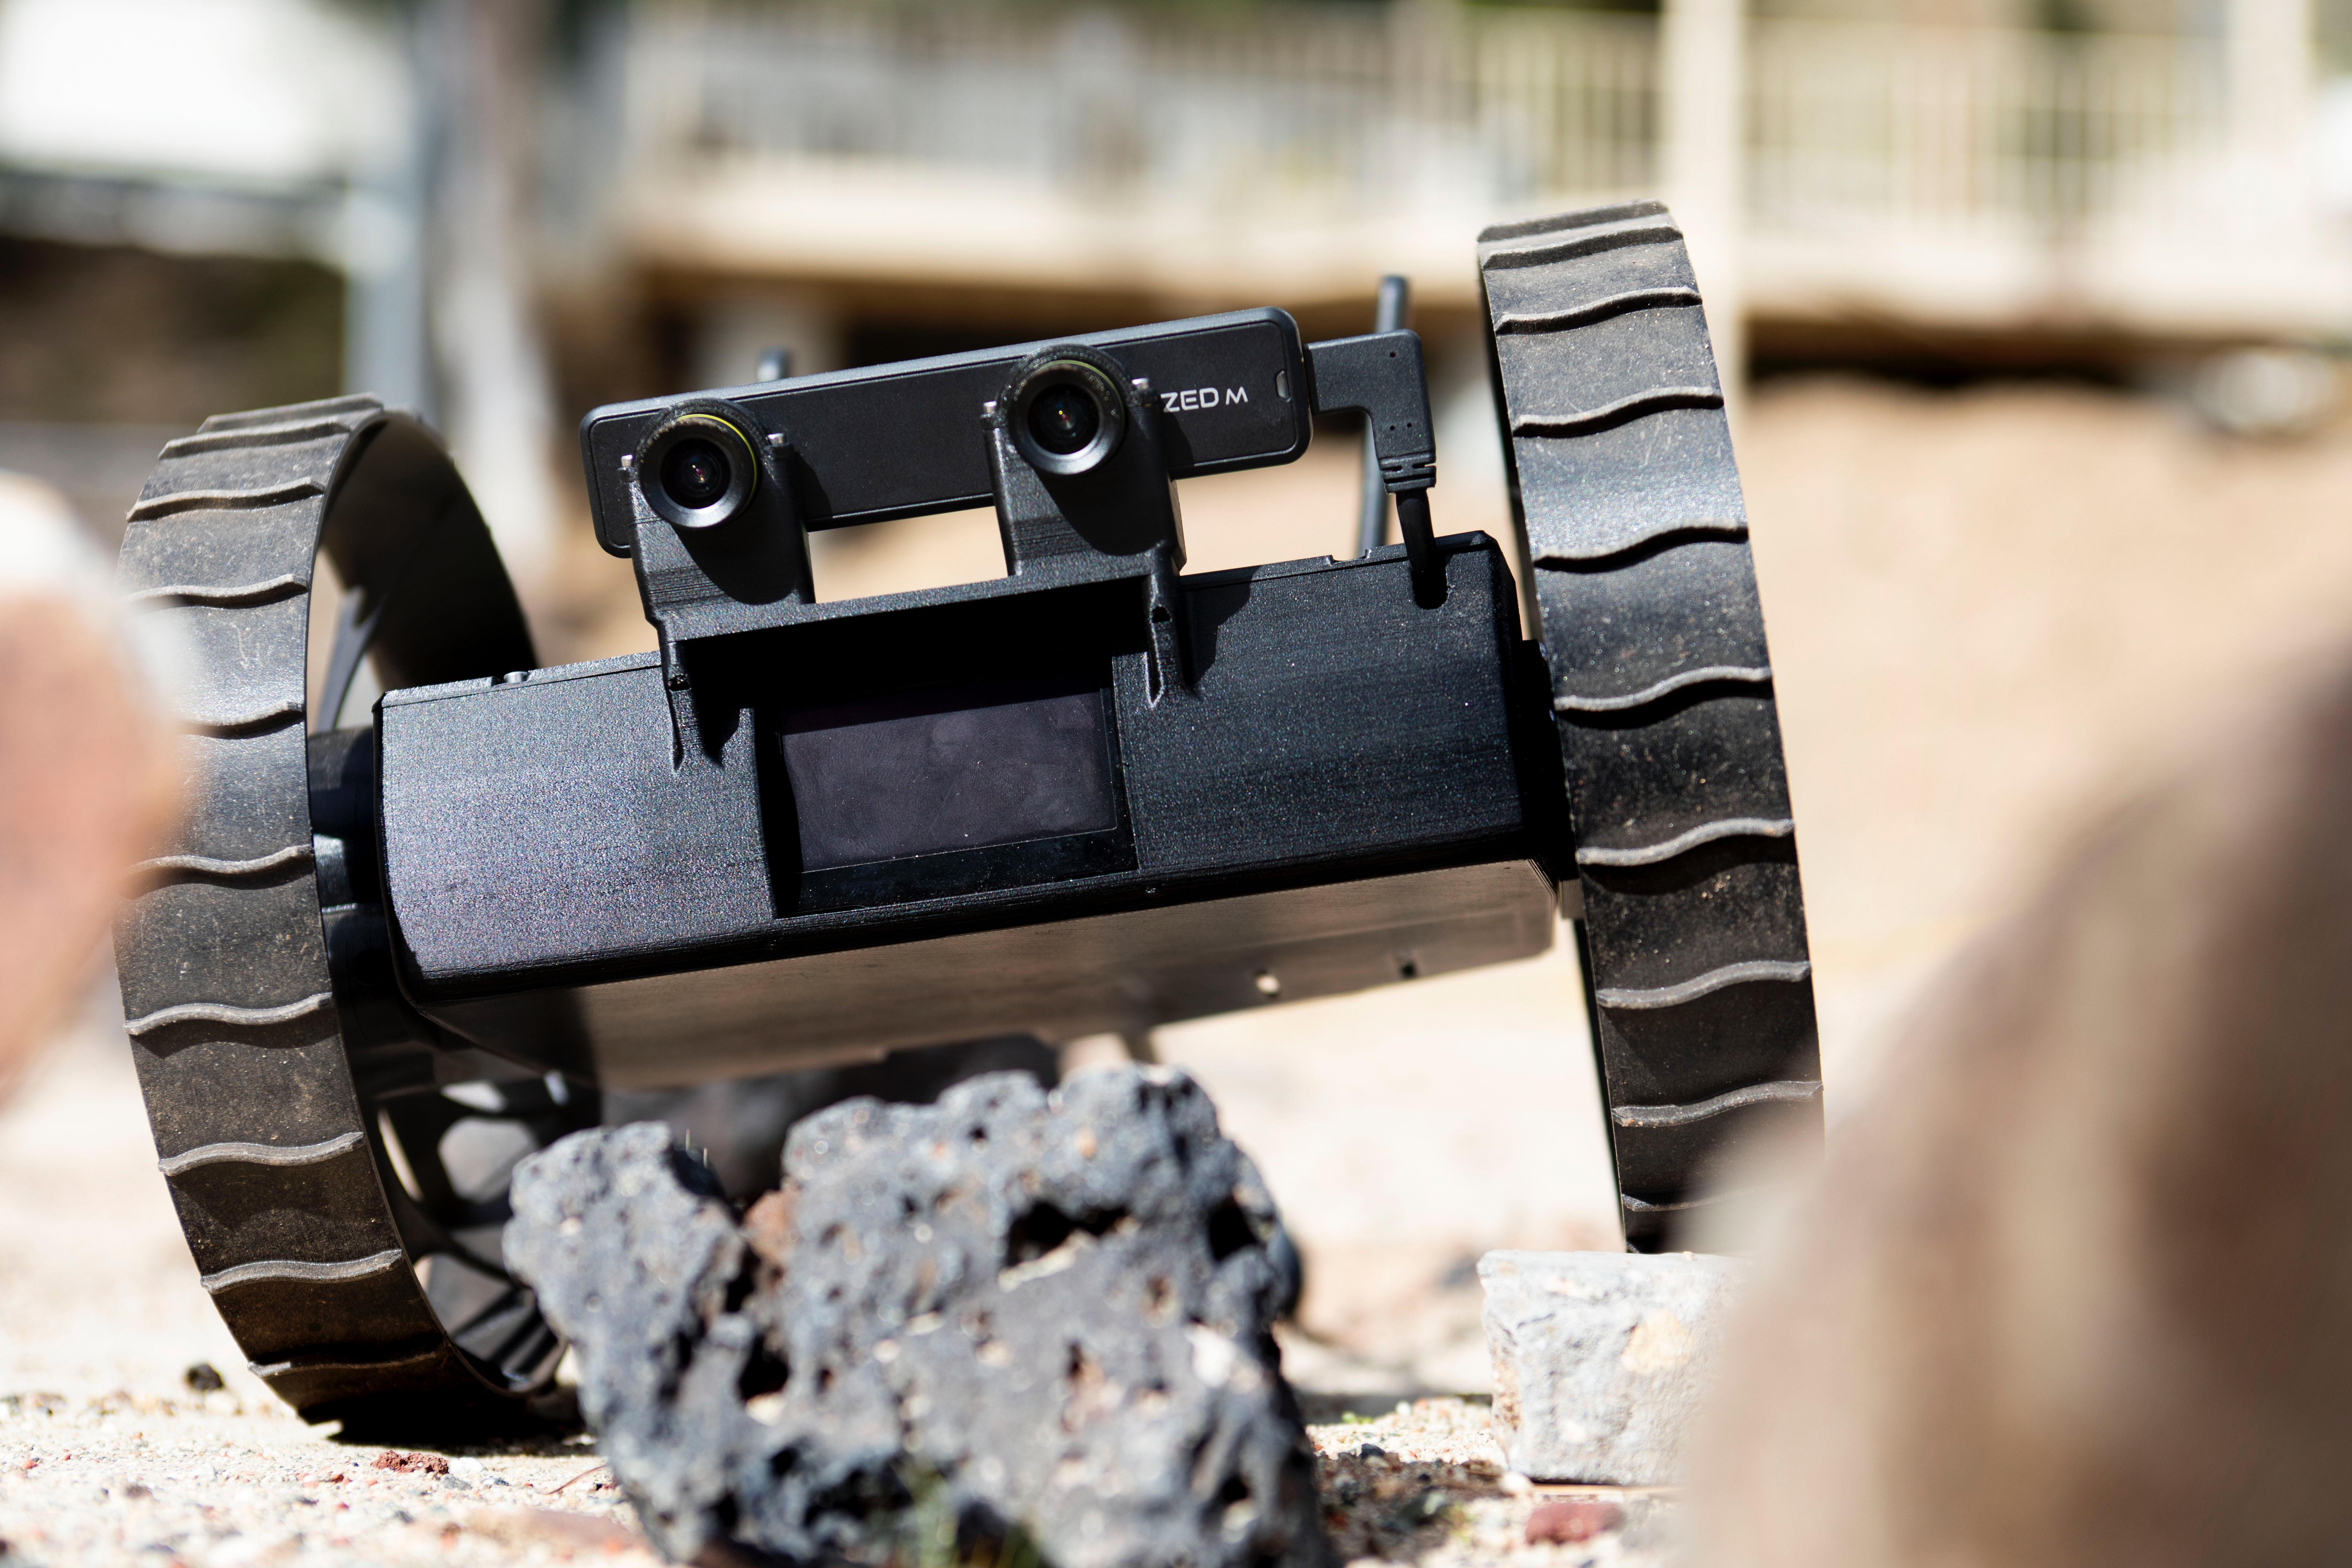
미국 · NASA JPL / Caltech
종이접기에서 착안한 신발 상자 크기의 이륜 탐사 로봇. 여러 대가 지형을 이동하고 지도를 공유하는 자율 협업 능력을 시험한 JPL의 과거 연구 프로젝트다. 종료된 연구 프로젝트의 실물 시제품. 세 대의 협업 탐사 시험 시점: 2020-02.
미국 · Stanford Student Robotics
스탠퍼드 학생 로봇 프로젝트가 공개한 소형 네발 교육용 로봇의 1세대다. 라즈베리 파이 기반 제어와 조이스틱 조작을 활용해 보행·속보·점프를 실험한다. 공식 저장소가 연결한 2020년 3월 2일 소개 영상 게시일을 기록했다. 해당 1세대 저장소는 지원 종료 상태이며 후속 퍼퍼 3세대와 구분한다.
중국 · Unitree Robotics
유니트리의 교육용 사족보행 로봇 A1입니다. 제조사 연혁은 2020년 1월 CES에서 공개했다고 기록하며 일자는 명시하지 않아 월까지만 표시합니다. 첨부한 공식 영상은 이후 2020년 4월에 공개된 이동 시연으로, 로봇 최초 공개 시점과 영상 게시 시점을 구분합니다.
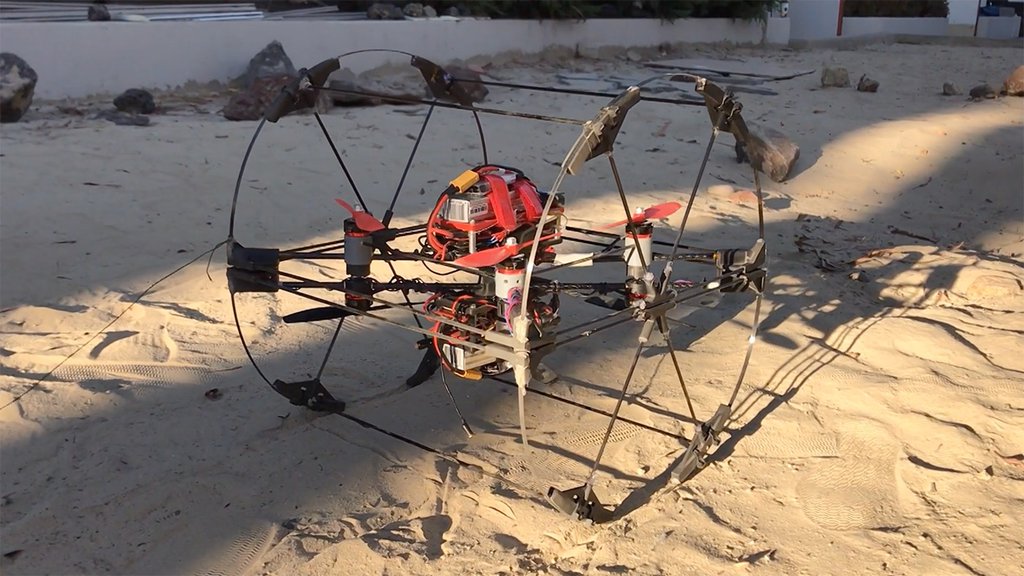
미국 · NASA/JPL-Caltech
셰이프시프터는 여러 이동 형태를 조합하는 탐사 로봇 연구입니다. 공개된 실제 시제품은 외부 구조물을 이용해 구르거나 두 비행체로 분리하는 방식을 시험했습니다. 타이탄 탐사와 수중 이동 등은 이 발표에서 제시한 장래 구상이며 우주에 투입된 완성 제품을 뜻하지 않습니다.
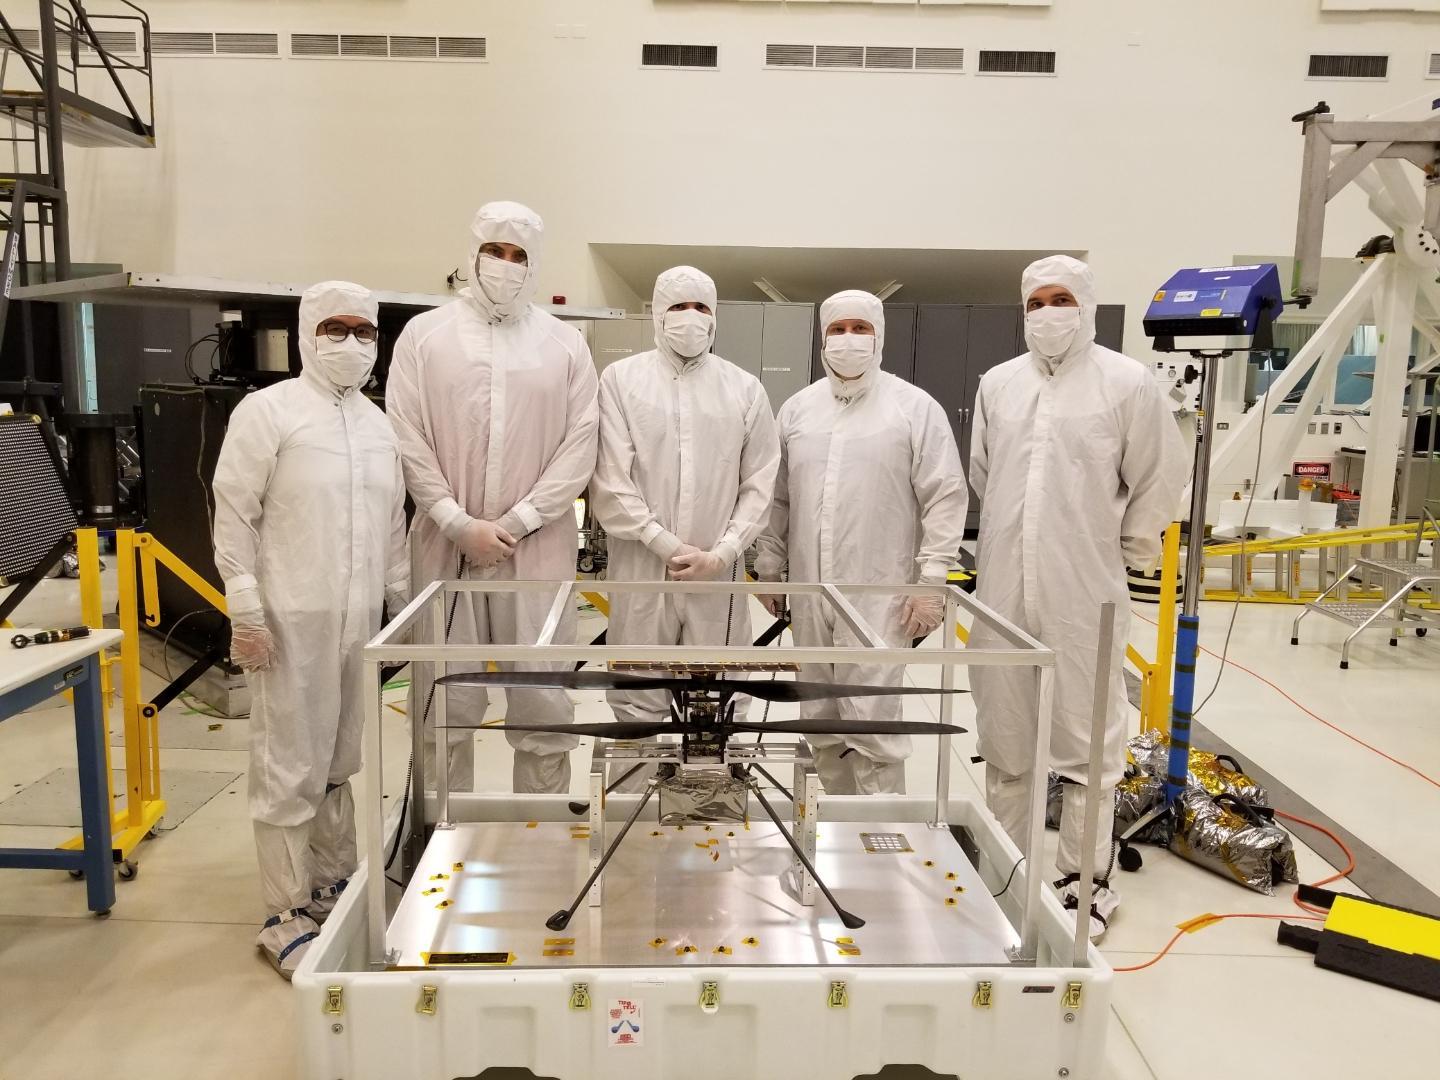
미국 · NASA / Jet Propulsion Laboratory
NASA 화성 헬리콥터 인저뉴어티의 지상 준비 모습을 담은 사진입니다. 2019년 7월 30일 미국 캘리포니아 패서디나 JPL 우주선 조립 시설에서 촬영됐으며, 기체 뒤에는 화성 헬리콥터와 마스 2020 팀이 서 있습니다. 표시한 공개일은 이 사진 자료의 원래 게시일인 2019년 8월 6일입니다. 로봇 최초 발표일이나 화성 비행일을 뜻하지 않습니다.
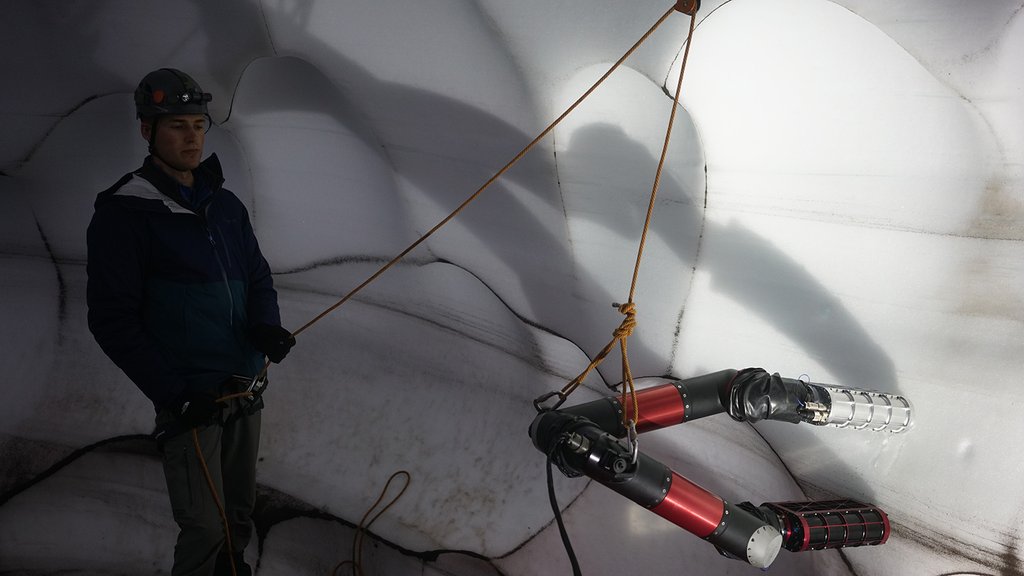
미국 · NASA/JPL-Caltech
아이스웜은 얼음 표면에 나사를 번갈아 고정하고 몸체를 움직여 기어오르는 연구용 로봇입니다. JPL의 LEMUR에서 발전한 기술을 사용하며 얼음 지형 탐사를 위한 이동 방법을 연구했습니다. 표시한 날짜는 아이스웜과 시험 활동을 소개한 공식 발표일입니다.
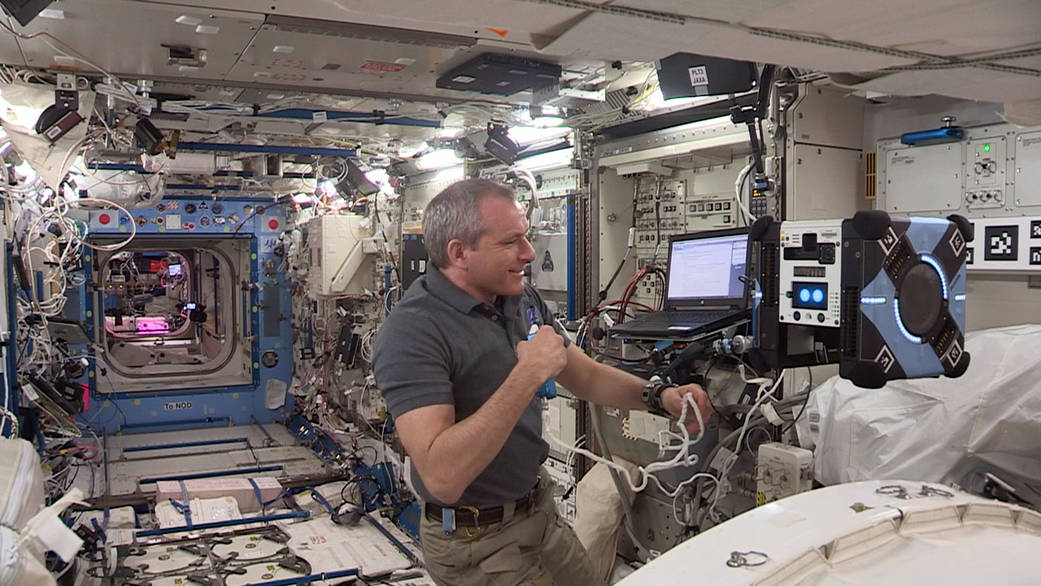
미국 · NASA Ames Research Center
국제우주정거장 내부에서 이동하며 기술 실험을 돕는 정육면체 자유비행 로봇입니다. 사진은 2019년 Bumble의 초기 비행 시험을 소개한 NASA 자료로, 우주비행사와 로봇이 함께 있는 모습을 보여 줍니다.
미국 · MIT Biomimetic Robotics Lab
MIT 생체모방 로봇 연구실이 개발한 전동 네발 로봇이다. 소형 몸체를 활용해 보행·균형·공중 회전 등 민첩한 동작 제어를 연구했다. MIT가 기록한 2018년 11월 방송 공개 활동을 연월로 표시했으며, 수록한 공식 대학 영상은 2019년에 게시된 뒤로 공중제비 시연이다.
미국 · Stanford Student Robotics
스탠퍼드 학생 로봇 연구팀이 개발한 네발 로봇이다. 공개 저장소에는 동작 제어와 제작을 위한 자료가 소개되어 있다. 공식 저장소가 연결하는 연구진의 2018년 10월 3일 소개 영상 게시일을 기록했으며, 대학의 별도 소개 기사는 2019년에 발표됐다. 현재 저장소는 지원 종료를 알리고 있어 과거 연구 플랫폼으로 구분한다.
일본 · 일본 산업기술종합연구소(AIST)
일본 산업기술종합연구소가 2018년 9월 27일 발표한 연구 시제품이다. 주변 환경을 인식하고 전신 동작을 계획해 실제 건설 자재를 다루는 작업을 시연했다. 사람이 하던 중량물 작업의 자동화를 연구한 플랫폼으로, 일반 건설 현장에 완성품으로 보급됐다는 뜻은 아니다.
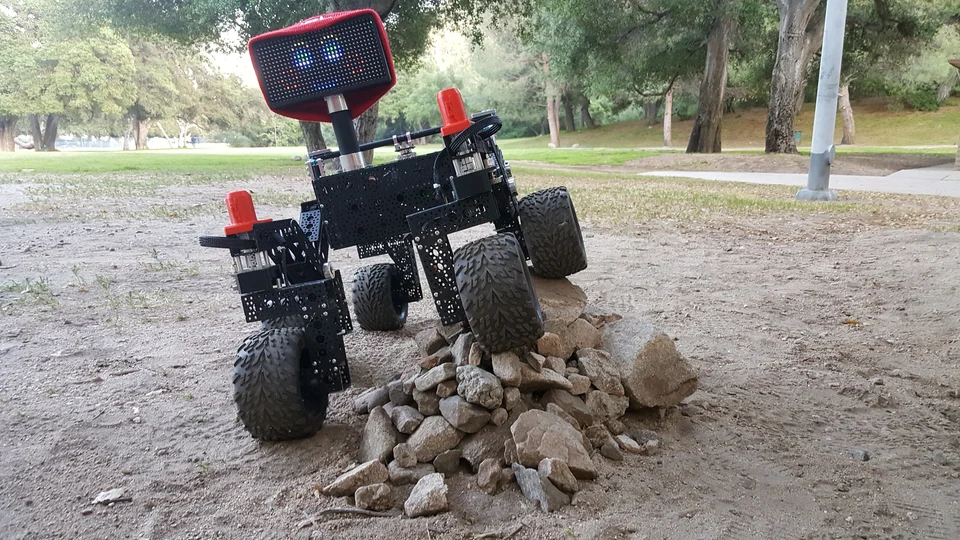
미국 · NASA/JPL-Caltech
JPL 오픈 소스 로버는 학생과 제작자가 시판 부품을 이용해 조립할 수 있도록 공개된 교육용 로버 프로젝트입니다. 화성 로버의 이동 구조에서 착안한 설계를 통해 바퀴 주행과 로봇 제작을 배울 수 있습니다. 표시한 날짜는 공식 프로젝트 소개 발표일입니다.
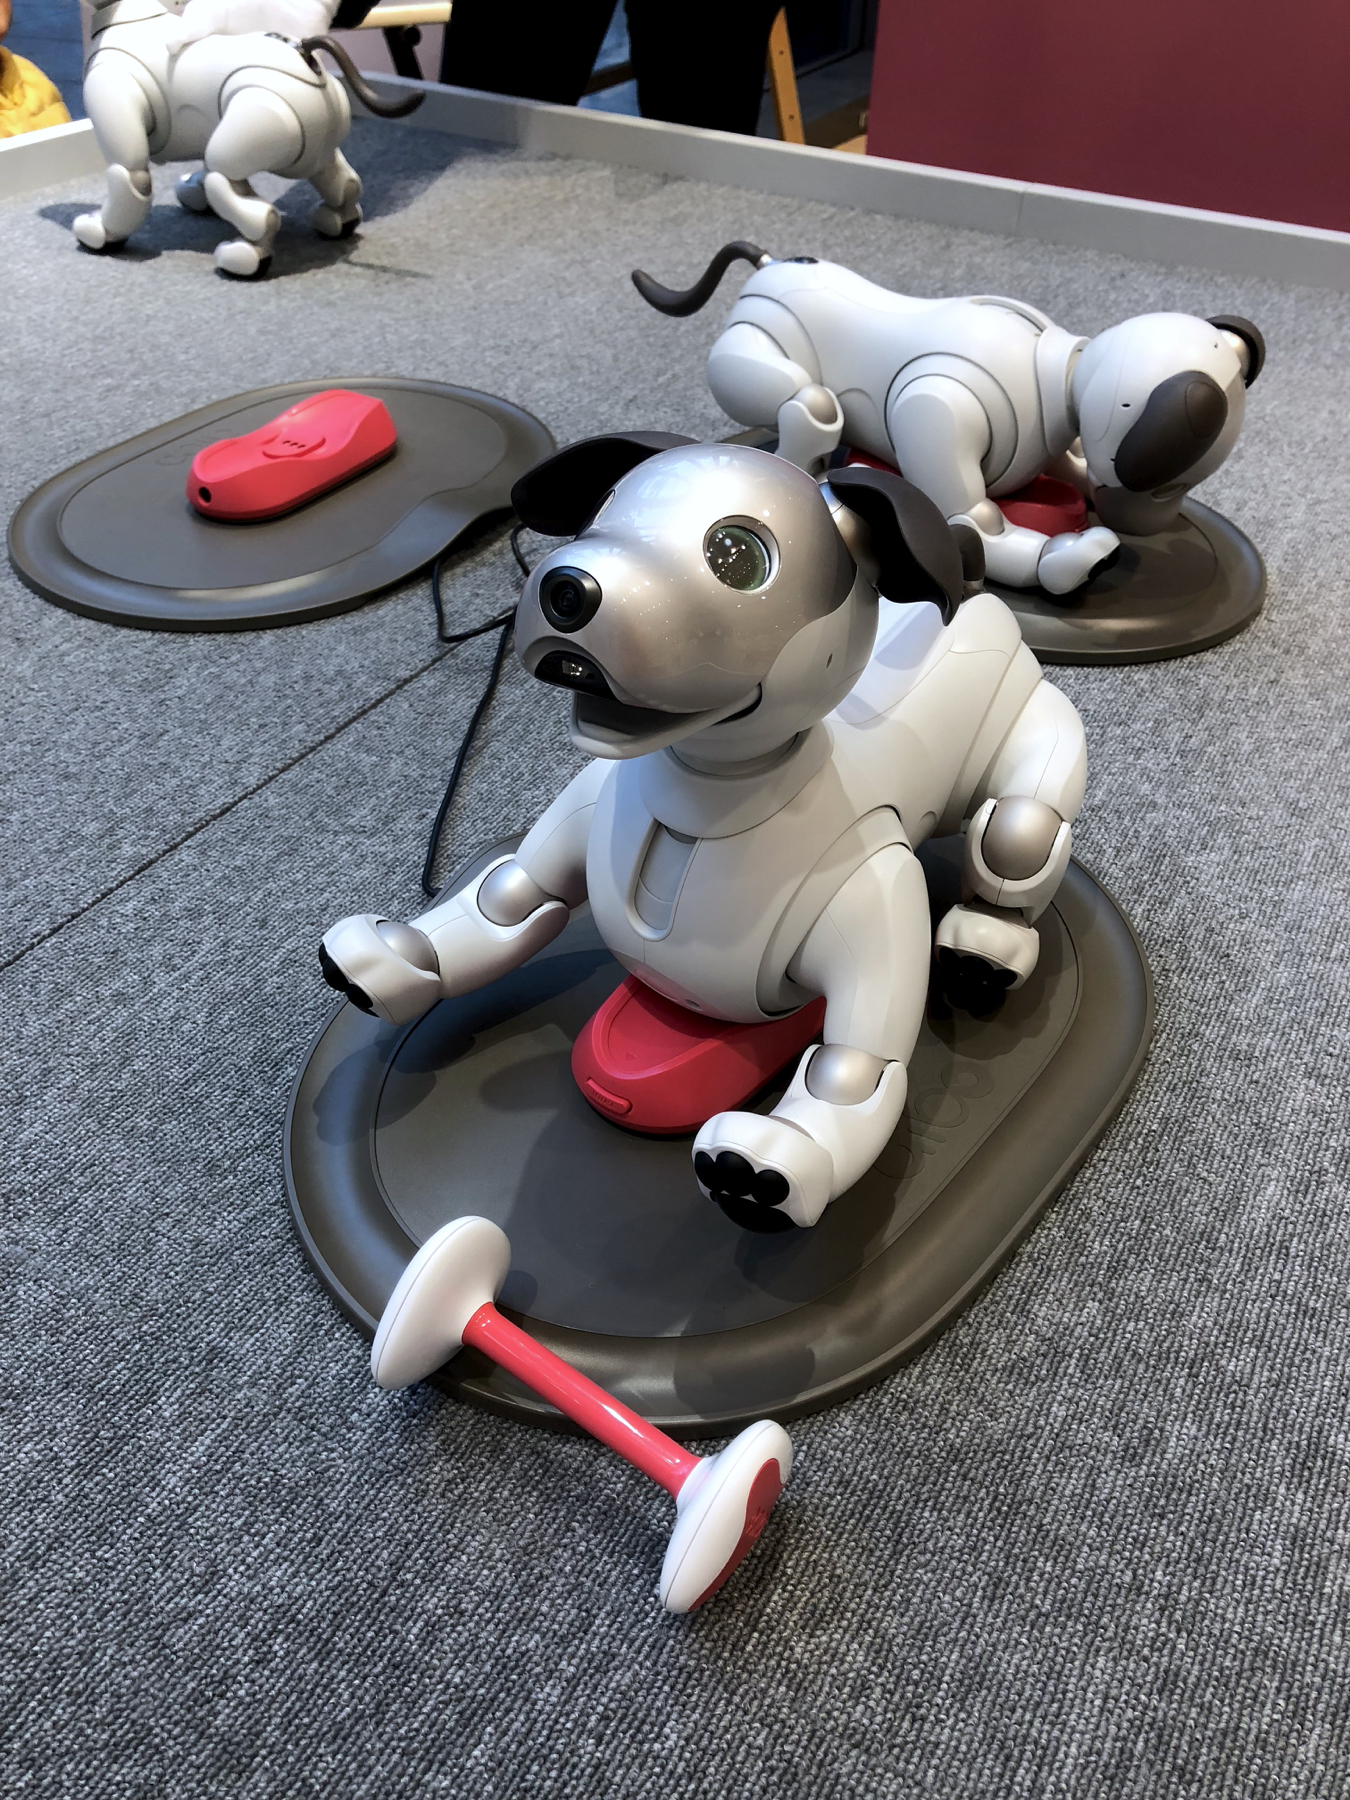
일본 · Sony
Sony의 Aibo ERS-1000은 카메라와 센서로 주변을 인식하고 사람과 상호작용하도록 설계된 강아지 형태의 반려 로봇입니다.
스위스 · ETH Zurich Autonomous Systems Lab / Ascento student team
ETH 취리히 학생 연구팀이 바퀴의 빠른 이동과 다리의 장애물 극복 능력을 결합한 두 바퀴 로봇이다. 2018년 ETH 산업의 날 공식 전시 목록으로 공개 연도를 확인했다. 수록 영상은 2019년 ICRA 연구 시제품의 균형 유지·도약·자세 회복 실험이며, 후속 상용 경비 로봇과 구분한다.
일본 · Toyota Motor Corporation
도요타가 2017년 11월 21일 공개한 3세대 휴머노이드 연구 플랫폼이다. 조작자의 손·팔·발 동작을 전달하는 마스터 조작 장치와 로봇 시점을 보여 주는 헤드 마운트 디스플레이를 사용한다. 힘 피드백과 전신 균형 제어를 연구하며, 자율 가사 로봇으로 출시된 제품을 뜻하지 않는다. 수록 영상은 원래 시연 자료를 2020년에 공식 채널에 게시한 것이다.
스페인 · PAL Robotics
PAL 로보틱스의 전동식 이족보행 연구 플랫폼이다. 관절 토크 제어를 바탕으로 보행과 물체 조작을 연구하며, 첫 플랫폼 PYRENE는 프랑스 LAAS-CNRS에 도입됐다. 공개일은 제조사 소개 영상의 2017년 2월 10일이며, 현장 발표를 다룬 공식 글은 같은 달 20일 게시됐다.
미국 · Boston Dynamics
보스턴 다이내믹스가 물류 작업과 동적 균형을 연구한 두 바퀴 로봇이다. 공식 연혁의 2017년을 공개 연도로 표시했다. 수록 영상은 2019년 상자를 집어 팔레트에 쌓는 후속 형상이며 최초 형상과 구분한다.
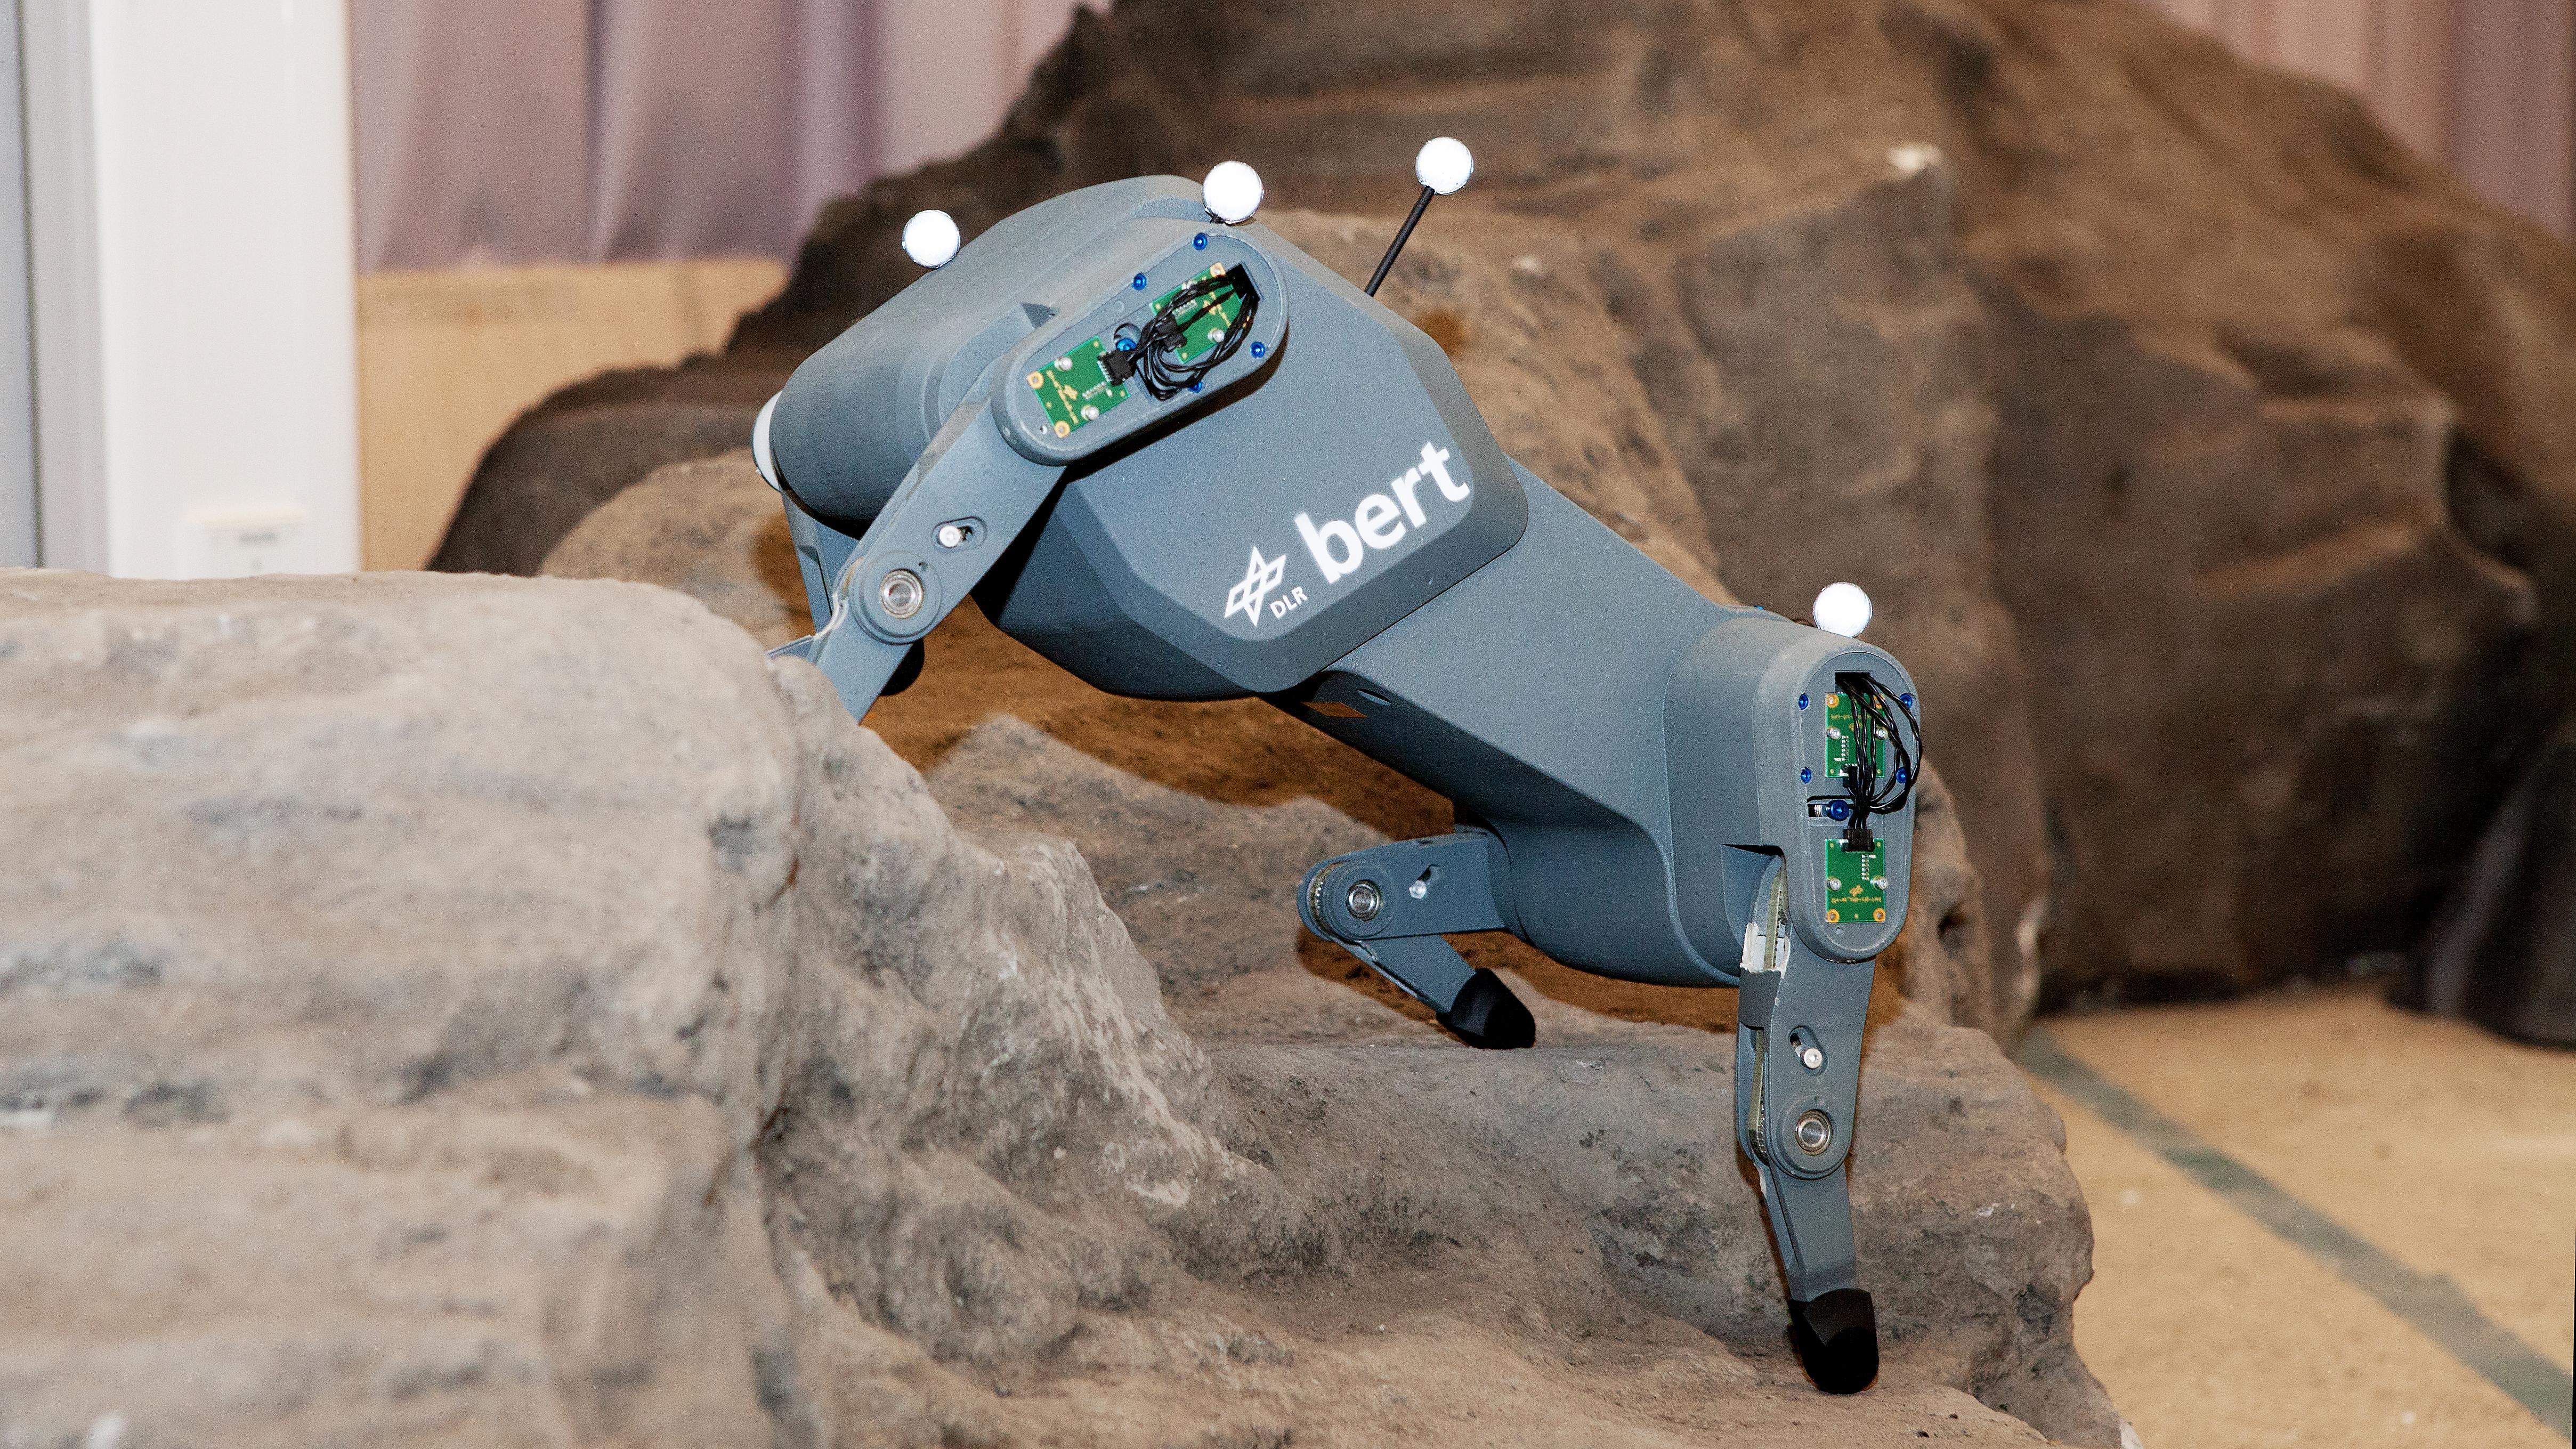
독일 · 독일항공우주센터(DLR)
독일항공우주센터가 기계 구조의 탄성과 고유 진동을 활용한 효율적인 보행을 연구하기 위해 개발한 사족보행 로봇입니다. 최초 공개는 공식 소개에서 확인된 2017년으로 표시하며 정확한 월일은 제시하지 않습니다. 사진은 2019년 공식 연구 발표에 실린 당시의 버트입니다. 우주 탐사 등은 연구 적용 분야이며 실전 배치나 상용 출시를 뜻하지 않습니다.
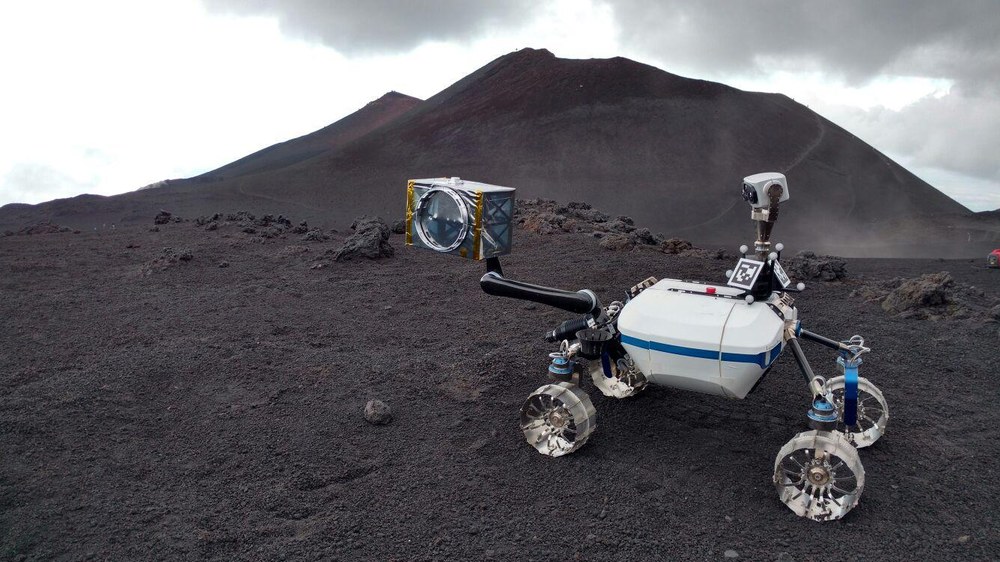
독일 · 독일항공우주센터(DLR)
LRU는 행성 탐사를 위한 자율 이동과 로봇 팔 작업을 연구하는 경량 로버입니다. DLR은 2016년 에트나 화산에서 지진계 설치를 포함한 탐사 작업을 시험했다고 발표했습니다. 표시한 날짜는 이 현장 시험의 공식 보도일이며 로버의 최초 제작일을 의미하지 않습니다.
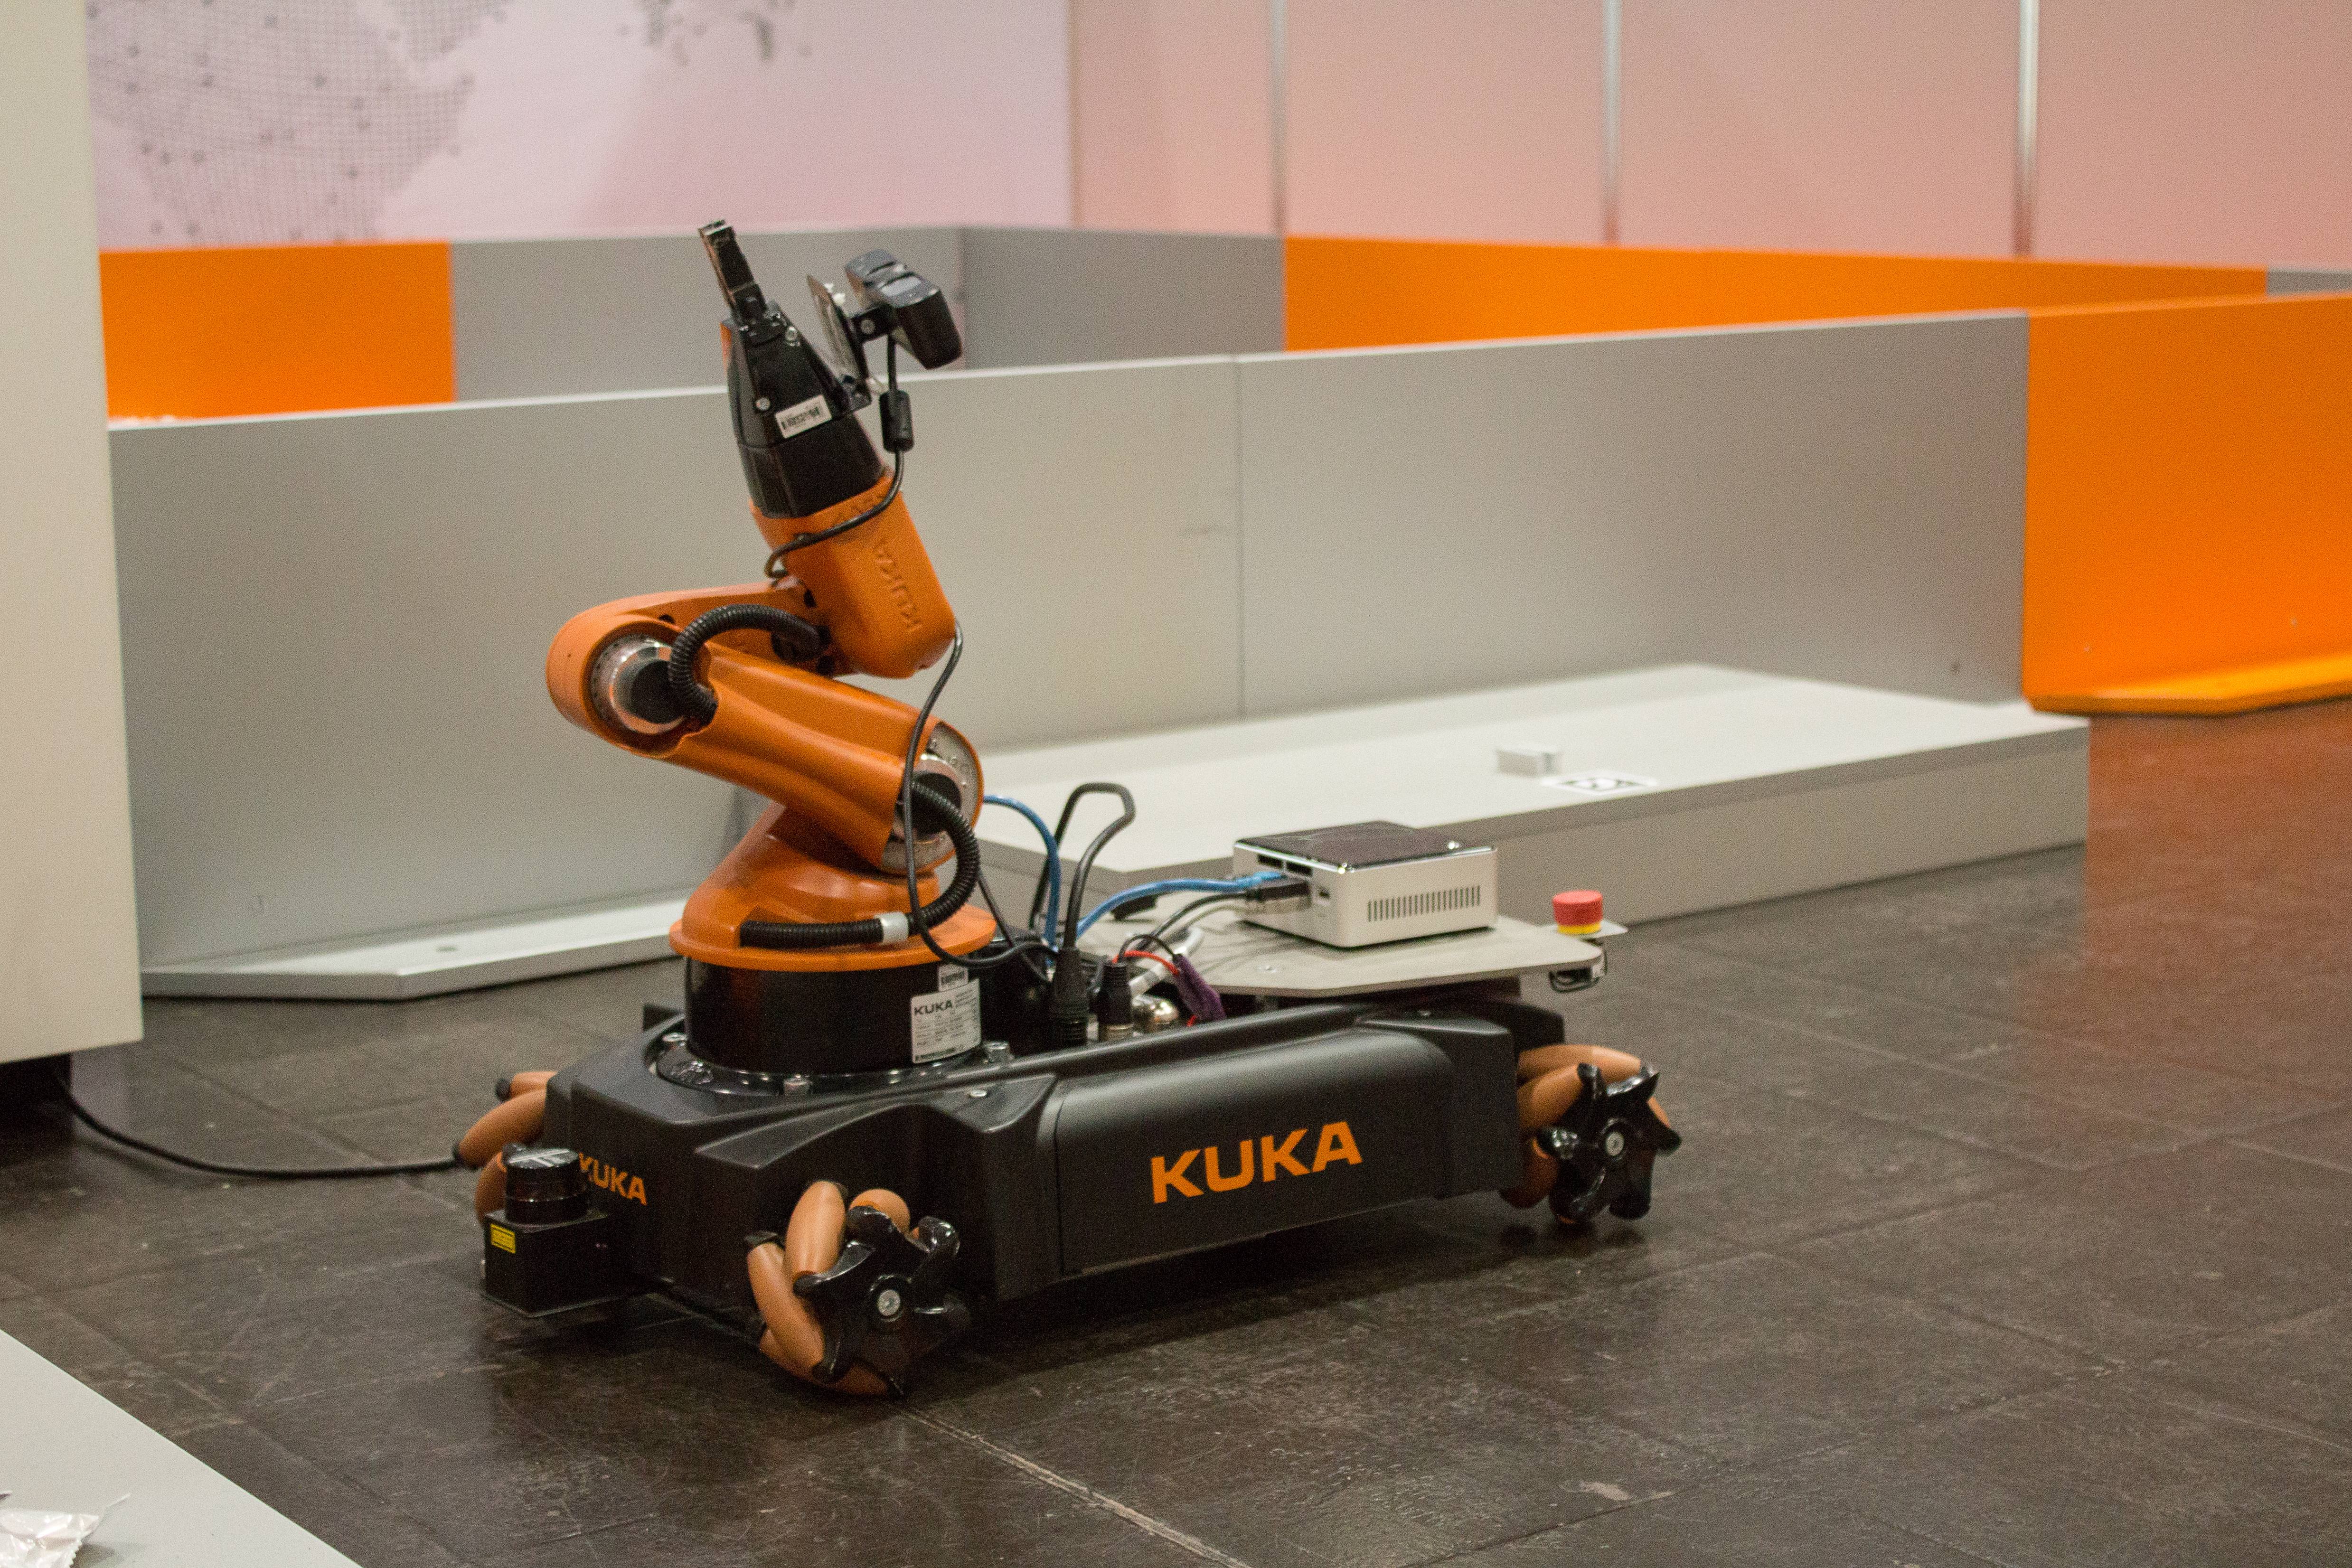
독일 · KUKA Laboratories GmbH
네 바퀴 이동 플랫폼 위에 5축 로봇팔을 올린 KUKA youBot입니다. 2016년 RoboCup 현장에서 촬영된 공개 사진이며 이동 조작 연구 플랫폼의 구성을 보여 줍니다.
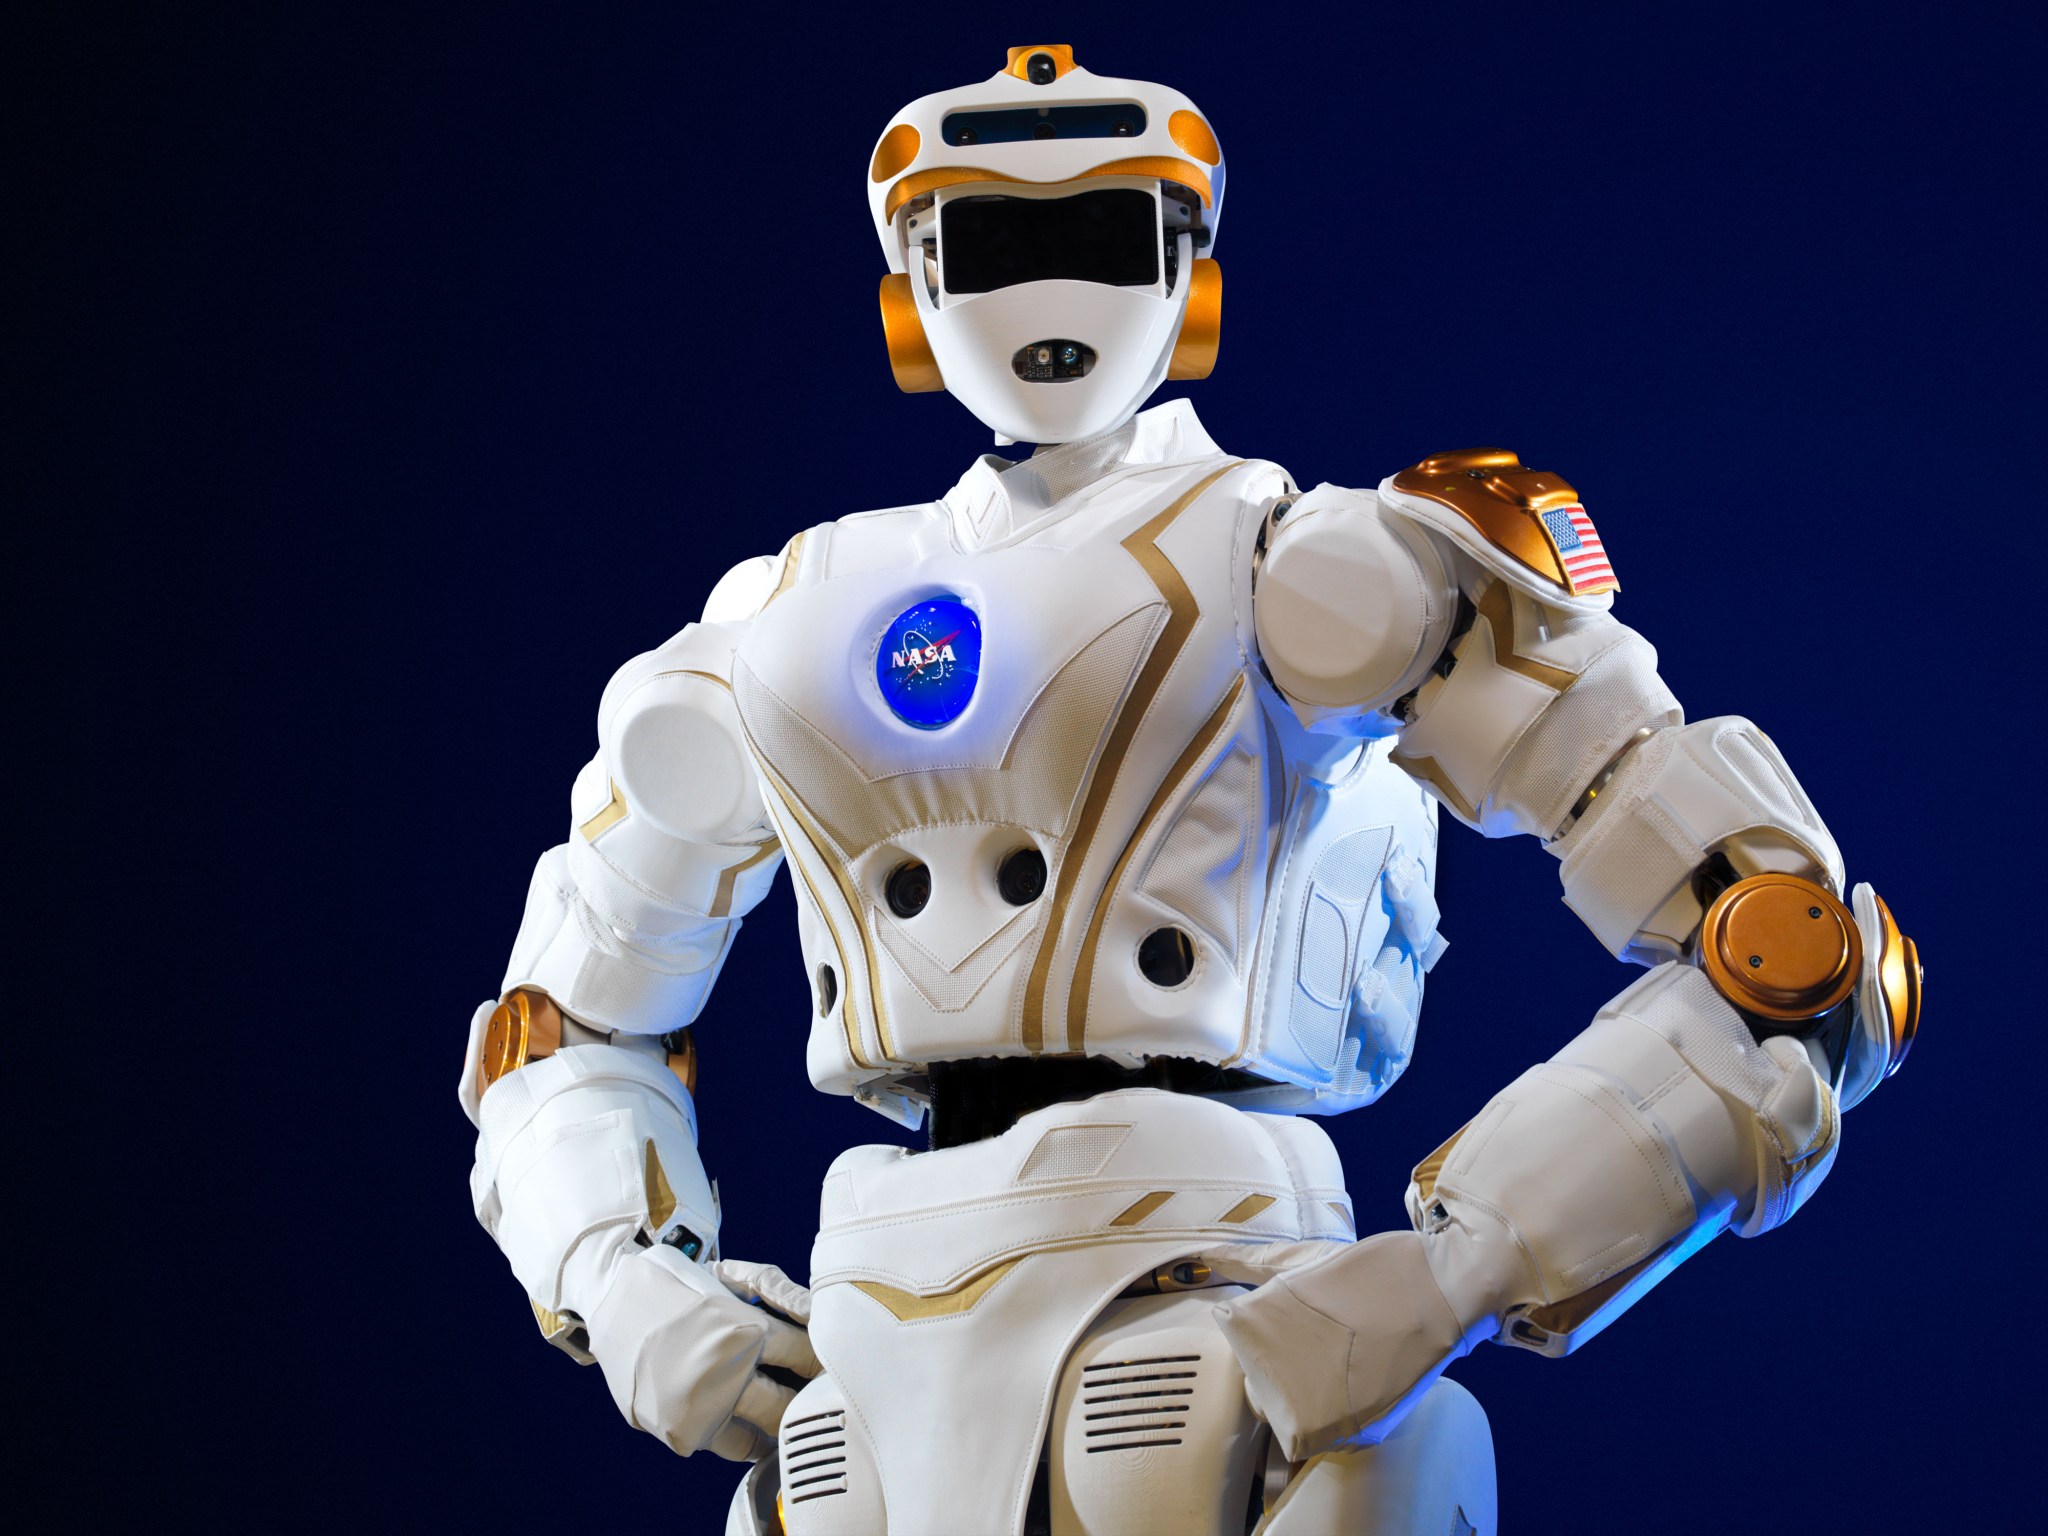
미국 · NASA Johnson Space Center
NASA 존슨우주센터가 2013년 DARPA 로보틱스 챌린지를 위해 개발한 전동 휴머노이드. 손상된 인간 생활 공간에서 작업하는 로봇 기술을 연구하는 플랫폼이다. 기존 연구 플랫폼. DARPA 챌린지 참가 연도: 2013.
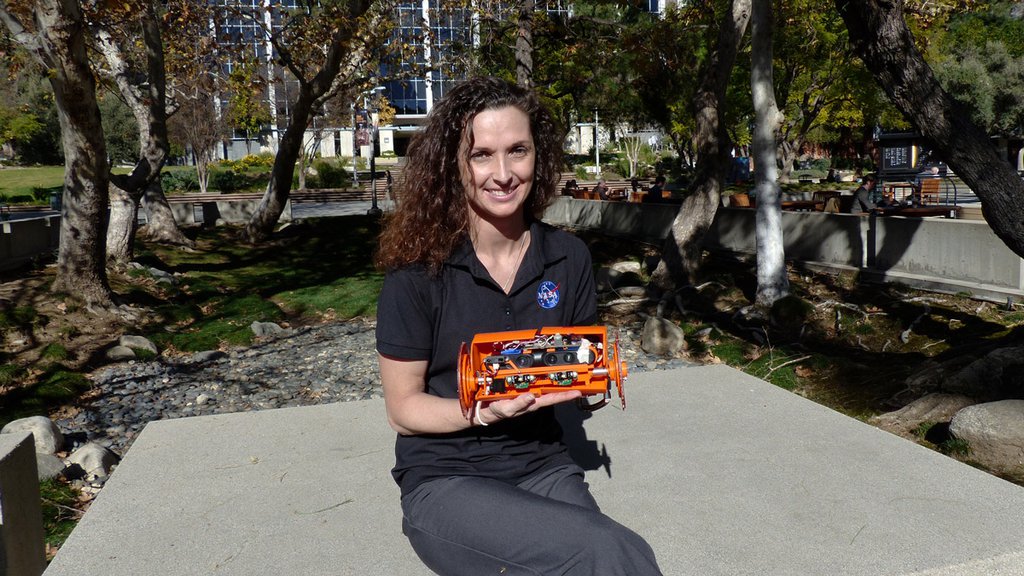
미국 · NASA/JPL-Caltech
볼케이노봇 2는 화산 내부의 좁은 균열을 조사하기 위해 개발한 소형 바퀴 로봇 시제품입니다. 앞선 볼케이노봇 연구를 바탕으로 균열의 형태를 파악하는 탐사 방법을 개발했습니다. 2015년 1월 공식 발표는 후속 현장 시험을 계획으로 소개했으며, 이 글은 그 시험이 완료됐다고 단정하지 않습니다.
스페인 · PAL Robotics
주행 기반과 로봇팔을 결합해 인식·이동·조작·사람과의 상호작용을 연구하는 플랫폼이다. 제조사의 2015년 자료에서 공개 활동을 확인했으며, 최초 공개의 정확한 월일은 단정하지 않았다. 수록 영상은 2024년 OpenDR 프로젝트의 의료 시설 지원 시연으로, 원래 공개일과 다르다.
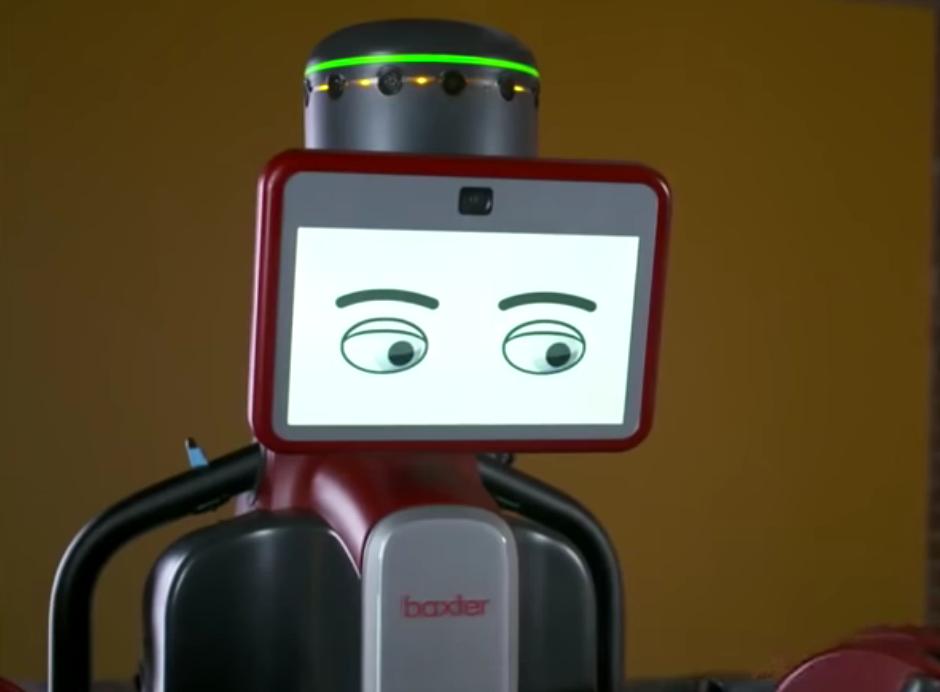
미국 · Rethink Robotics
두 팔과 화면 얼굴을 가진 협동 로봇 Baxter의 상체형 연구 플랫폼입니다. 2014년 촬영된 공개 사진으로 연구·교육용 산업 로봇의 형태를 보여 줍니다.
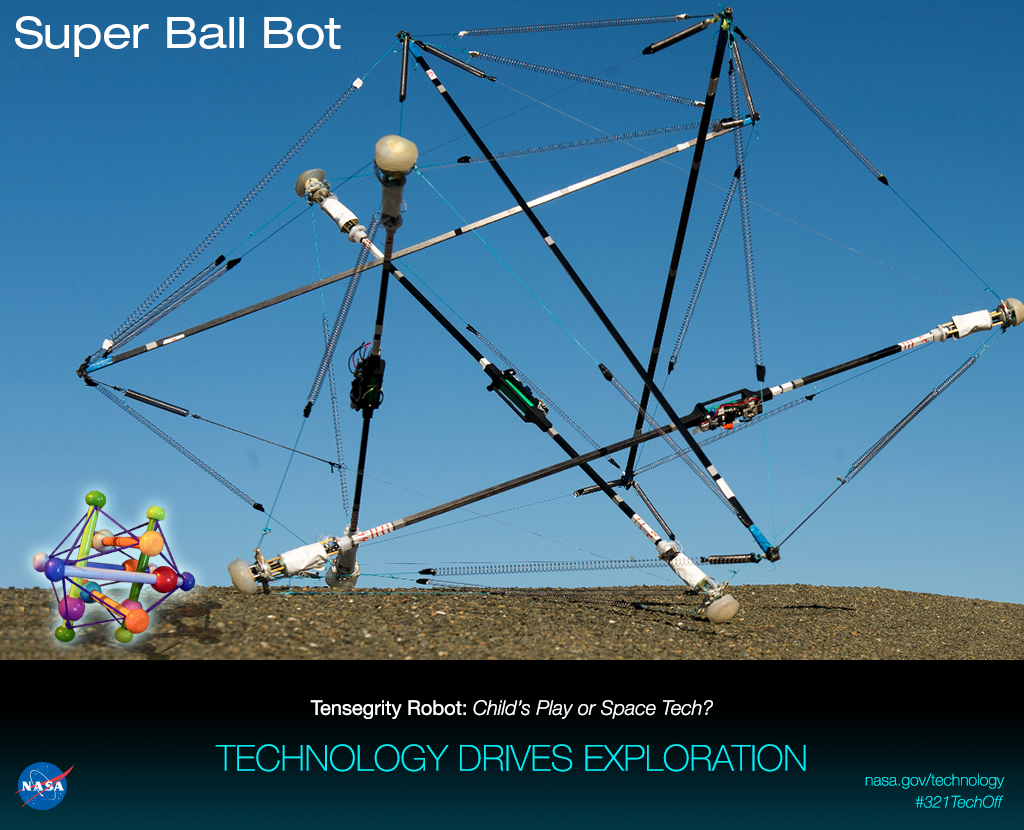
미국 · NASA Ames Research Center
막대와 팽팽한 케이블이 서로 힘을 지탱하는 텐세그리티 구조를 이용한 지상 탐사 로봇 시제품입니다. 2014년 NASA 공개 자료는 착륙 충격을 견디고 구조를 변형해 굴러 이동하는 탐사 장치를 연구하는 취지를 설명합니다. 타이탄 등 행성 표면 탐사를 위한 가능성을 연구한 것으로 실제 천체에 착륙한 로봇으로 소개하지 않습니다. 공개일은 해당 공식 자료의 게시일입니다.
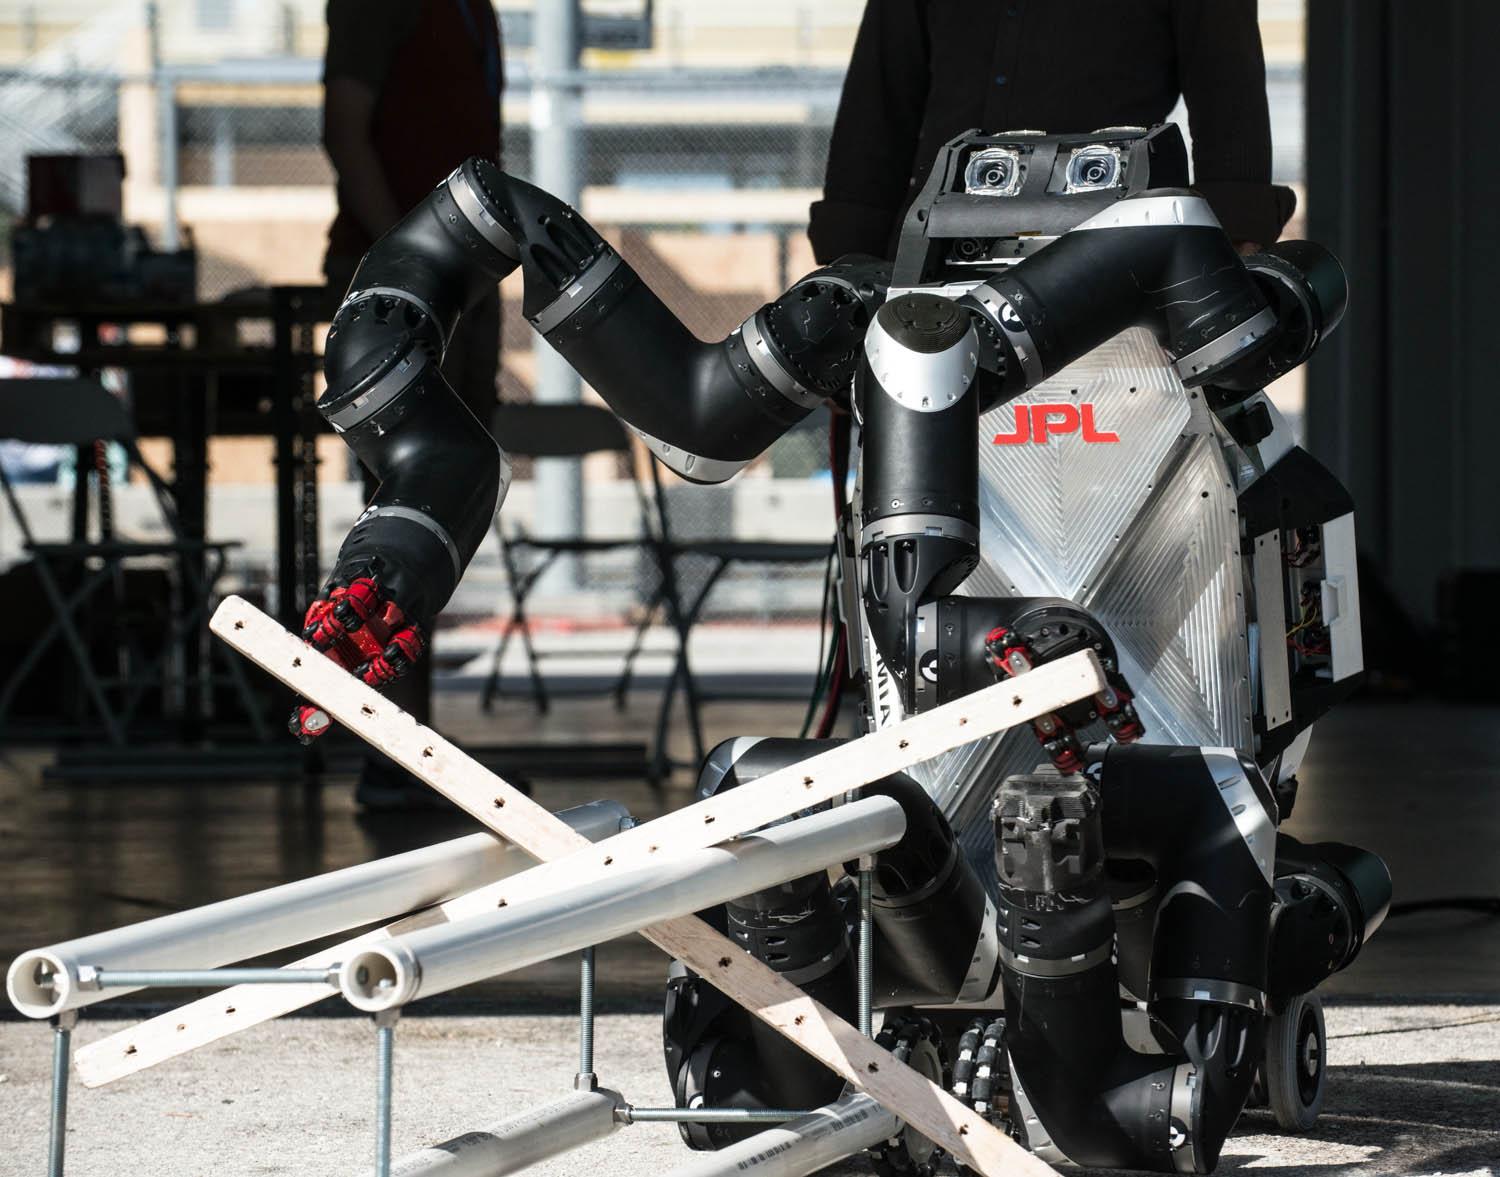
미국 · NASA JPL / Caltech
JPL이 재난 현장의 이동과 물체 조작을 연구하기 위해 만든 로봇. 네 팔다리를 지지와 작업에 활용하며, 2013년 DARPA 로보틱스 챌린지 예선에 참가했다. 기존 실물 연구 로봇. DARPA 챌린지 예선 참가 시점: 2013-12.
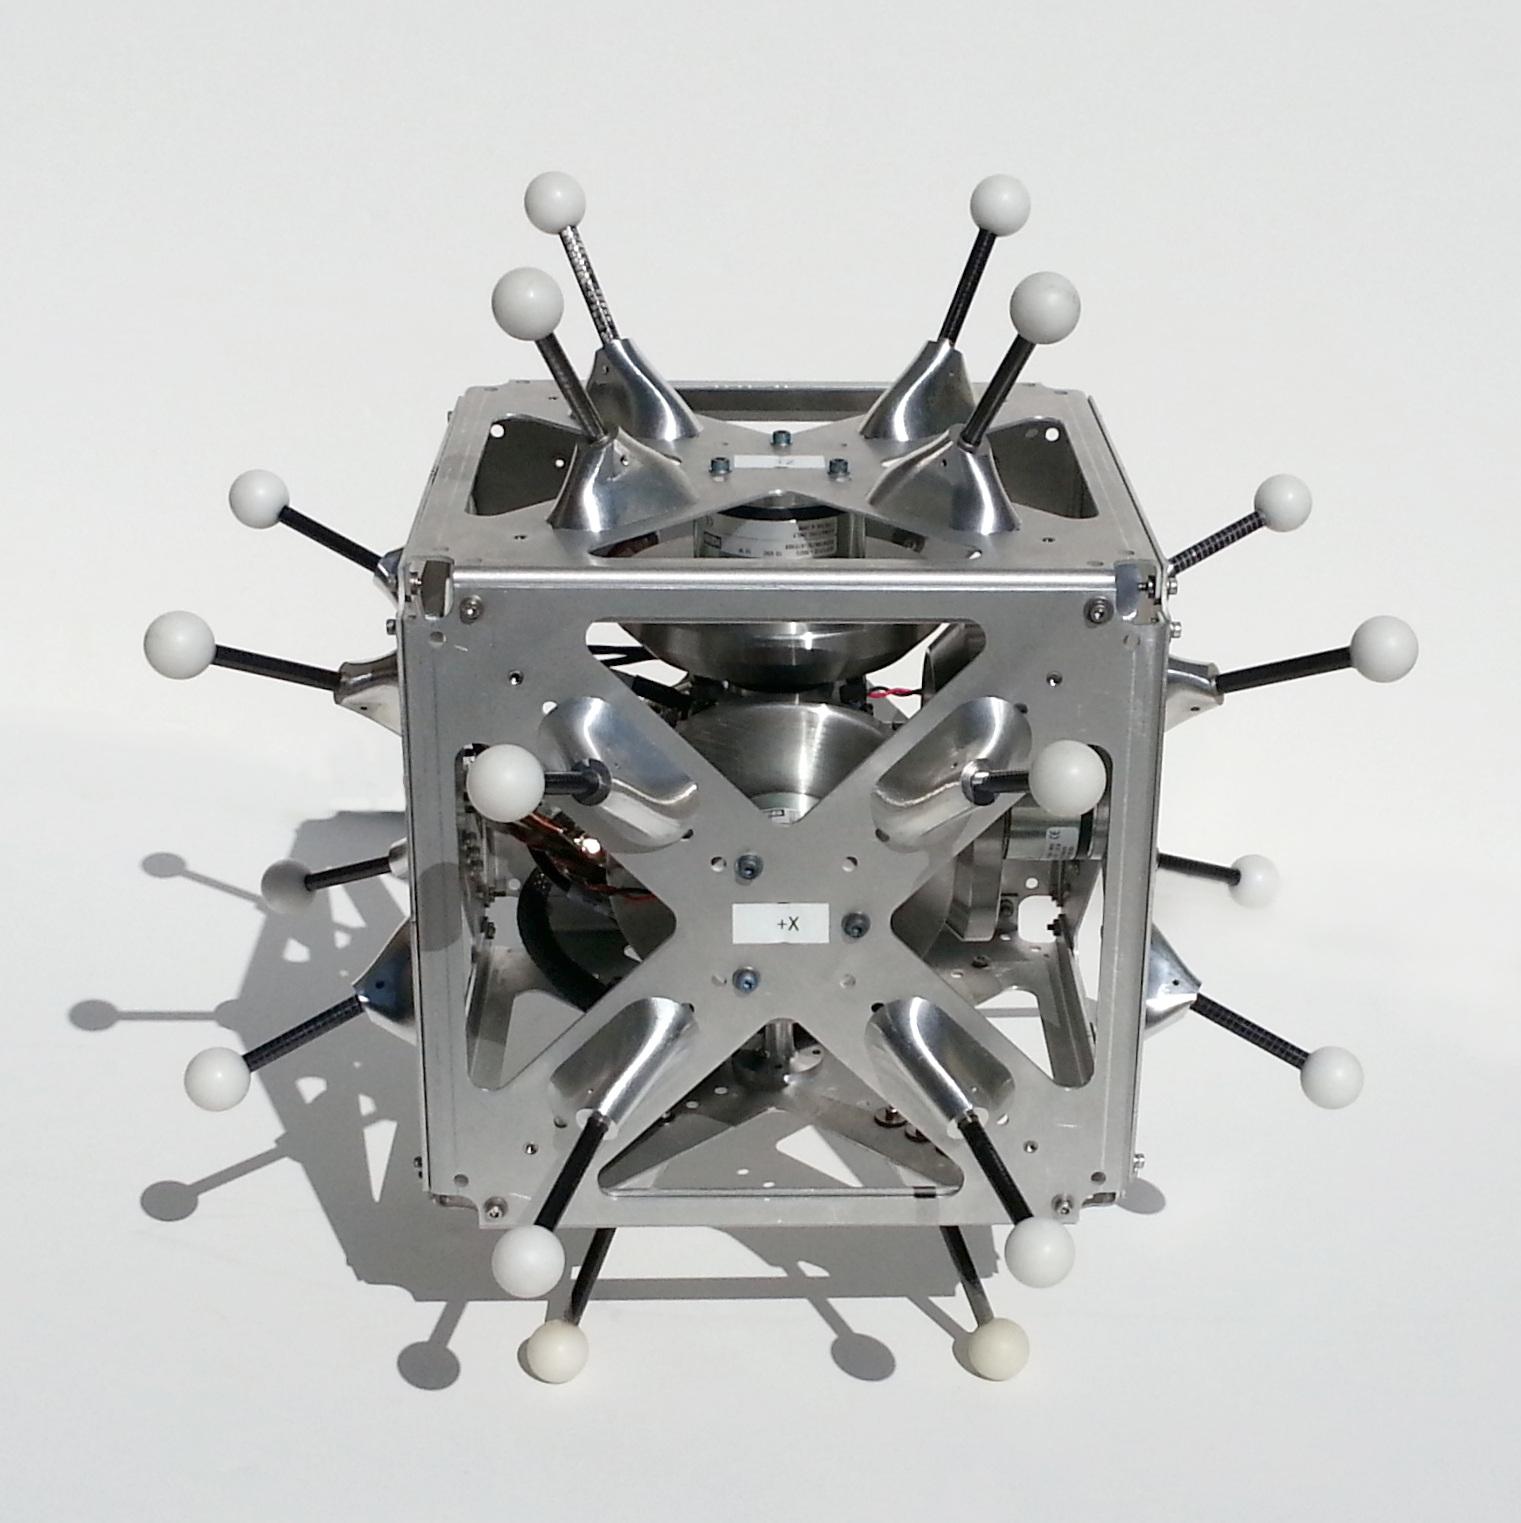
미국 · NASA JPL / Stanford University / MIT
내부 회전 장치로 뛰거나 구르는 이동 방식을 연구하는 정육면체 로봇 시제품입니다. 소행성 등 낮은 중력 환경의 탐사를 위한 연구 프로젝트로, 사진은 2014년 공개된 실물입니다.
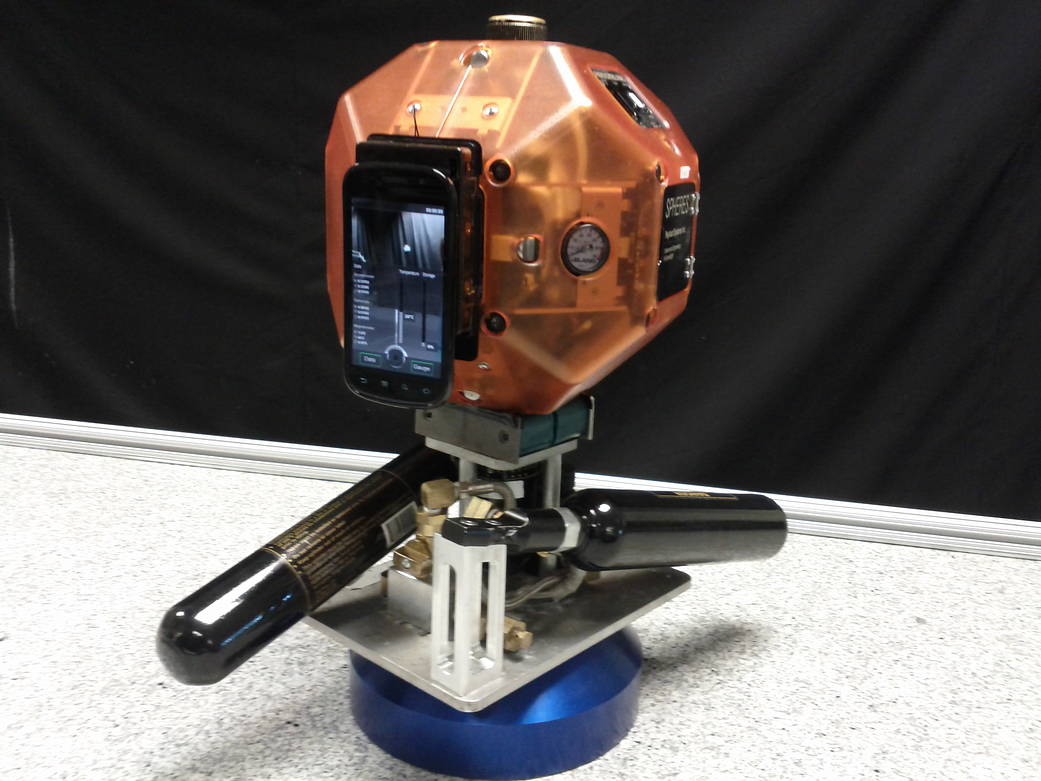
미국 · NASA Ames Research Center
스마트폰을 결합한 NASA 에임스의 자유비행 우주 로봇 시제품입니다. 2014년 공개 자료는 기존 SPHERES에 3차원 센서와 카메라를 갖춘 Project Tango 스마트폰을 적용해 국제우주정거장 내부 지도 작성과 항법을 시험하는 계획을 소개했습니다. 사진은 스마트폰을 장착한 지상 장치이며 우주에서 촬영한 사진은 아닙니다. 공개일은 해당 공식 사진 자료의 게시일입니다.
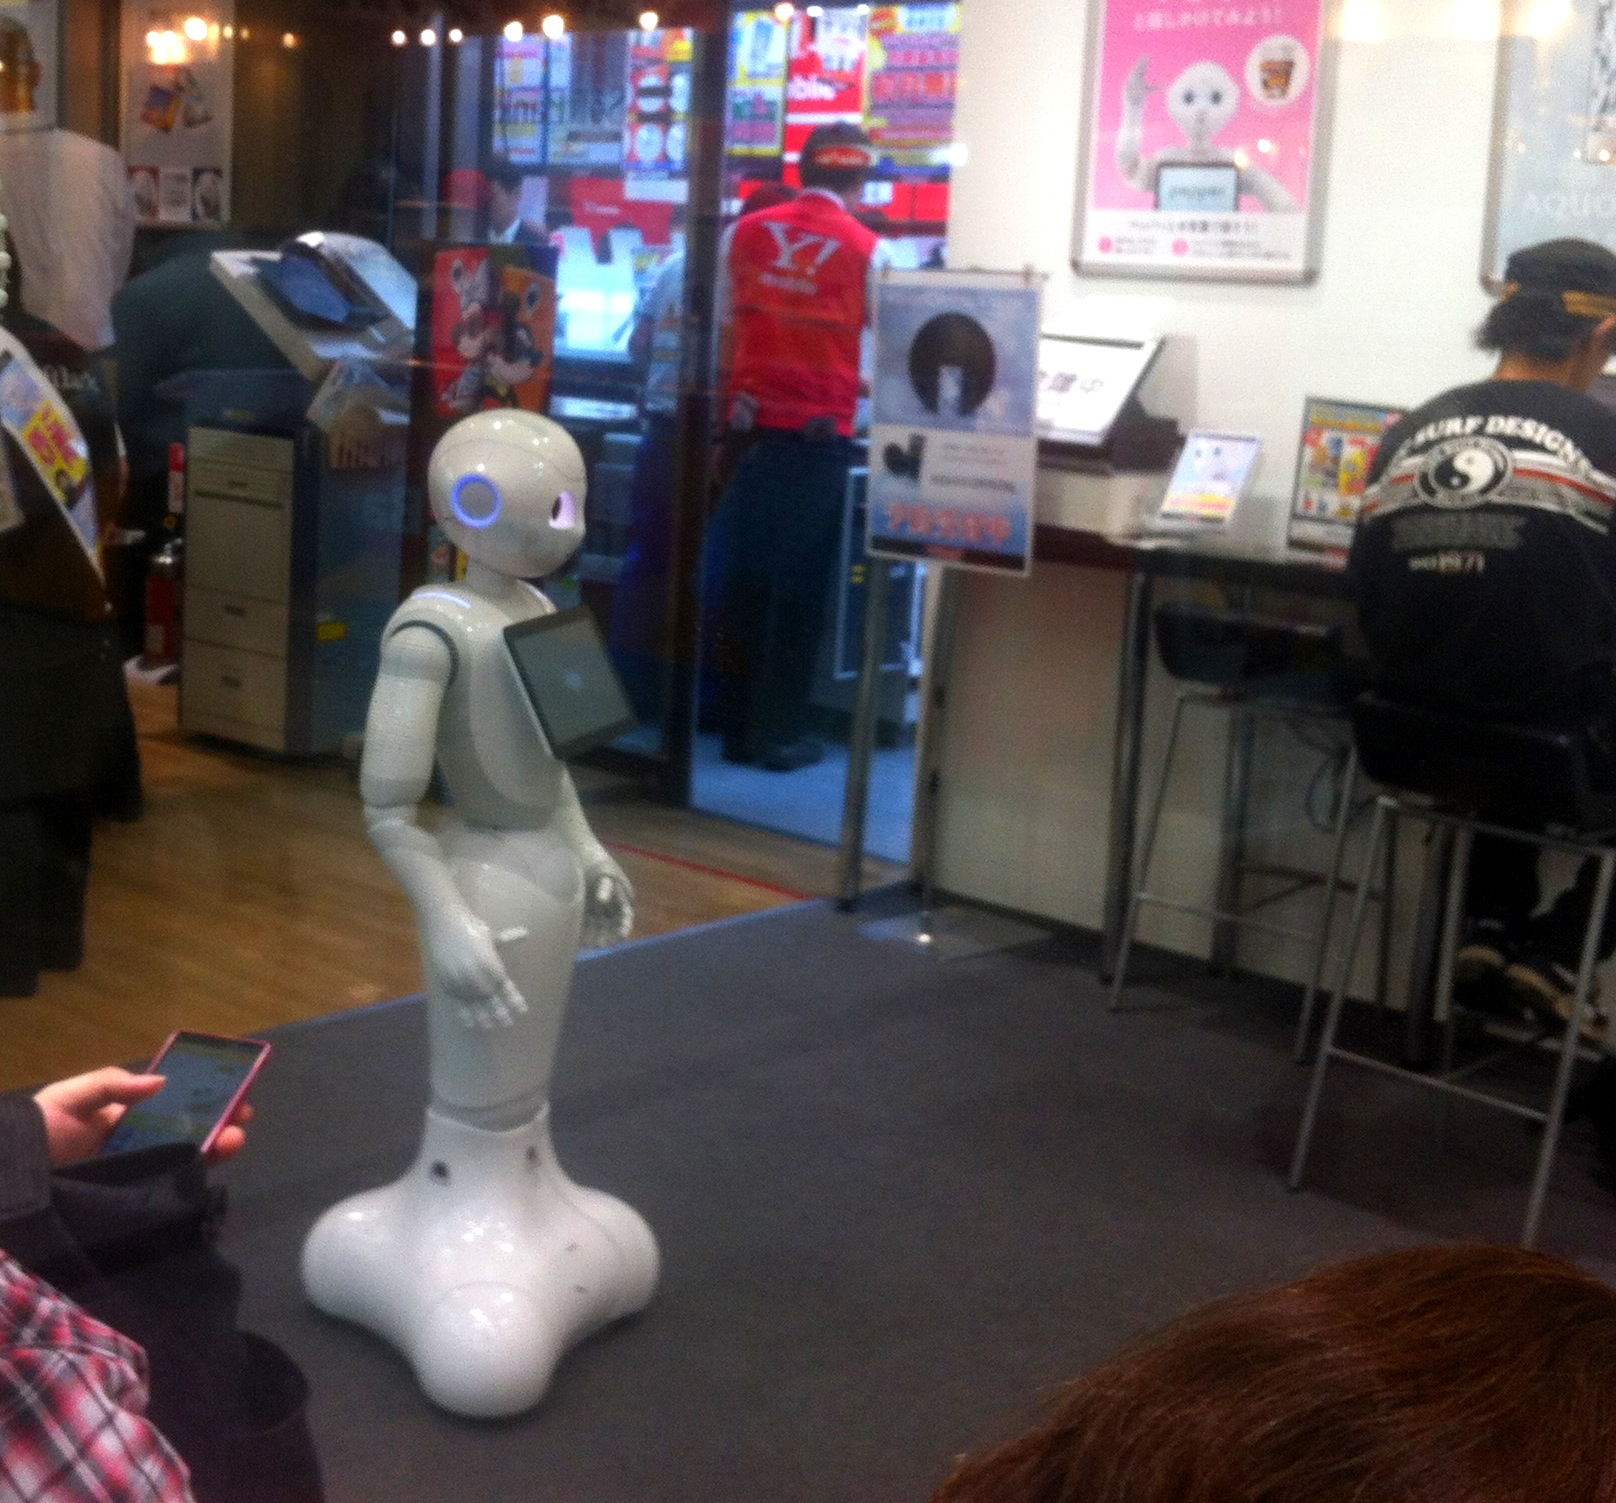
일본 · 프랑스 · SoftBank Mobile / Aldebaran Robotics
소프트뱅크와 알데바란이 공동 개발해 2014년 공개한 사람형 소통 로봇입니다. 가슴의 화면과 두 팔을 갖춘 초기 모델의 매장 전시 모습을 살펴볼 수 있습니다.
스페인 · PAL Robotics
ROS 기반의 이족보행 휴머노이드 연구 플랫폼이다. 실내 보행과 사람·로봇 상호작용 실험을 위해 개발됐다. 공개일은 제조사의 2013년 11월 12일 출시 소개 영상이며, 상세 소개 글은 같은 달 21일 게시됐다.
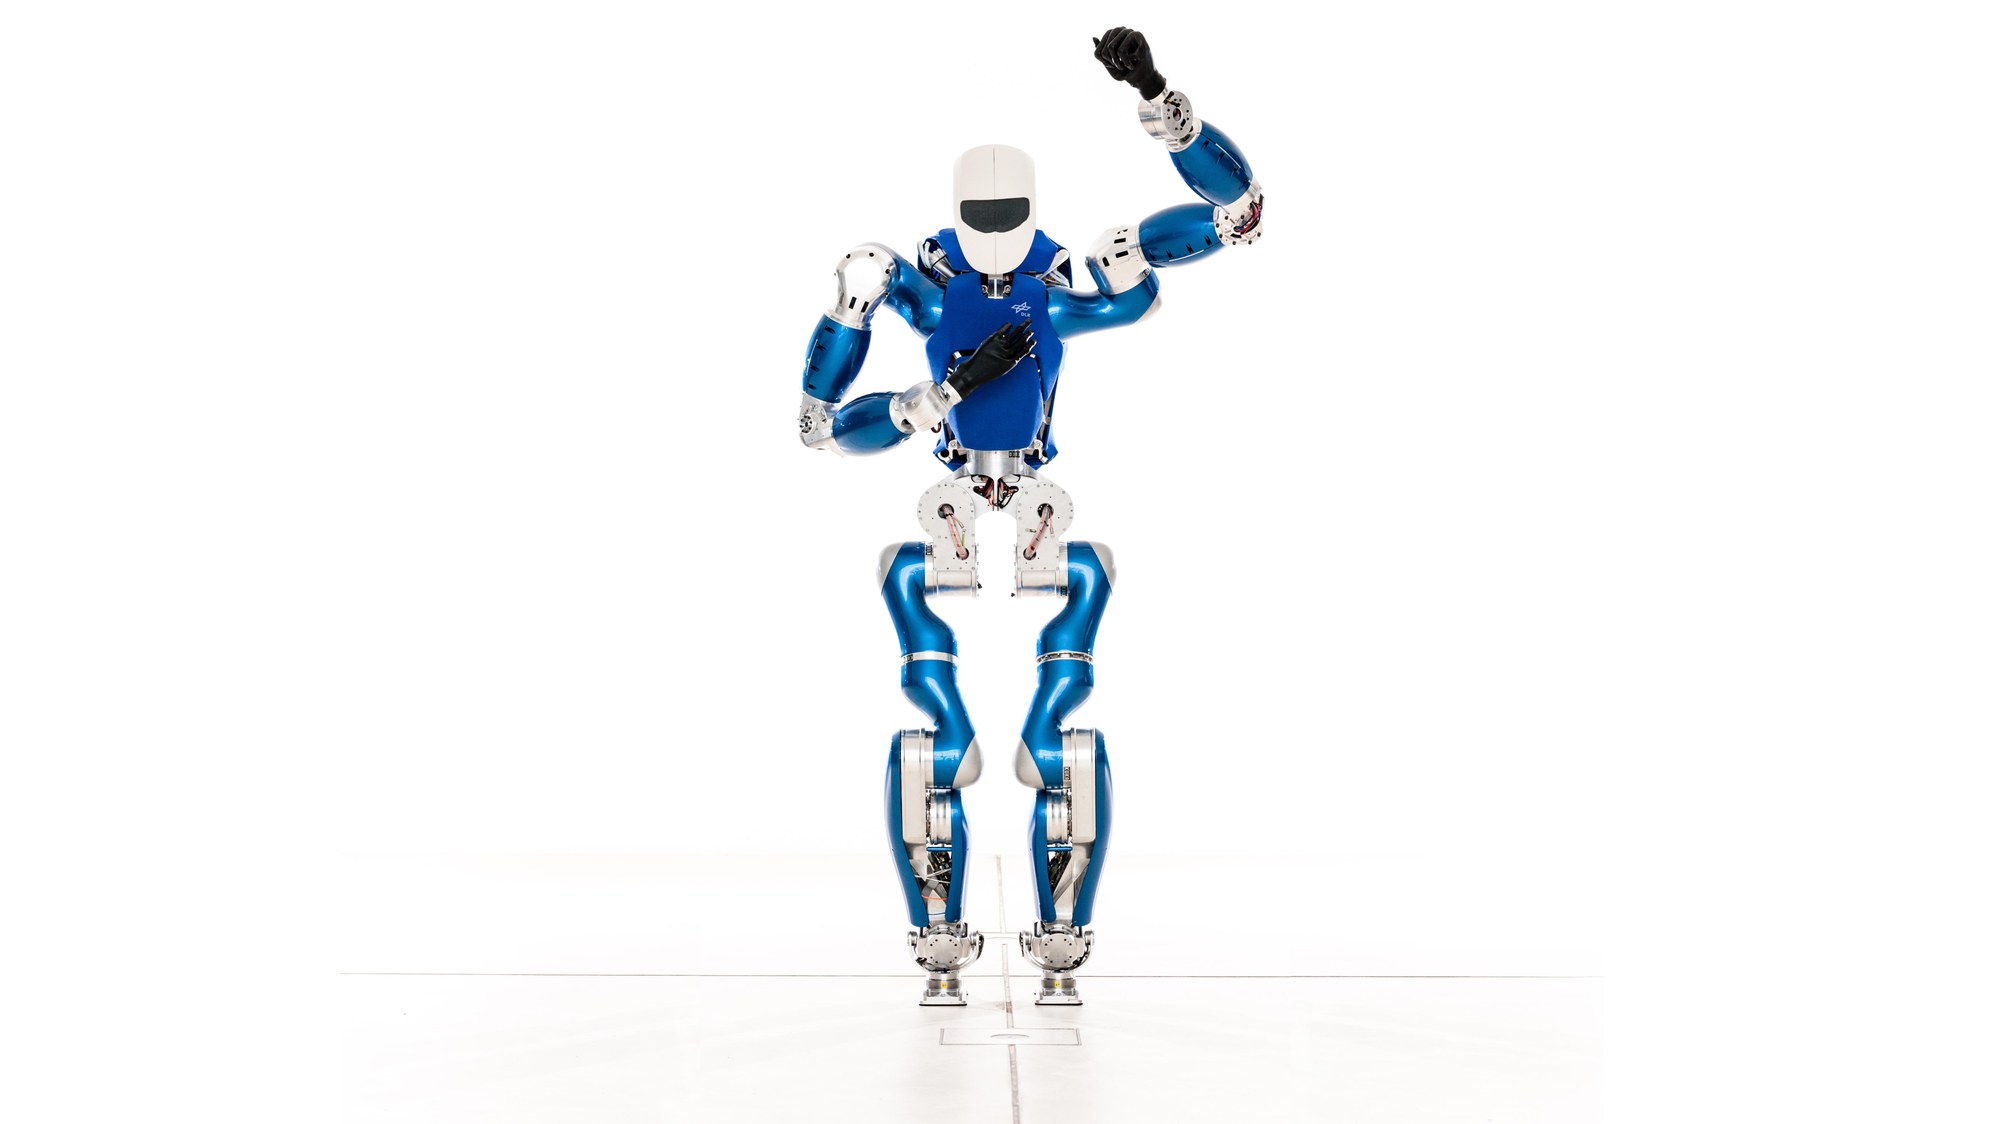
독일 · 독일항공우주센터(DLR)
TORO는 관절 토크 제어를 바탕으로 보행과 균형, 외부 힘에 대한 대응을 연구하는 DLR의 이족보행 로봇입니다. 2013년 공식 발표는 보행 로봇에 팔과 손을 더한 구성을 소개합니다. 수록 사진과 날짜는 이 당시의 공개 자료이며 최신 모델의 사양을 나타내지 않습니다.
미국 · NASA / Jet Propulsion Laboratory
NASA JPL이 설계·개발·조립한 화성 탐사 로버 큐리오시티입니다. 사진은 게일 분화구의 록네스트에서 2012년 10월 31일 로봇 팔의 MAHLI 카메라로 촬영한 55장을 합친 실제 자화상입니다. 바퀴와 몸체, 카메라 마스트 및 주변 지형을 볼 수 있습니다. 표시한 공개일은 공식 사진 자료의 원래 게시일이며 로봇 최초 발표일이나 최신 촬영일을 뜻하지 않습니다.
미국 · Boston Dynamics
평소 바퀴로 움직이다 장애물을 만났을 때 도약하는 원격 조작 연구 로봇이다. 비행 중 자세를 안정시키는 장치를 사용한다. 공개일은 제조사의 원래 시연 영상 게시일이다.
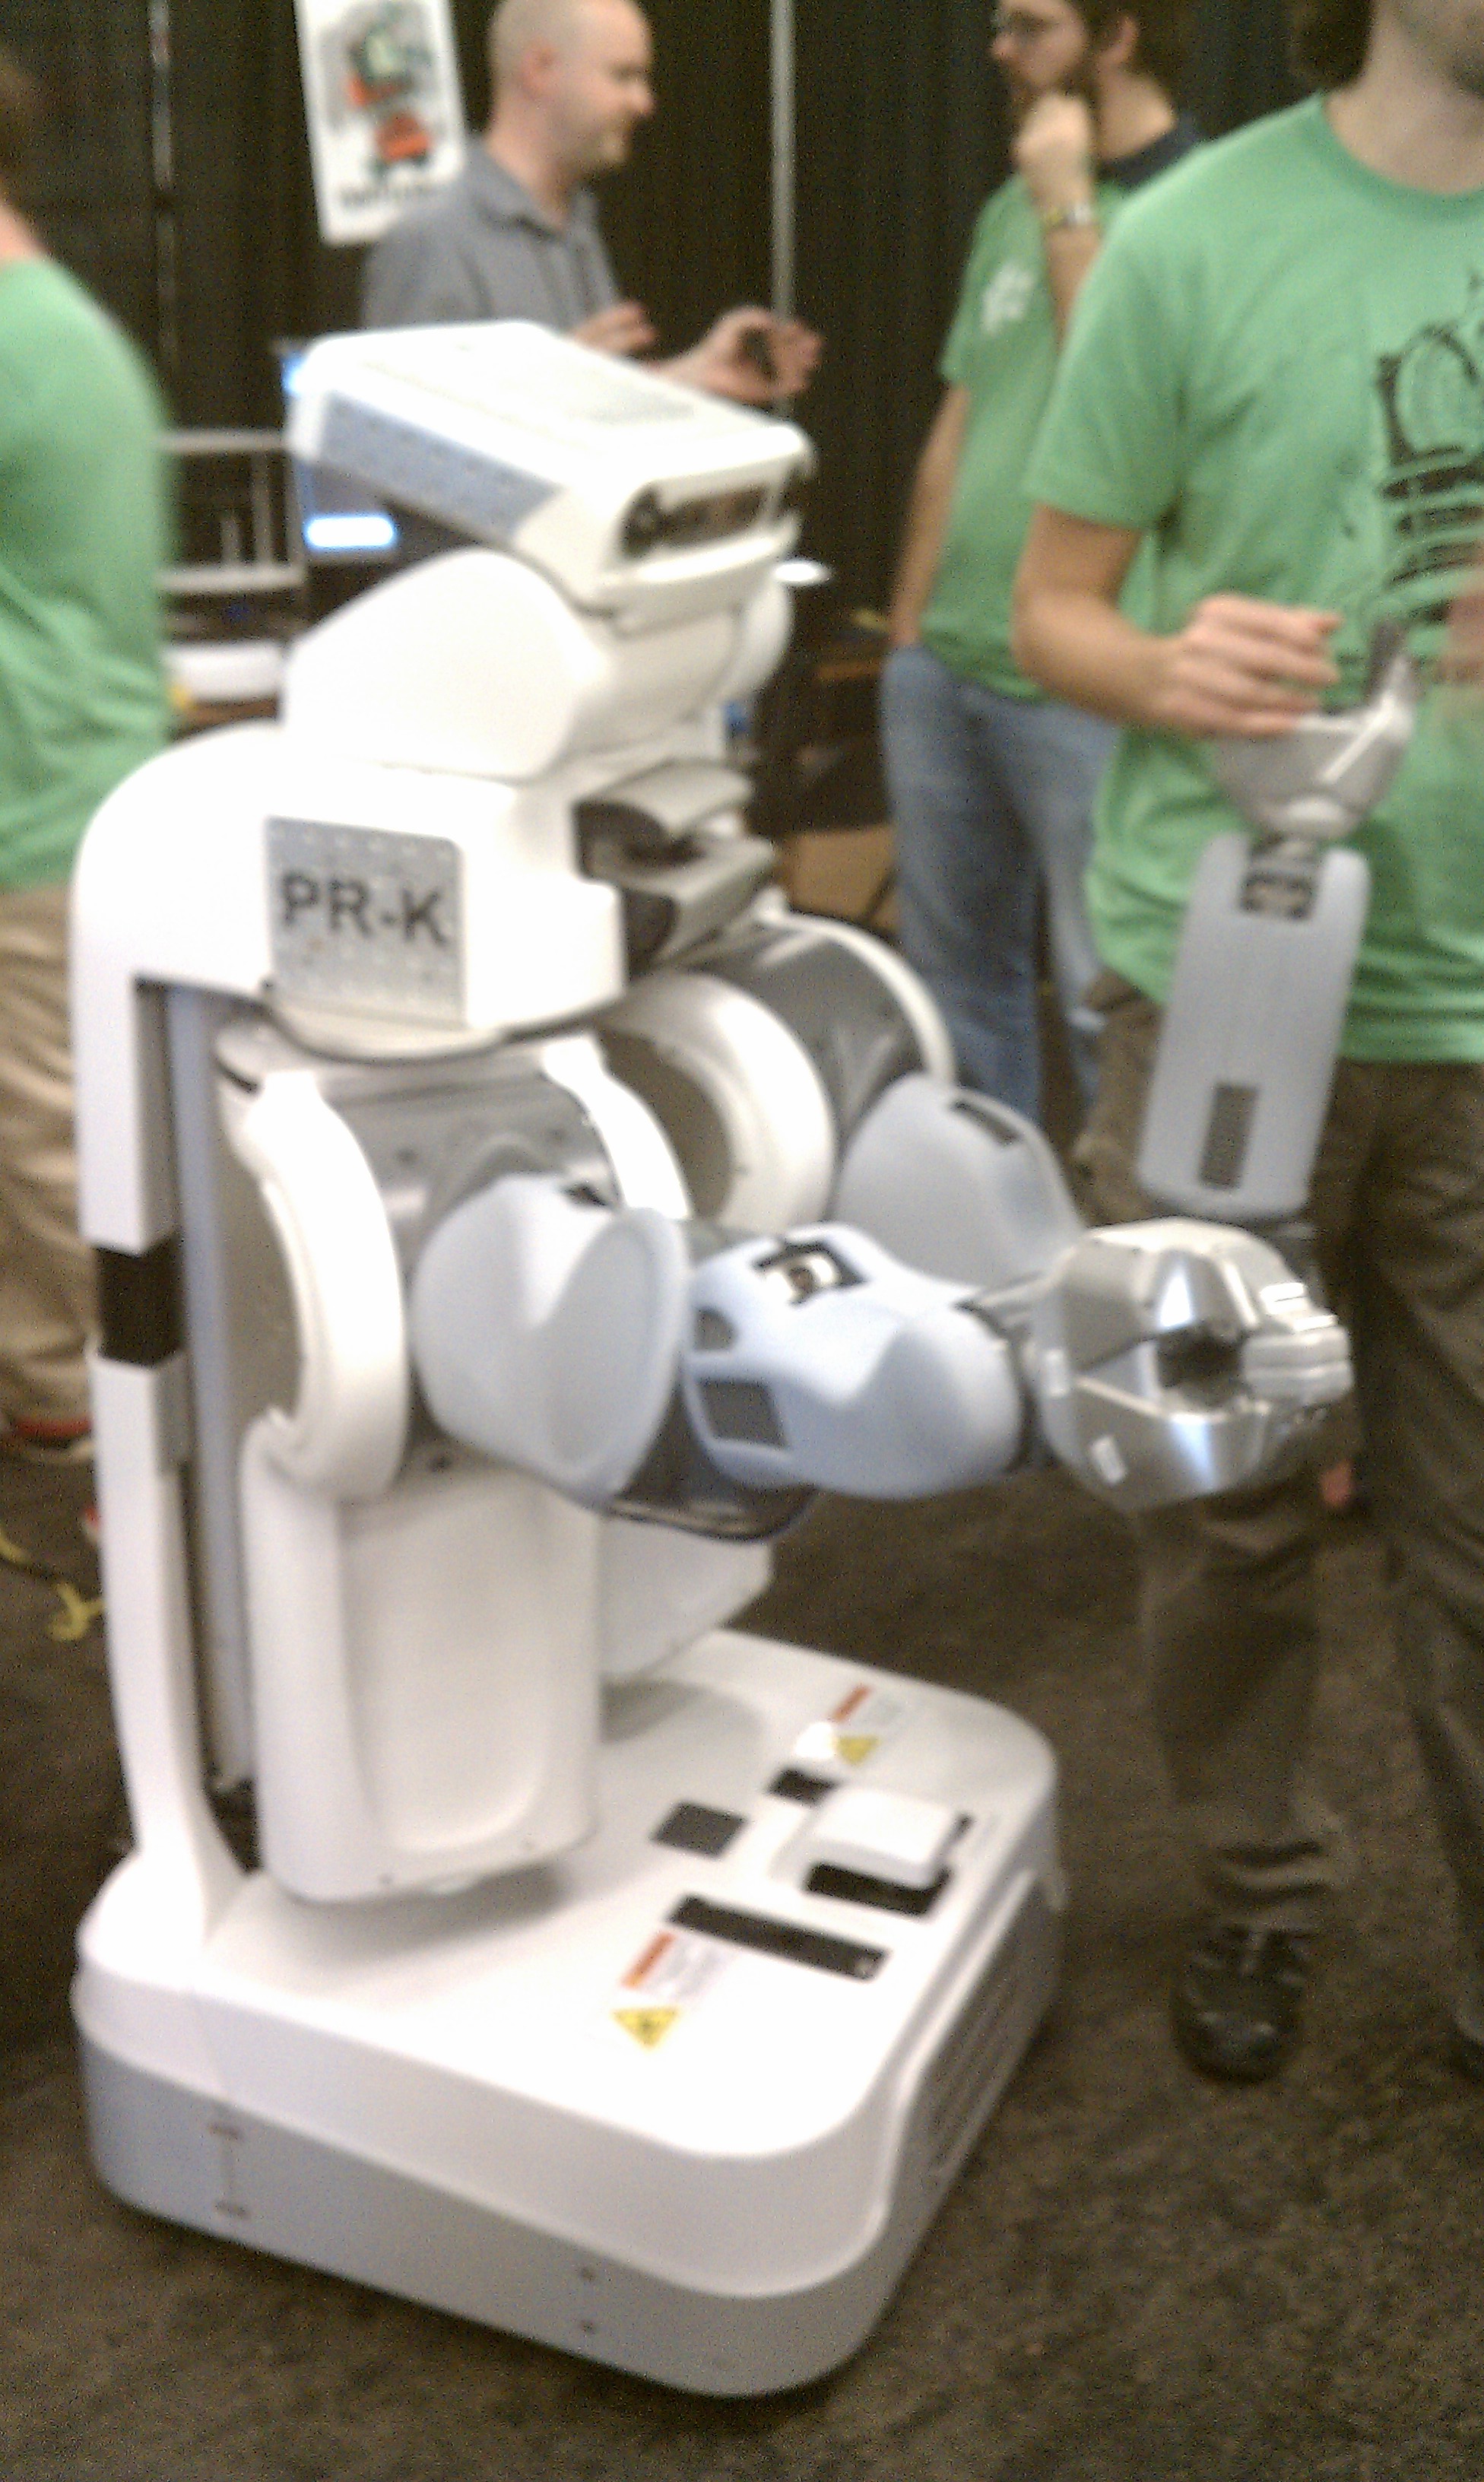
미국 · Willow Garage
Willow Garage가 개발한 PR2 이동 조작 플랫폼의 RoboGames 시연 사진입니다. 이동 베이스와 양팔 조작기를 한 플랫폼에 결합한 연구용 로봇입니다.
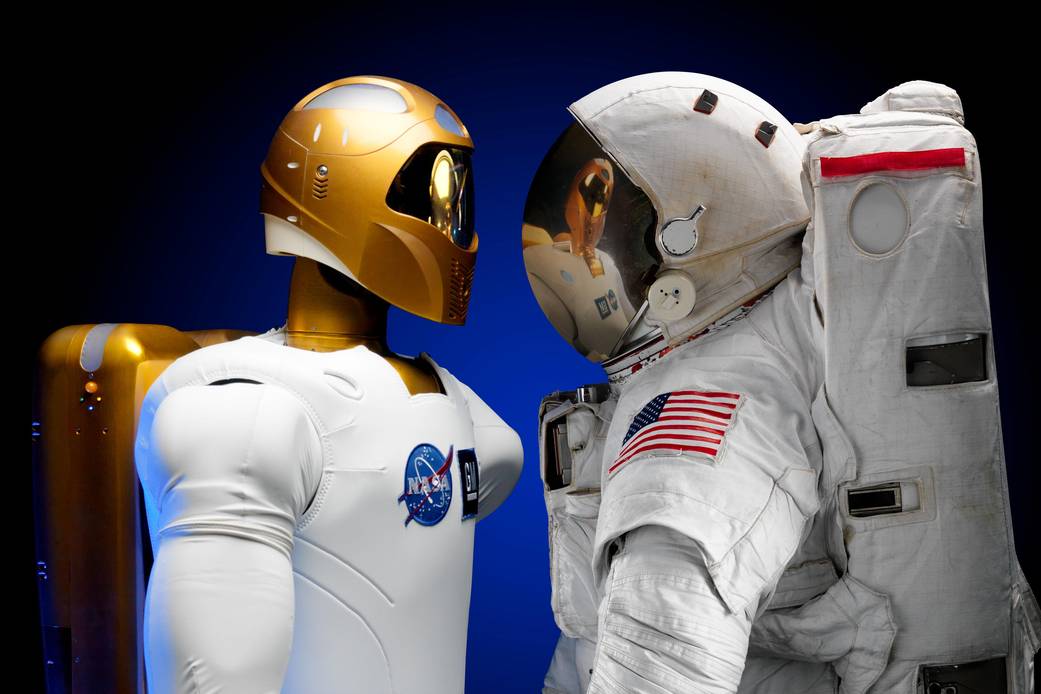
미국 · NASA Johnson Space Center / General Motors
NASA와 GM이 공동 개발한 사람 형태의 우주 작업 연구 로봇입니다. 손을 이용한 작업과 사람과의 협업을 연구했으며, 사진은 2010년 공개된 상체형 모델입니다.
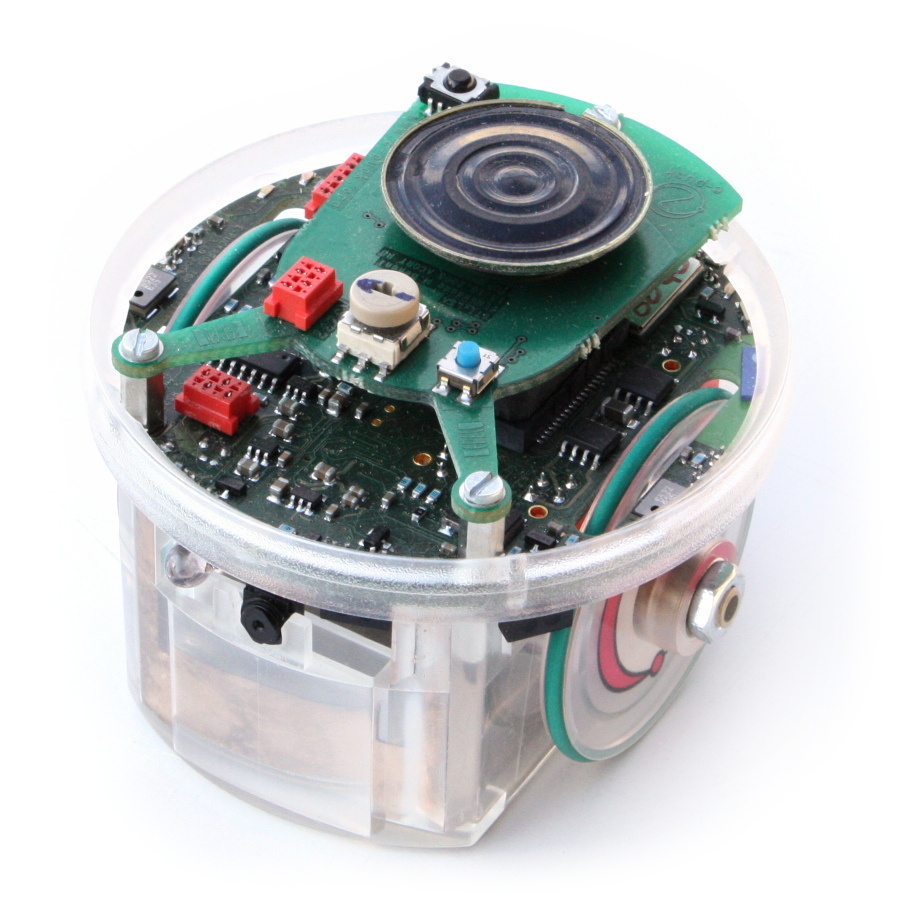
스위스 · EPFL / Cyberbotics
교육과 군집 로봇 연구에 활용되는 원형 e-puck 이동 로봇입니다. 카메라와 센서, 차동 구동을 작은 연구 플랫폼에 담았습니다.
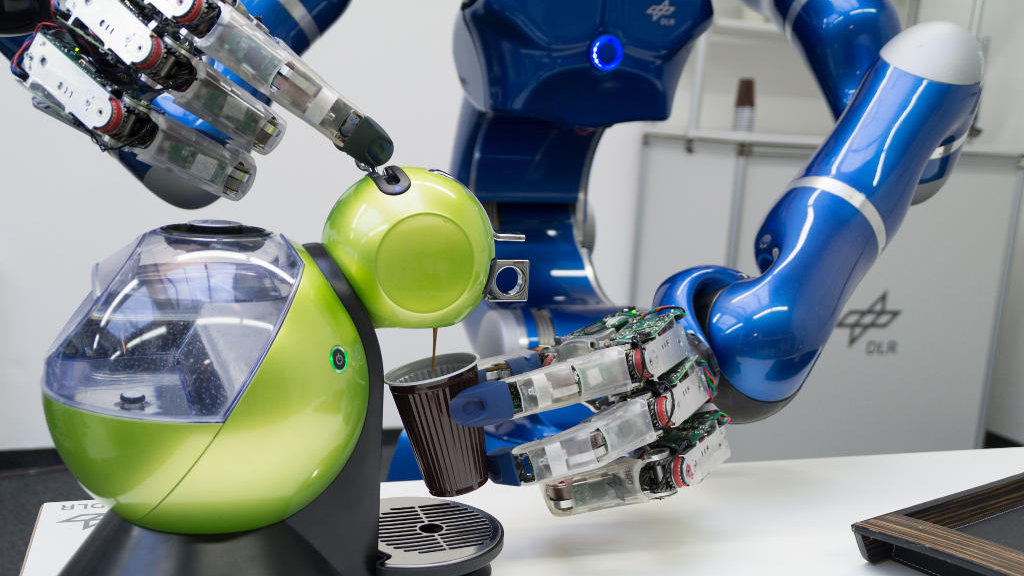
독일 · 독일항공우주센터(DLR)
롤린 저스틴은 이동 플랫폼 위에 상체와 두 팔을 장착한 DLR의 휴머노이드 연구 로봇입니다. 자율적인 물체 조작과 사람을 돕는 작업을 연구하는 데 사용됩니다. 공식 소개에서 최초 공개 연도인 2008년을 확인했으며 월·일은 확인되지 않았습니다. 사진의 촬영일은 별도로 확인되지 않았습니다.
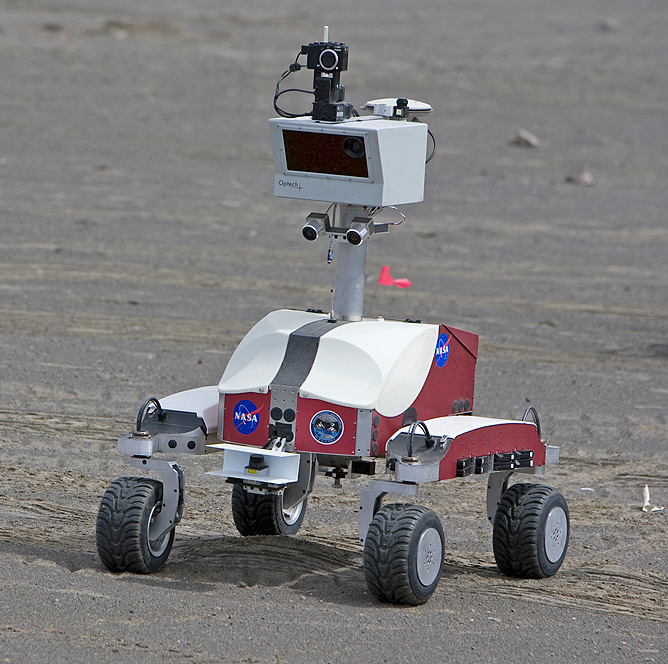
미국 · NASA Ames Research Center Intelligent Robotics Group (United States)
NASA Ames 지능형 로봇 그룹이 개발한 K10이 2008년 워싱턴 모지스 레이크에서 지형 매핑과 과학 정찰을 위해 시험되는 모습.
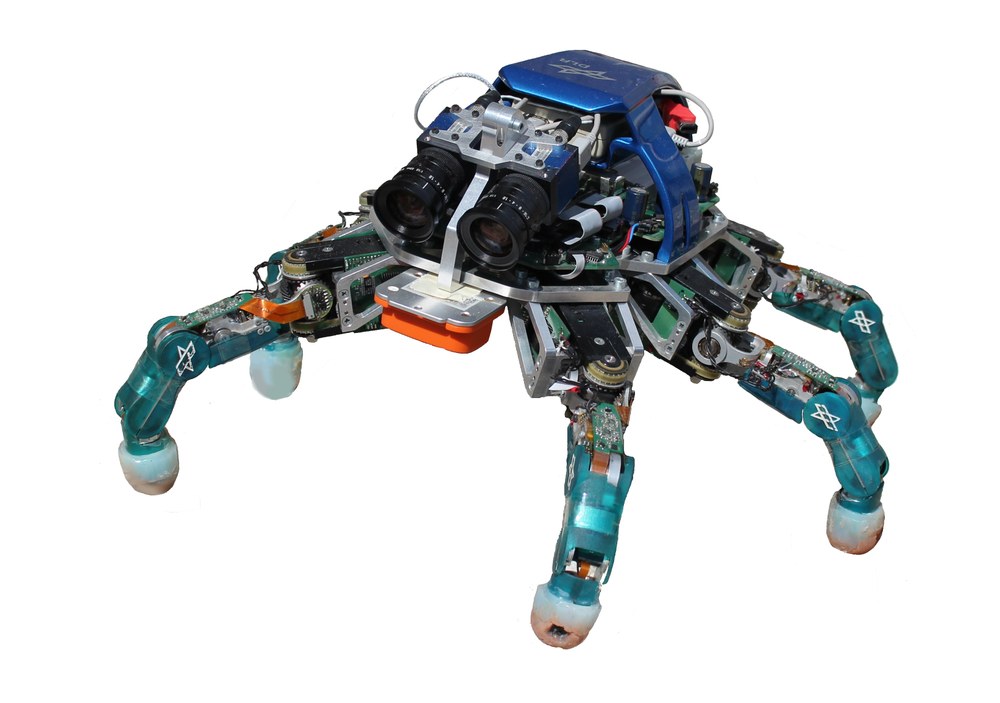
독일 · 독일항공우주센터(DLR)
DLR 크롤러는 로봇 손의 손가락 기술을 다리에 응용한 여섯 다리 연구 로봇입니다. 힘을 제어하는 보행과 스테레오 카메라를 이용한 이동·환경 인식을 연구합니다. 공식 자료가 밝힌 최초 공개 연도는 2008년이며 정확한 월·일은 확인되지 않았습니다. 수록 사진은 공식 자료에 제공된 별도의 로봇 사진입니다.
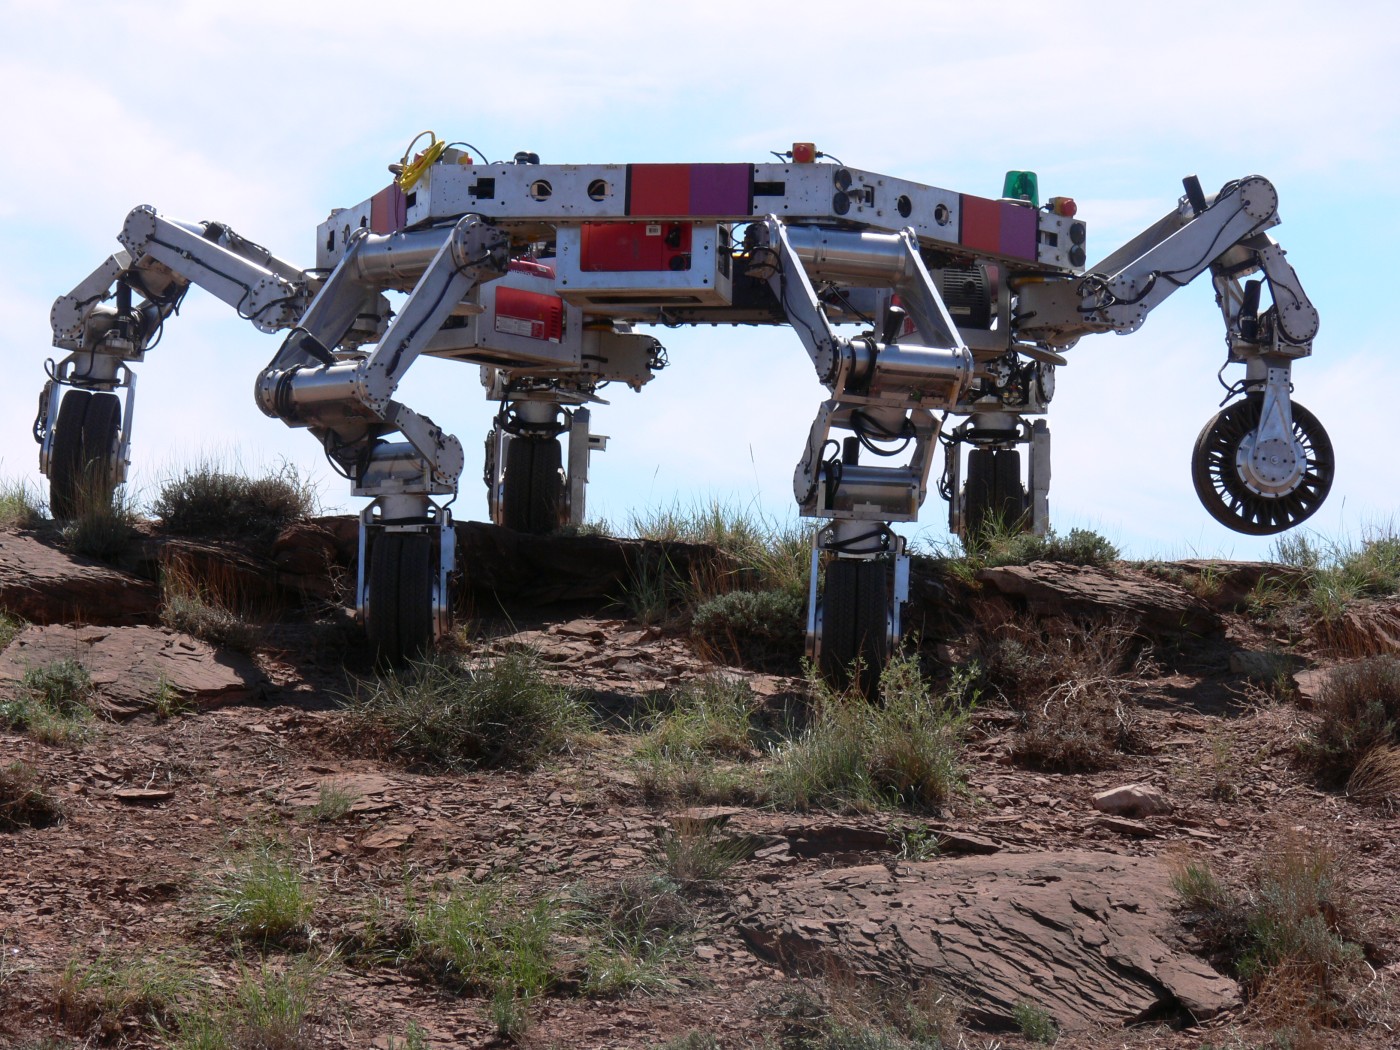
미국 · NASA Jet Propulsion Laboratory (JPL), Caltech (United States)
NASA/JPL의 6족 ATHLETE(All-Terrain Hex-Limbed Extra-Terrestrial Explorer) 달 탐사 로버 프로토타입이 언덕을 오르는 시험 장면(2008).
미국 · Boston Dynamics
여섯 다리로 울퉁불퉁한 지형을 이동하는 원격 조작 연구 로봇이다. 공식 연혁에 기재된 2007년을 표시했다. 수록된 2012년 영상은 내구성과 이동성을 개선한 후속 형상을 보여 준다.
미국 · Boston Dynamics / University of Pennsylvania / Stanford / UC Berkeley / Carnegie Mellon
특수한 발과 동작으로 표면의 미세한 요철을 붙잡고 오르는 연구 로봇이다. 보스턴 다이내믹스와 여러 미국 대학이 참여했다. 공식 연혁의 2006년과 수록 영상의 2009년 게시일을 구분했다.
미국 · Boston Dynamics
실험실 밖의 거친 지형을 이동하고 균형을 유지하도록 개발된 네발 연구 로봇이다. 제조사 연혁의 2004년을 표시했다. 영상은 눈·진흙·돌무더기에서의 이동 등을 모은 2010년 자료다.
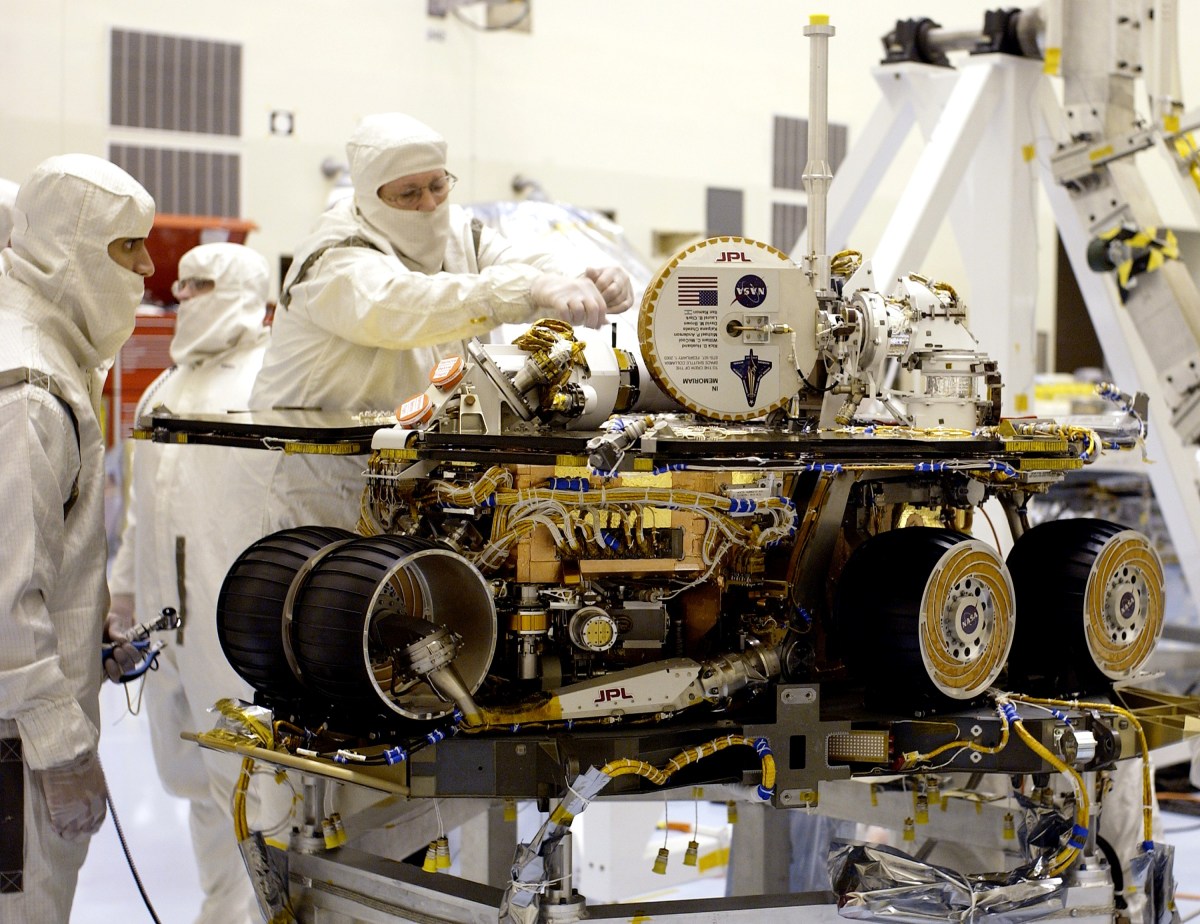
미국 · NASA / Jet Propulsion Laboratory
NASA와 JPL이 화성의 암석·토양에서 과거 물의 흔적을 조사하기 위해 개발한 이동 탐사 로봇이다. 공개일 표시는 2003년 6월 10일의 공식 발사 발표를 기준으로 했다. 2004년 구세프 분화구에 착륙했으며 현재는 임무가 종료된 역사적 로봇이다. 사진은 2003년 3월 28일 지상에서 최종 점검을 받는 실제 스피릿이다.
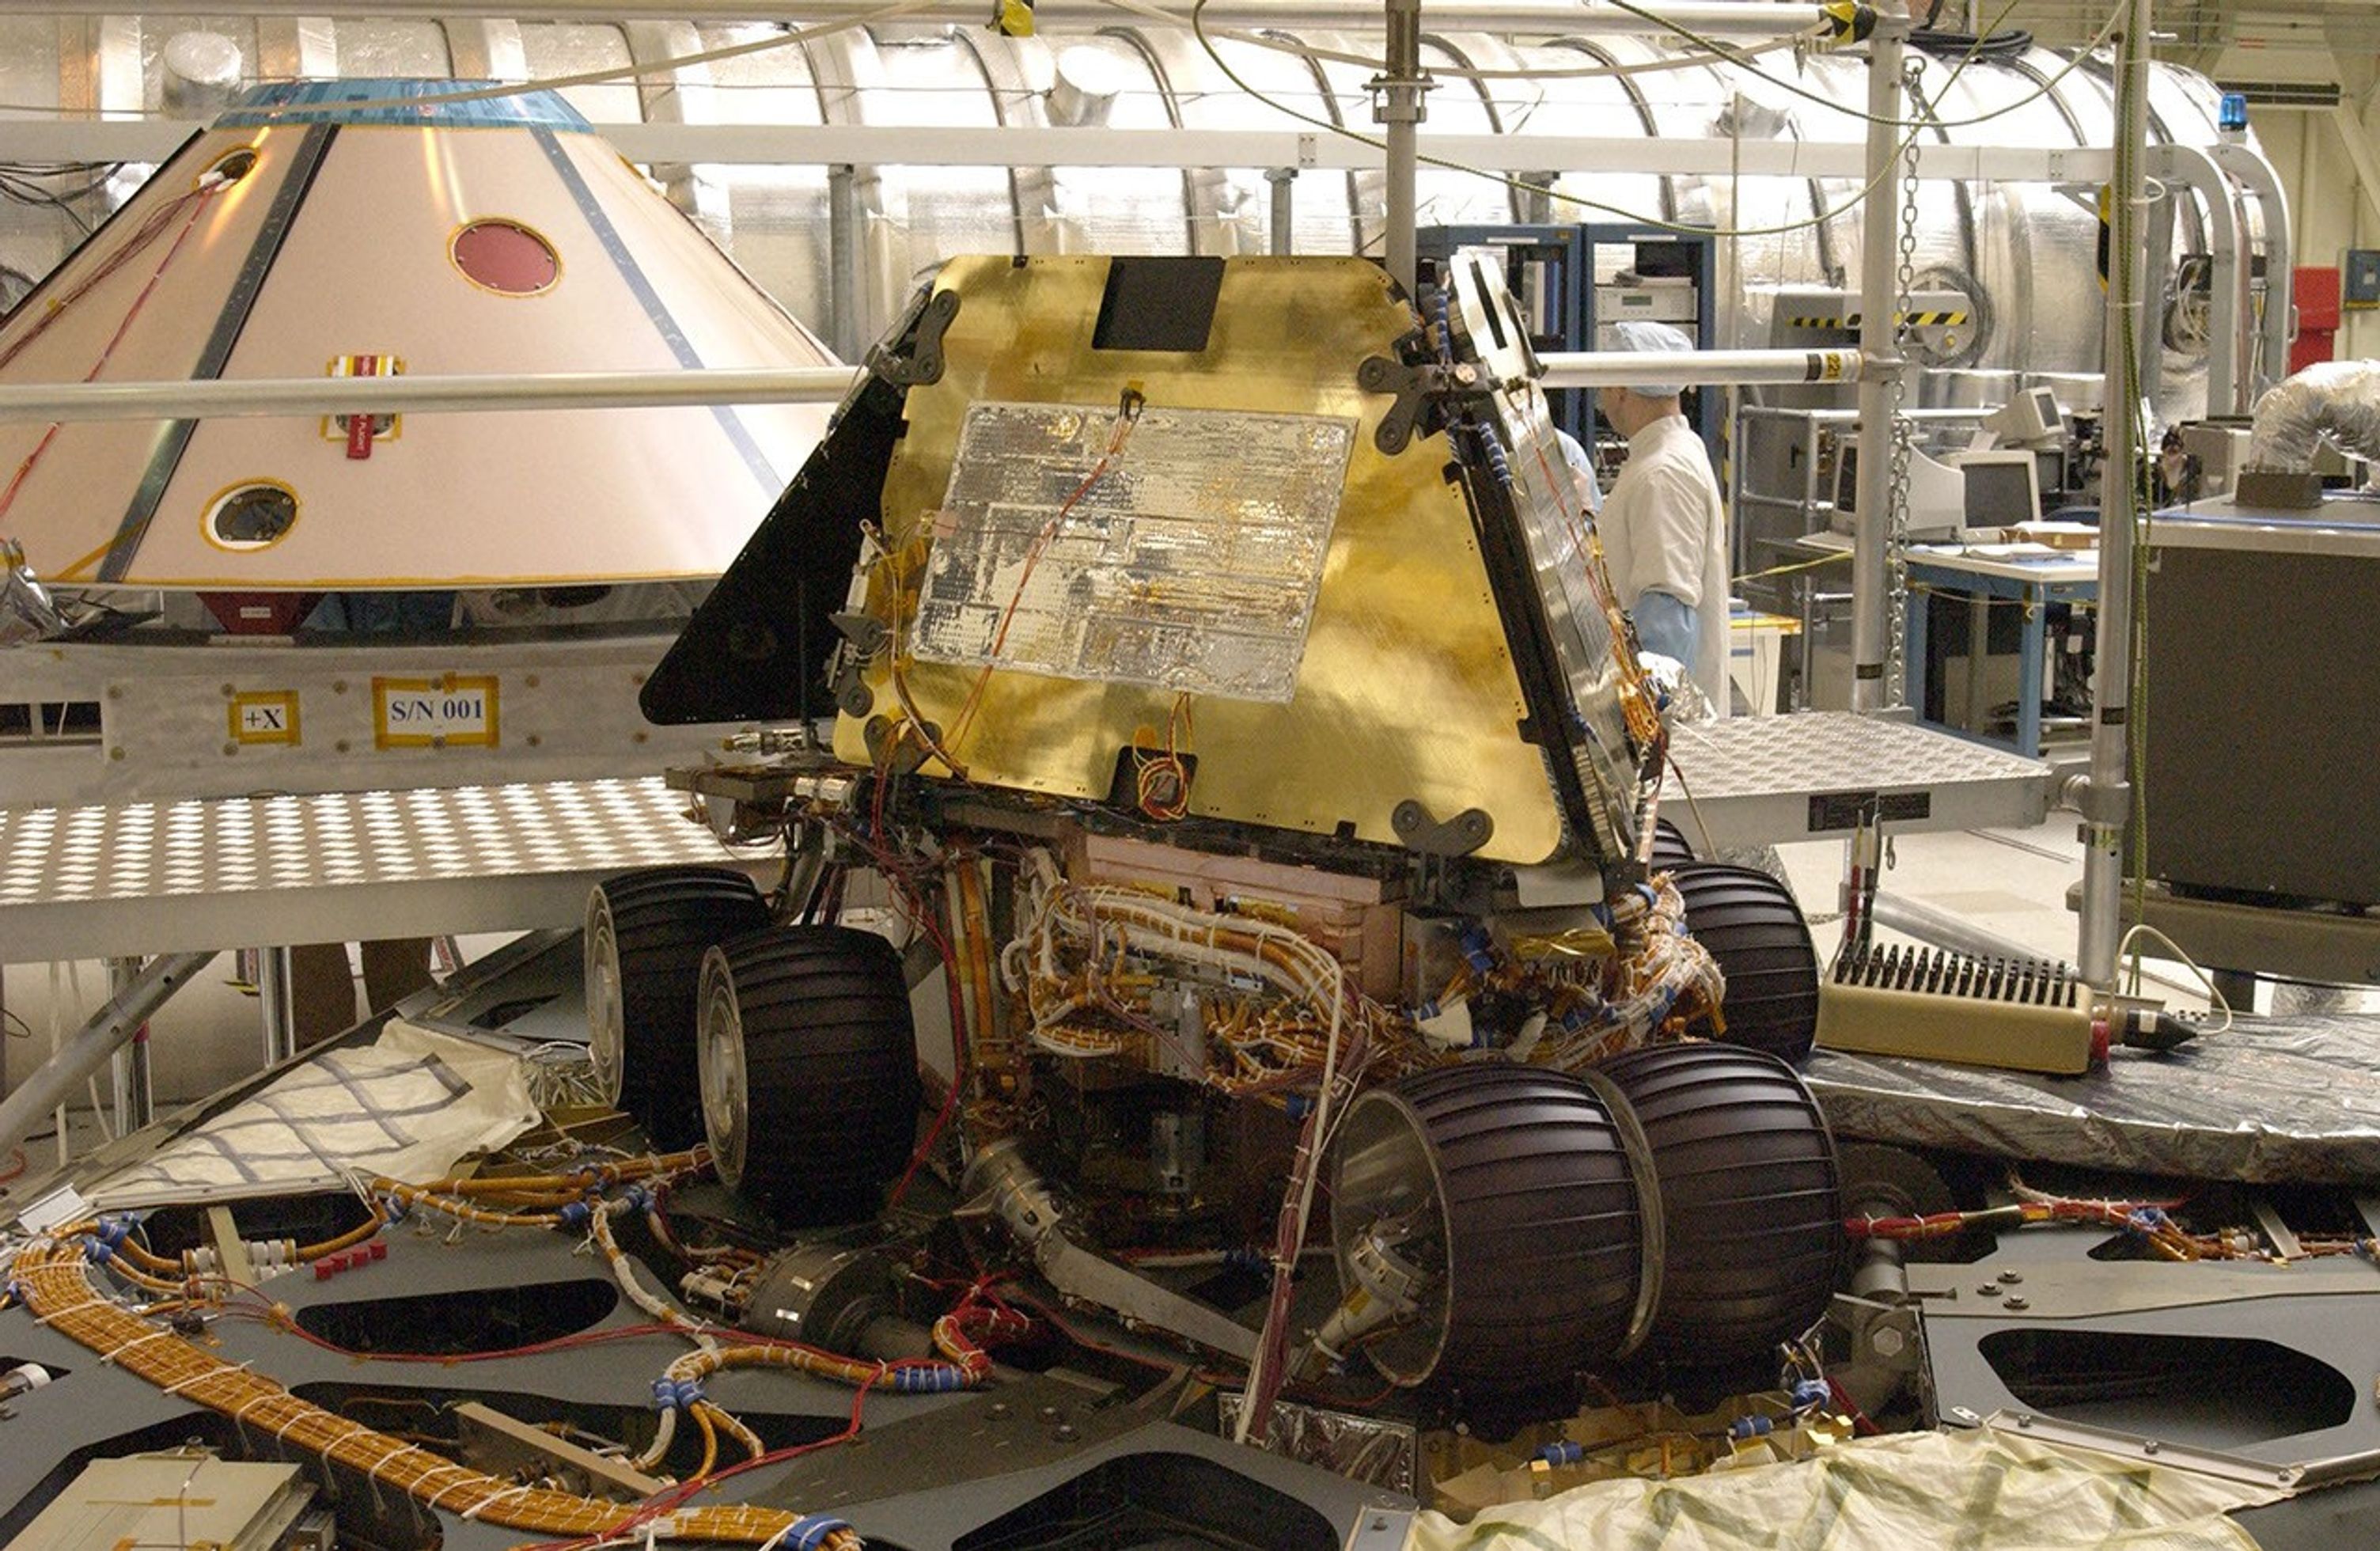
미국 · NASA / Jet Propulsion Laboratory
NASA와 JPL이 개발한 화성 이동 탐사 로봇이다. 스피릿과 함께 화성의 암석·토양에서 과거 물의 활동 흔적을 조사했다. 2004년 화성에 착륙해 약 15년간 탐사했으며, 2018년 거대한 먼지폭풍 이후 통신이 끊기고 2019년 2월 임무가 종료됐다. 사진은 태양전지판과 바퀴를 접은 실제 오퍼튜니티가 펼쳐진 착륙선 위에 놓인 지상 시험 모습이다. 공개일은 해당 공식 사진의 2003년 2월 26일 등록일을 사용했다.
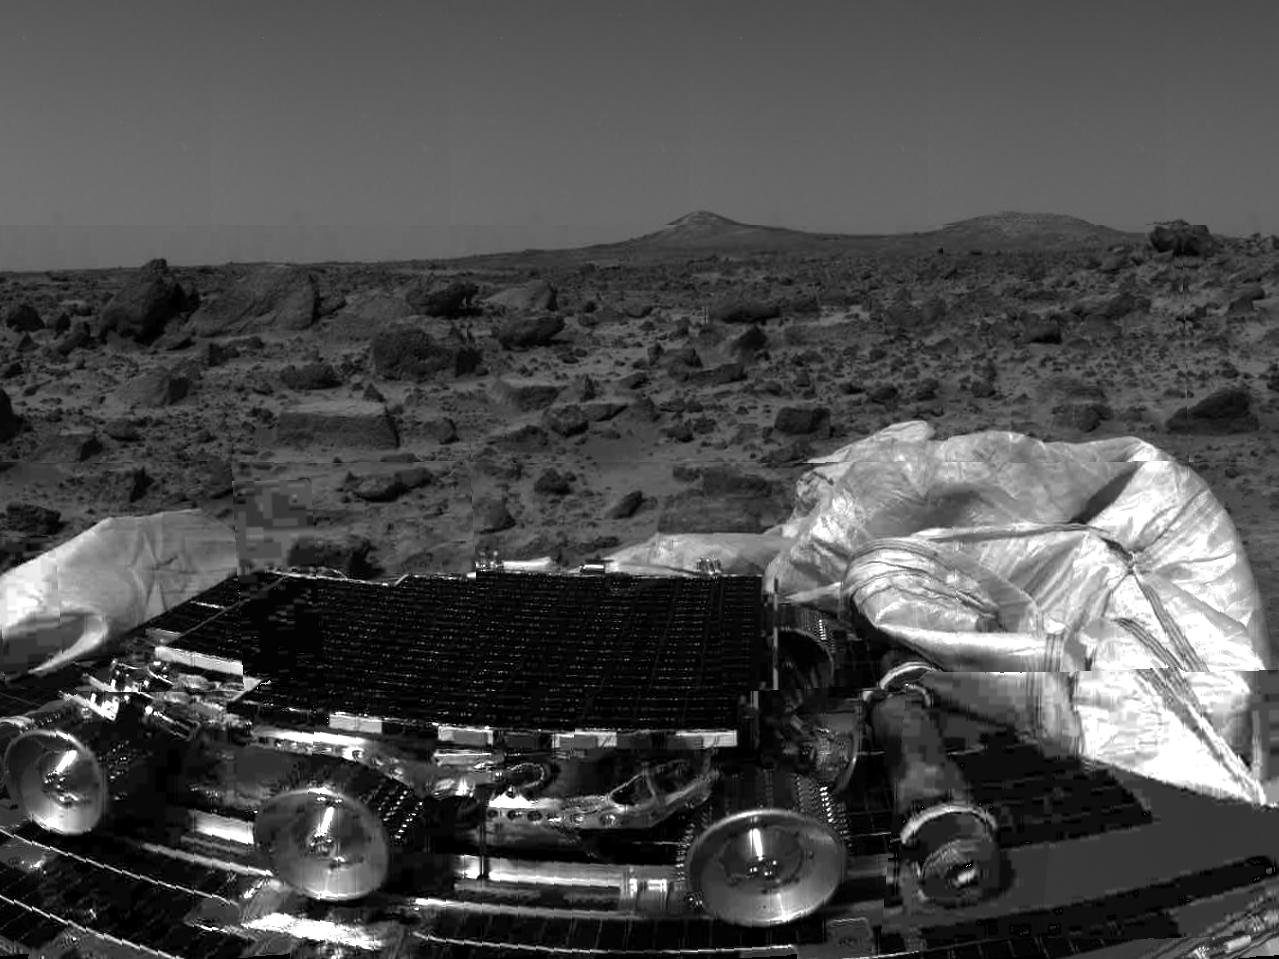
미국 · NASA / Jet Propulsion Laboratory
NASA JPL의 마스 패스파인더 임무에 사용된 소저너 탐사 로버입니다. 이 흑백 사진에서는 로버가 아직 착륙선의 펼쳐진 패널에 고정돼 있으며, 주변에 공기가 빠진 착륙용 에어백과 화성의 암석 지형이 보입니다. 뒤쪽의 두 봉우리는 트윈 피크스입니다. 표시한 날짜는 공식 사진 자료의 원래 공개일이며 오늘 새로 공개된 로봇으로 소개하는 자료가 아닙니다.
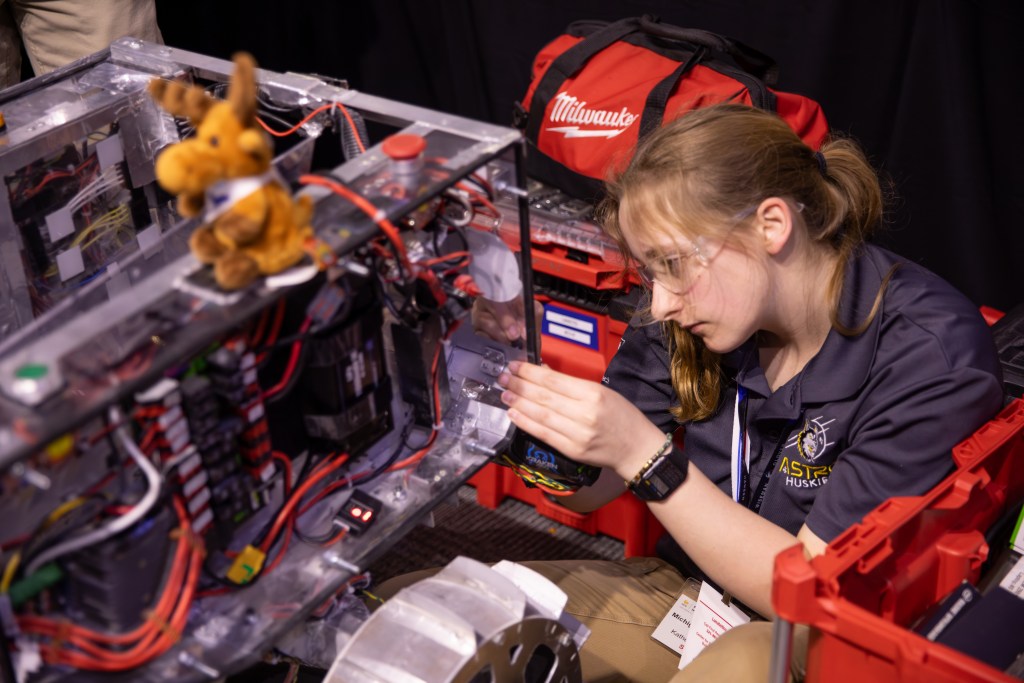
NASA 루나보틱스 대회에서 학생들이 제작한 달 건설 로봇입니다. 달 지형을 모사한 환경에서 흙을 옮기고 둑을 만드는 과제를 위한 시제품을 보여줍니다.
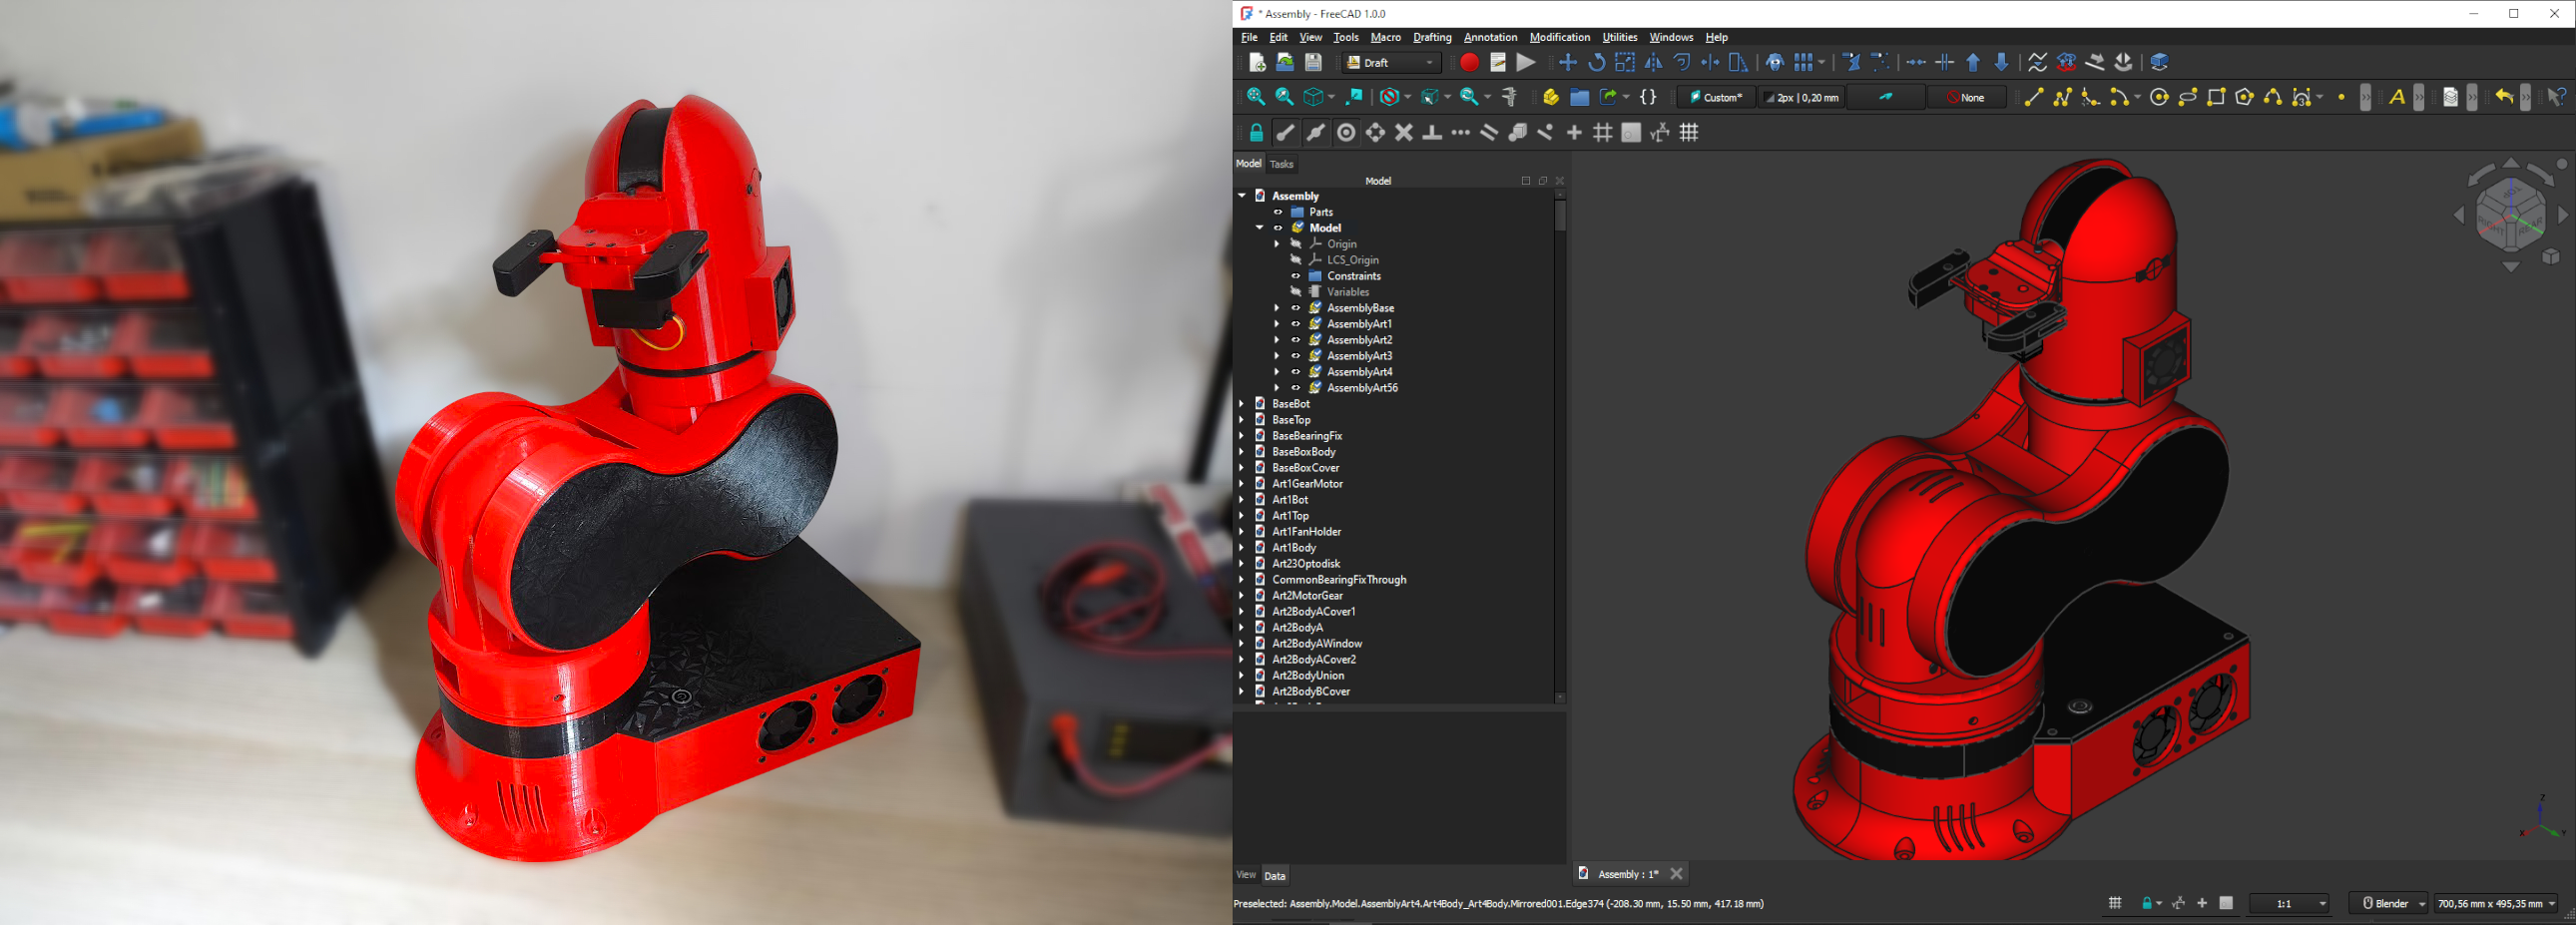
3D 출력 부품을 활용하는 공개 설계 6축 로봇팔입니다. 관절 구조와 그리퍼 구성을 살펴보고 로봇팔 제작 자료와 함께 활용할 수 있습니다.
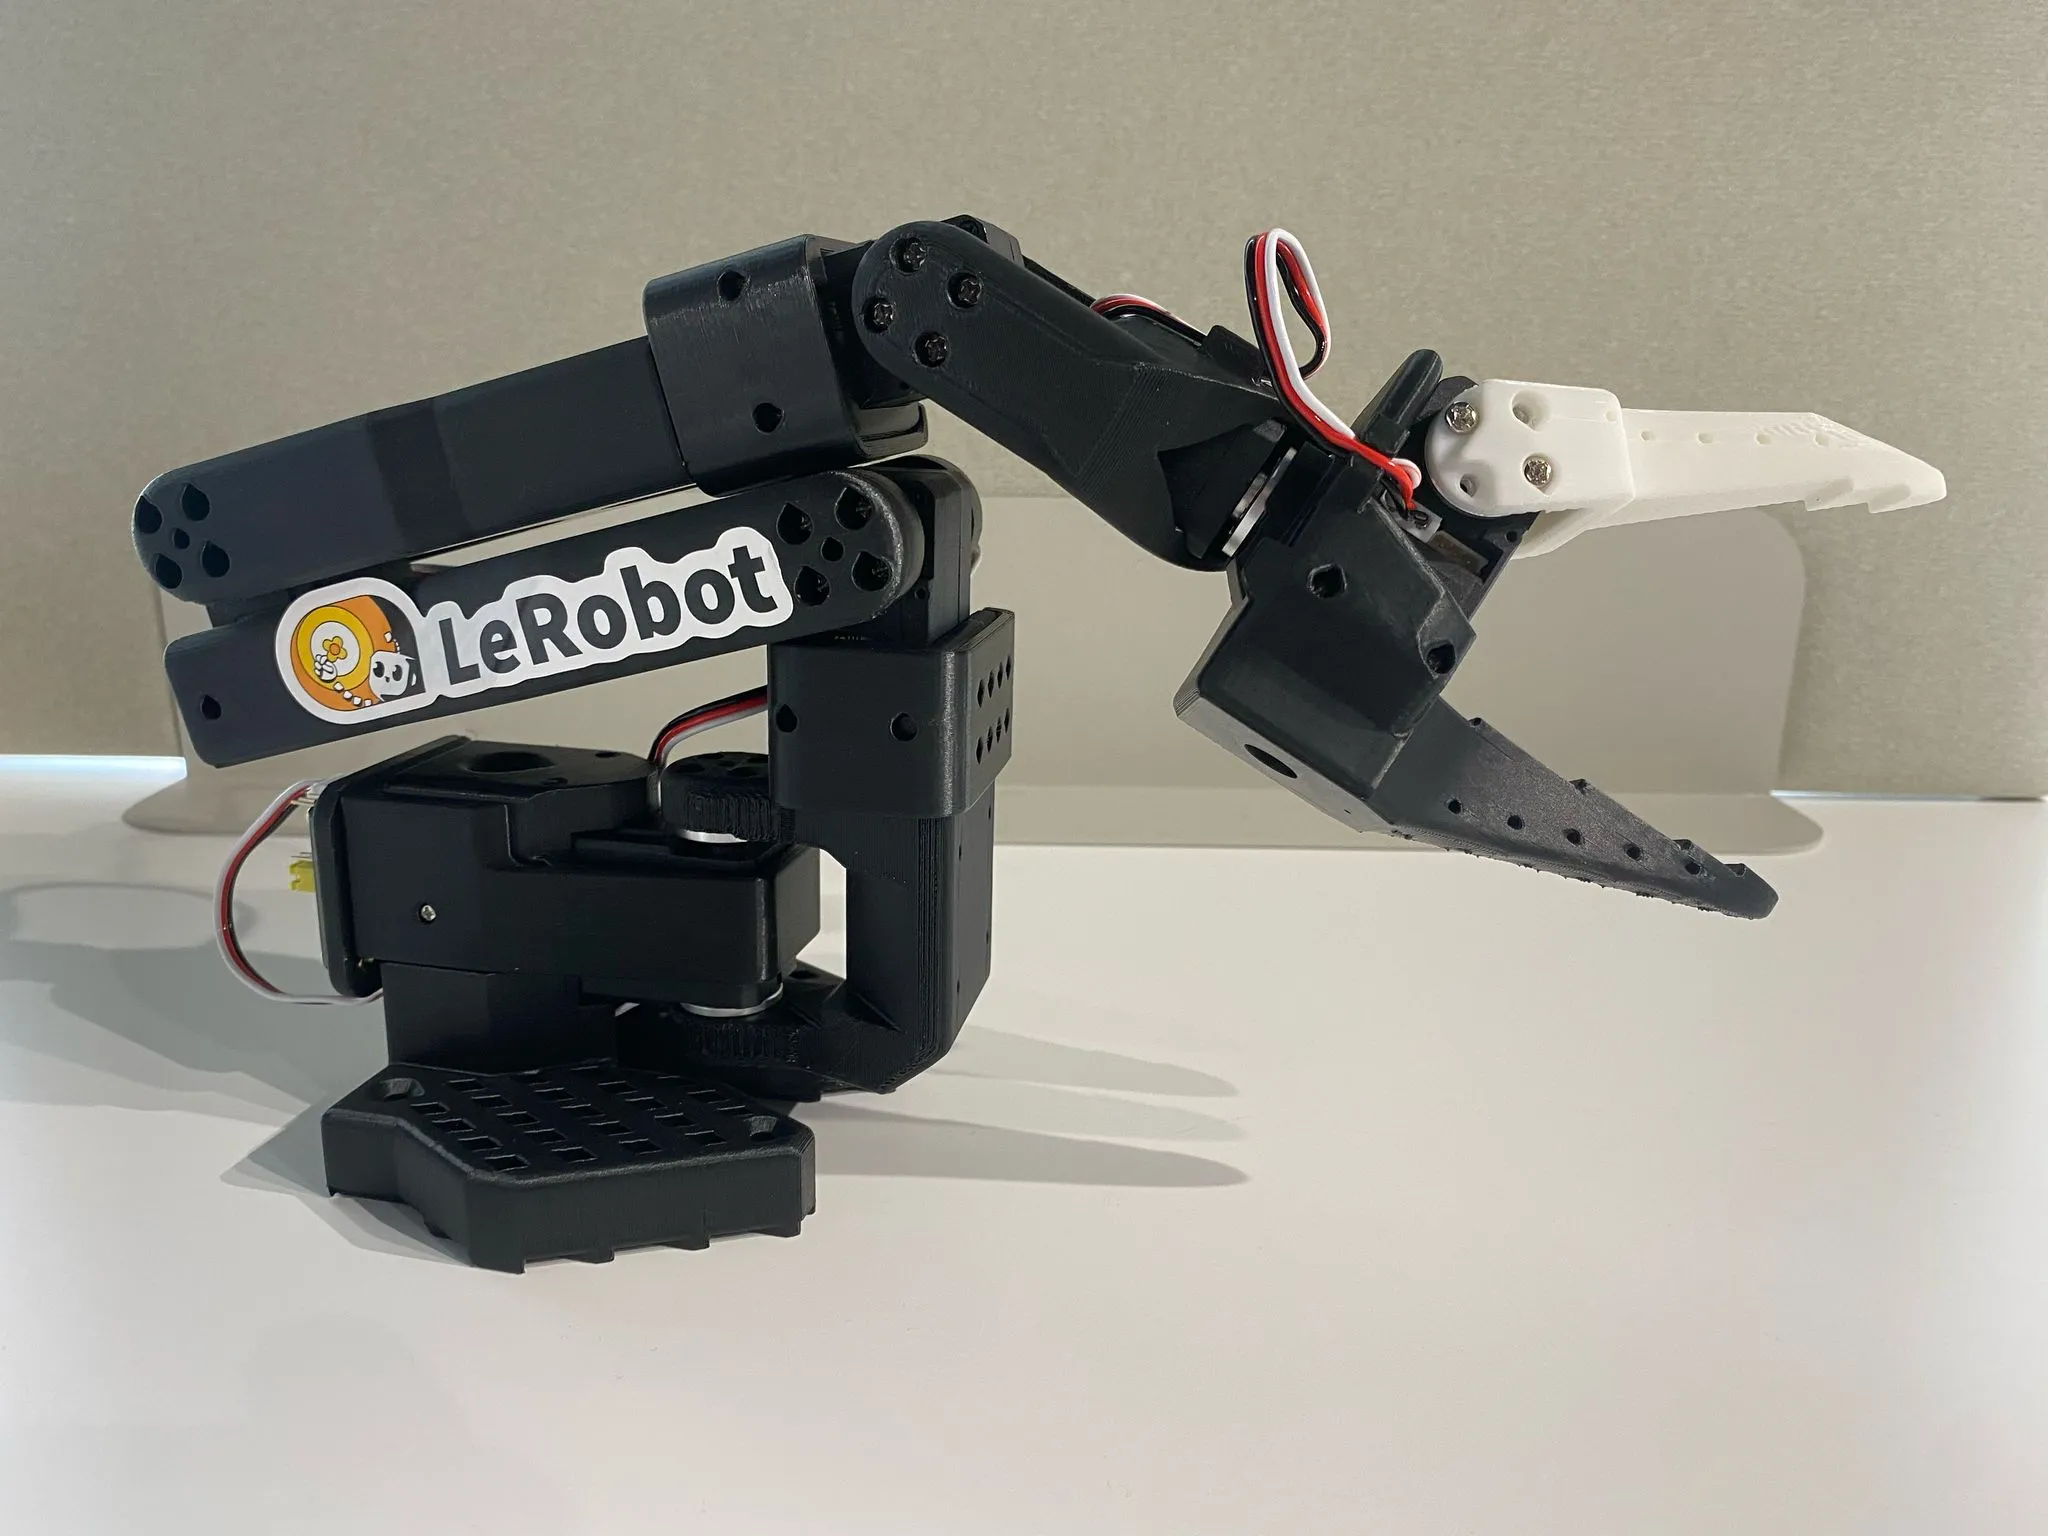
사람이 조작하는 리더 로봇팔과 움직임을 따라 하는 팔로워 로봇팔로 구성된 공개 설계 프로젝트입니다. 원격 조작과 로봇 동작 학습을 위한 장치를 살펴볼 수 있습니다.
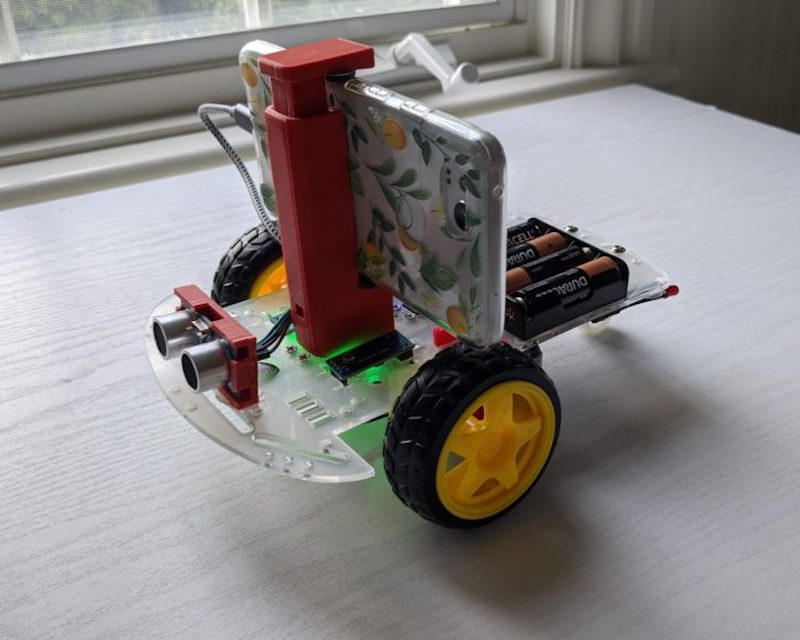 ▶ 동영상 2
스마트폰을 두뇌로 활용하는 공개 이동 로봇 프로젝트입니다. 사진에서는 바퀴형과 궤도형 차체의 서로 다른 구성을 확인할 수 있습니다.